
Elegir la decimación de nubes de puntos sin perder elementos críticos
Compare selección por vóxeles, espaciamiento y reducción secuencial según los elementos que deban conservarse y los atributos de la nube LiDAR.
Establezca un propósito para la nube reducida
Reducir una nube de puntos puede mejorar el manejo interactivo o hacer práctico un cálculo particular, pero el método correcto depende de lo que debe sobrevivir. Un modelo de presentación tiene necesidades diferentes a las de una inspección de bordes de drenaje estrechos. Defina las características y atributos retenidos antes de elegir un tamaño de archivo de destino. Mantenga disponibles las observaciones originales para que la decimación no se convierta en un reemplazo irreversible de la evidencia.
Distinguir un punto seleccionado de un punto nuevo
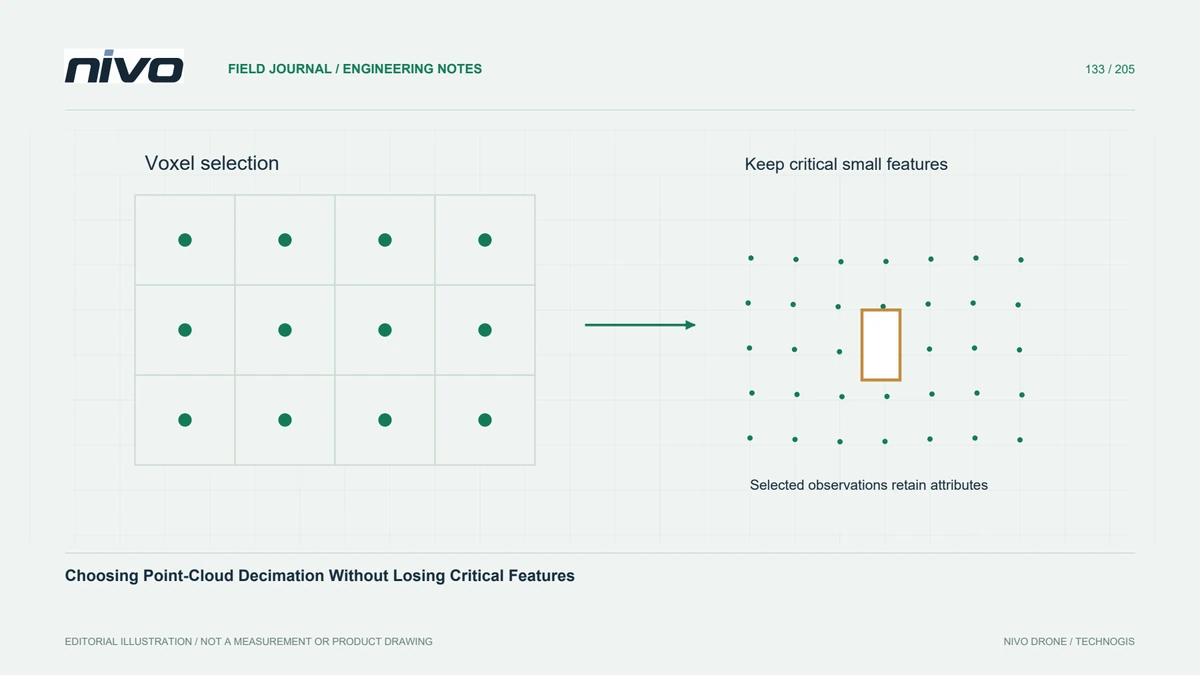
Algunos métodos de voxel seleccionan una observación existente, mientras que otros enfoques crean una posición representativa. Estos resultados tienen diferentes implicaciones para el color, la clasificación, la intensidad y los identificadores. Una coordenada promedio no tiene automáticamente una clase promedio significativa o un número de retorno. Lea la documentación del algoritmo e inspeccione el esquema de salida en lugar de asumir que cada método conserva intacto el registro del punto de origen.
Elija el soporte espacial deliberadamente
Una cuadrícula de vóxeles tridimensional limita la representación dentro de los volúmenes ocupados, mientras que el muestreo basado en el espaciado controla la separación según su propia regla. Retener uno de cada cierto número de puntos sucesivos en un archivo puede heredar el orden de adquisición y la densidad desigual. Compare la distribución resultante en superficies horizontales y verticales. Una reducción que parezca uniforme en una vista en planta aún puede eliminar detalles útiles de paredes o terrenos empinados.
Proteger pequeñas características importantes
Elija el tamaño del soporte teniendo en cuenta la característica más pequeña y relevante. En un estudio hipotético de un muro de contención, compare una nube reducida con las observaciones completas en la parte superior, el pie y una salida estrecha del muro. Compruebe si desaparecen elementos aislados pero reales y si las superficies adyacentes se mezclan. Una reducción porcentual por sí sola no puede explicar estos efectos porque la densidad inicial varía sustancialmente en todo el sitio.
Comprobar el orden y reproducibilidad
Documente el origen de la cuadrícula, tamaño o espaciado de las celdas, orden de los puntos cuando sea relevante y la implementación del software. Es posible que repetir una canalización con entradas reordenadas no produzca las mismas observaciones seleccionadas para cada algoritmo. Pruebe un subconjunto representativo dos veces en configuraciones controladas y luego compare las posiciones y atributos retenidos. Cuando la repetibilidad exacta sea importante, conserve el subconjunto resultante y su mapeo de origen en lugar de depender de una receta informal.
Mantenga separados los resultados reducidos y de referencia
Etiquete el resultado según su uso previsto e informe cómo se verificó la reducción. Proporcione la ruta de extracción original o una ruta de extracción acordada con todos los detalles cuando las decisiones de ingeniería así lo requieran. La aceptación debe demostrar que las características requeridas siguen siendo interpretables y que los atributos retenidos tienen significados defendibles. Una nube más ligera es un producto de procesamiento con limitaciones documentadas, no evidencia de que observaciones aparentemente redundantes no tuvieran valor analítico.


