
Memilih Pengurangan Titik tanpa Menghilangkan Unsur Kritis
Bandingkan seleksi voxel, sampling berbasis jarak, dan penjarangan sederhana terhadap ukuran unsur, atribut tersimpan, dan tujuan pengurangan dataset LiDAR.
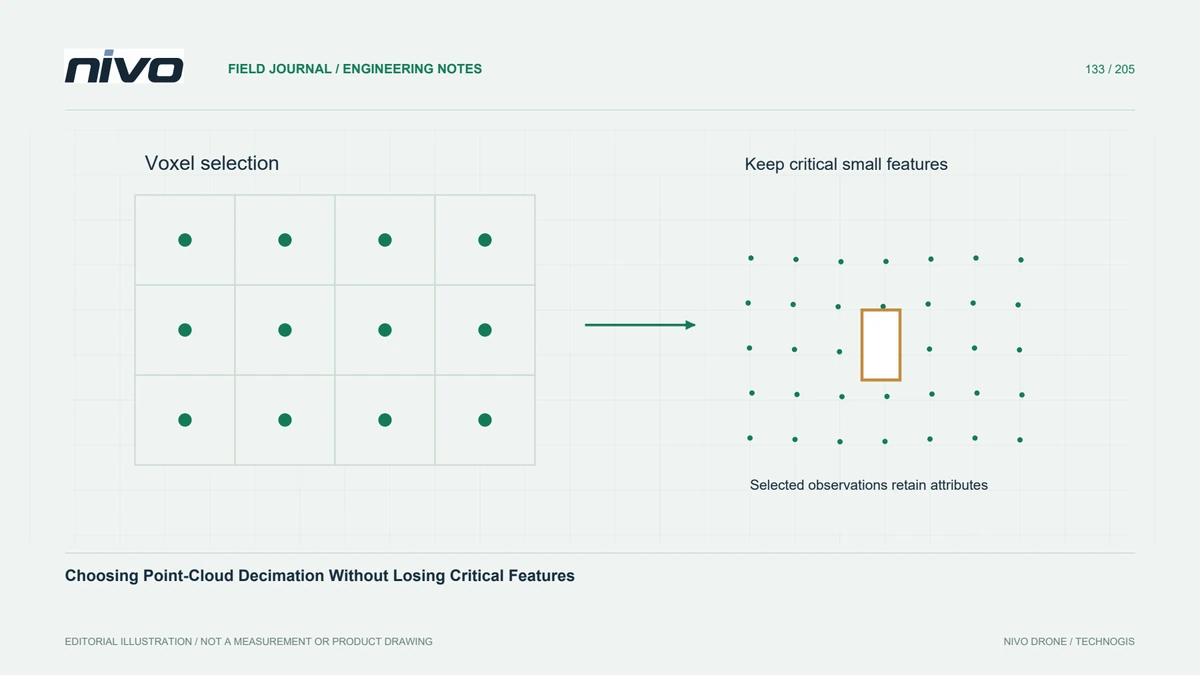
Tentukan tujuan cloud yang dikurangi
Pengurangan point cloud dapat memperlancar tampilan interaktif atau memungkinkan perhitungan tertentu, tetapi metode yang tepat bergantung pada informasi yang harus bertahan. Model presentasi memiliki kebutuhan berbeda dari inspeksi tepi drainase sempit. Tentukan unsur serta atribut yang dipertahankan sebelum memilih target ukuran berkas. Simpan pengamatan asli agar penjarangan tidak menjadi penggantian bukti yang tak dapat dibalik.
Bedakan titik terpilih dari titik baru
Sebagian metode voxel memilih pengamatan yang sudah ada, sedangkan pendekatan lain membuat posisi perwakilan baru. Implikasinya berbeda terhadap warna, klasifikasi, intensitas, dan identitas titik. Koordinat rata-rata tidak otomatis memiliki kelas atau nomor return rata-rata yang bermakna. Baca dokumentasi algoritma dan periksa skema hasil, alih-alih menganggap semua metode mempertahankan rekaman sumber secara utuh.
Pilih dukungan spasial secara sengaja
Grid voxel tiga dimensi membatasi representasi dalam volume terisi, sedangkan sampling berbasis jarak mengendalikan pemisahan melalui aturannya sendiri. Mempertahankan setiap titik ke-sekian dalam berkas dapat mewarisi urutan akuisisi dan kepadatan tak merata. Bandingkan distribusi hasil pada permukaan horizontal serta vertikal. Penjarangan yang tampak merata dari atas tetap dapat menghilangkan detail dinding atau medan curam.
Lindungi unsur kecil yang penting
Pilih ukuran dukungan dengan mempertimbangkan unsur relevan terkecil. Dalam contoh hipotetis dinding penahan, bandingkan cloud ringkas dengan observasi penuh pada puncak, kaki, dan saluran keluar sempit. Periksa hilangnya unsur kecil yang nyata serta pencampuran permukaan bersebelahan. Persentase pengurangan saja tidak menjelaskan dampak ini karena kepadatan awal sangat bervariasi di seluruh lokasi.
Periksa urutan dan keterulangan
Dokumentasikan asal grid, ukuran sel atau jarak, urutan titik jika relevan, dan implementasi perangkat lunak. Mengulang alur dengan urutan masukan berbeda belum tentu memilih observasi yang sama pada setiap algoritma. Uji subset perwakilan dua kali dengan pengaturan terkendali, lalu bandingkan posisi dan atribut. Bila keterulangan persis penting, simpan subset serta pemetaan sumbernya, bukan hanya resep informal.
Pisahkan hasil ringkas dari data acuan
Beri label hasil menurut penggunaan yang dimaksud dan laporkan cara memeriksa pengurangannya. Sediakan sumber asli atau cara mengambil detail penuh sesuai kesepakatan jika keputusan rekayasa membutuhkannya. Penerimaan perlu membuktikan unsur penting tetap dapat ditafsirkan dan atribut tersimpan memiliki makna yang dapat dipertanggungjawabkan. Cloud lebih ringan adalah produk olahan berbatasan, bukan bukti bahwa observasi yang terlihat berlebih tidak berguna.


