
Entscheiden Sie sich für die Punktwolken-Dezimierung, ohne wichtige Merkmale zu verlieren
Vergleichen Sie die Voxelauswahl, die abstandsbasierte Abtastung und die einfache Ausdünnung mit der Merkmalsgröße, den beibehaltenen Attributen und dem Zweck des reduzierten LiDAR-Datensatzes.
Legen Sie einen Zweck für die reduzierte Punktwolke fest
Das Reduzieren einer Punktwolke kann die interaktive Handhabung verbessern oder eine bestimmte Berechnung praktisch machen, aber die richtige Methode hängt davon ab, was überleben muss. An ein Präsentationsmodell werden andere Anforderungen gestellt als an eine Inspektion schmaler Entwässerungskanten. Definieren Sie die beibehaltenen Merkmale und Attribute, bevor Sie eine Zieldateigröße auswählen. Halten Sie die ursprünglichen Beobachtungen bereit, damit die Dezimierung nicht zu einem unwiderruflichen Ersatz für Beweise wird.
Unterscheiden Sie einen ausgewählten Punkt von einem neuen Punkt
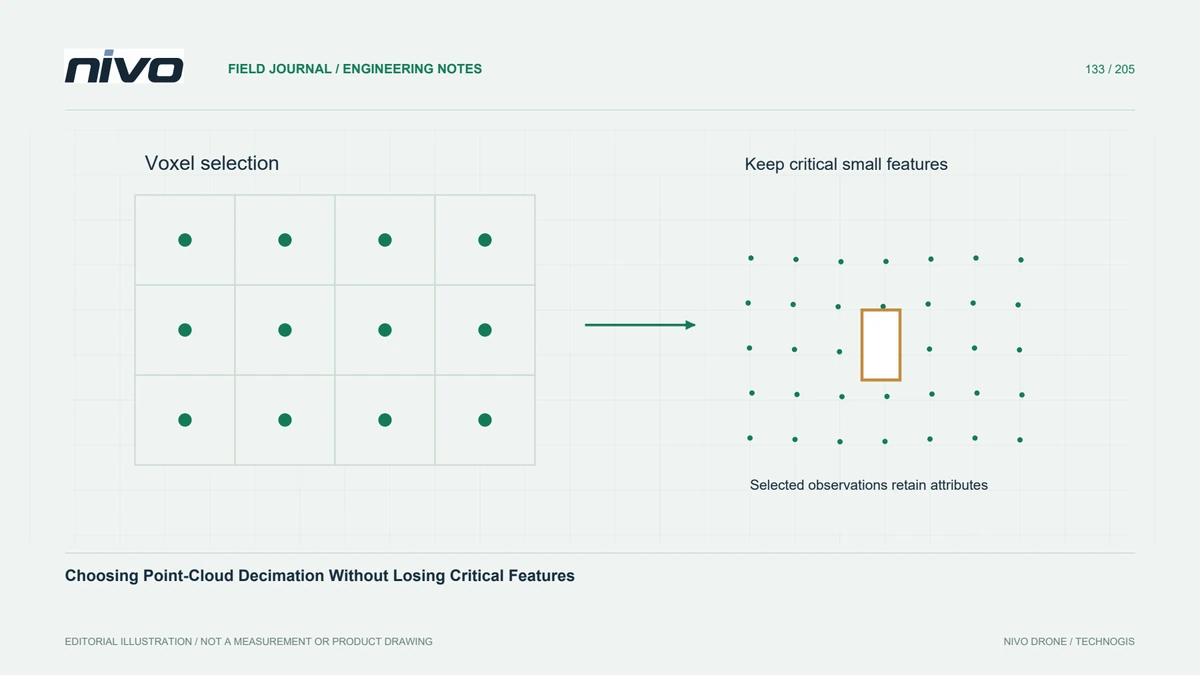
Einige Voxel-Methoden wählen eine vorhandene Beobachtung aus, während andere Ansätze eine repräsentative Position erstellen. Diese Ausgaben haben unterschiedliche Auswirkungen auf Farbe, Klassifizierung, Intensität und Kennungen. Eine Durchschnittskoordinate hat nicht automatisch eine aussagekräftige Durchschnittsklasse oder Echonummer. Lesen Sie die Dokumentation des Algorithmus und überprüfen Sie das Ausgabeschema, anstatt davon auszugehen, dass jede Methode den Quellpunktdatensatz intakt behält.
Wählen Sie die räumliche Unterstützung bewusst
Ein dreidimensionales Voxelgitter begrenzt die Darstellung innerhalb besetzter Volumina, während die abstandsbasierte Probenahme die Trennung nach einer eigenen Regel steuert. Die Auswahl jedes n-ten Punkts einer Datei kann die Erfassungsreihenfolge und eine ungleichmäßige Dichte übernehmen. Vergleichen Sie die resultierende Verteilung auf horizontalen und vertikalen Flächen. Eine Verkleinerung, die in der Draufsicht gleichmäßig aussieht, kann dennoch nützliche Details von Wänden oder steilem Gelände entfernen.
Schützen Sie kleine wichtige Merkmale
Wählen Sie die Stützgröße unter Berücksichtigung der kleinsten relevanten Struktur. Vergleichen Sie bei einer hypothetischen Stützmaueruntersuchung eine reduzierte Wolke mit den vollständigen Beobachtungen an der Maueroberseite, am Fuß und an einem schmalen Auslass. Prüfen Sie, ob isolierte, aber reale Merkmale verschwinden und ob benachbarte Flächen vermischt werden. Eine prozentuale Reduzierung allein kann diese Effekte nicht erklären, da die anfängliche Dichte innerhalb des Standorts erheblich schwankt.
Reihenfolge und Reproduzierbarkeit prüfen
Dokumentieren Sie den Rasterursprung, die Zellengröße oder den Zellenabstand, gegebenenfalls die Punktreihenfolge und die Softwareimplementierung. Das Wiederholen einer Pipeline mit neu geordneten Eingaben führt möglicherweise nicht für jeden Algorithmus zu denselben ausgewählten Beobachtungen. Testen Sie eine repräsentative Teilmenge zweimal unter kontrollierten Einstellungen und vergleichen Sie dann die beibehaltenen Positionen und Attribute. Wenn es auf exakte Wiederholbarkeit ankommt, bewahren Sie die resultierende Teilmenge und ihre Quellzuordnung auf, anstatt sich auf ein informelles Rezept zu verlassen.
Halten Sie reduzierte und maßgebliche Ausgaben getrennt
Beschriften Sie die Ausgabe nach ihrem Verwendungszweck und geben Sie an, wie die Reduzierung überprüft wurde. Stellen Sie die ursprüngliche oder eine vereinbarte vollständige Extraktionsroute bereit, wenn technische Entscheidungen dies erfordern. Durch die Abnahme sollte nachgewiesen werden, dass erforderliche Merkmale weiterhin interpretierbar sind und beibehaltene Attribute vertretbare Bedeutungen haben. Eine datenärmere Punktwolke ist ein Verarbeitungsprodukt mit dokumentierten Einschränkungen und kein Beweis dafür, dass redundant aussehende Beobachtungen keinen analytischen Wert hatten.


