
Choisir la décimation par nuage de points sans perdre les entités critiques
Comparez voxels, espacement et décimation séquentielle selon les éléments et les attributs à préserver dans le nuage LiDAR réduit.
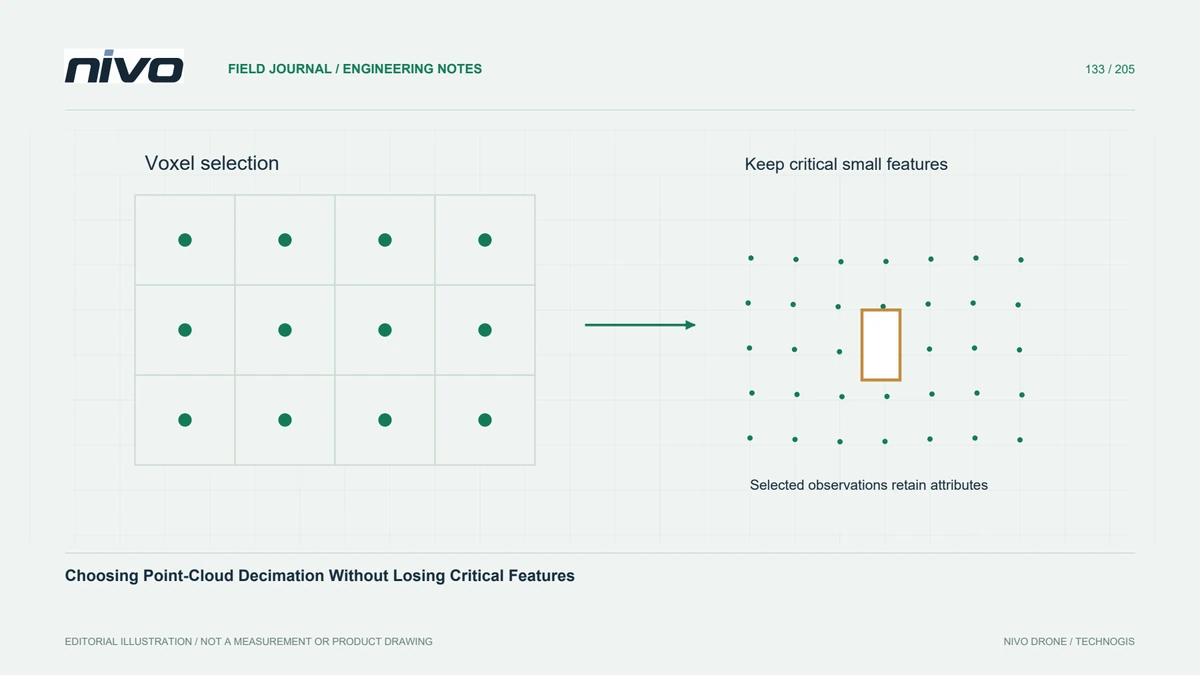
Fixez un objectif pour le nuage réduit
La réduction d'un nuage de points peut améliorer la gestion interactive ou rendre pratique un calcul particulier, mais la bonne méthode dépend de ce qui doit survivre. Un modèle de présentation a des besoins différents d’une inspection de bords de drainage étroits. Définissez les entités et attributs retenus avant de choisir une taille de fichier cible. Gardez les observations originales disponibles afin que la décimation ne devienne pas un remplacement irréversible des preuves.
Distinguer un point sélectionné d'un nouveau point
Certaines méthodes voxels sélectionnent une observation existante, tandis que d'autres approches créent une position représentative. Ces résultats ont des implications différentes pour la couleur, la classification, l'intensité et les identifiants. Une coordonnée moyenne n’a pas automatiquement une classe moyenne ou un numéro de retour significatif. Lisez la documentation de l'algorithme et inspectez le schéma de sortie au lieu de supposer que chaque méthode préserve intact l'enregistrement du point source.
Choisissez délibérément le support spatial
Une grille de voxels tridimensionnelle limite la représentation au sein des volumes occupés, tandis que l'échantillonnage basé sur l'espacement contrôle la séparation selon sa propre règle. Conserver un point tous les n enregistrements successifs dans un fichier peut hériter d’un ordre d’acquisition et d’une densité inégale. Comparez la distribution résultante sur les surfaces horizontales et verticales. Une réduction qui semble uniforme dans une vue en plan peut néanmoins supprimer des détails utiles sur les murs ou les terrains escarpés.
Protéger les petites entités importantes
Choisissez la taille du support en gardant à l’esprit la plus petite entité pertinente. Dans une étude hypothétique d'un mur de soutènement, comparez un nuage réduit avec les observations complètes au sommet du mur, au pied et à une sortie étroite. Vérifiez si des éléments isolés mais réels disparaissent et si les surfaces adjacentes se mélangent. Un pourcentage de réduction ne peut à lui seul expliquer ces effets car la densité initiale varie considérablement sur le site.
Vérifier l'ordre et la reproductibilité
Documentez l'origine de la grille, la taille ou l'espacement des cellules, l'ordre des points le cas échéant et la mise en œuvre du logiciel. La répétition d'un pipeline avec des entrées réorganisées peut ne pas produire les mêmes observations sélectionnées pour chaque algorithme. Testez deux fois un sous-ensemble représentatif dans des paramètres contrôlés, puis comparez les positions et les attributs retenus. Lorsque la répétabilité exacte est importante, préservez le sous-ensemble résultant et son mappage source plutôt que de vous fier à une recette informelle.
Séparez les sorties réduites et faisant autorité
Étiquetez le résultat en fonction de son utilisation prévue et indiquez comment la réduction a été vérifiée. Fournissez l’itinéraire d’extraction original ou détaillé convenu lorsque les décisions techniques l’exigent. L'acceptation doit démontrer que les caractéristiques requises restent interprétables et que les attributs retenus ont des significations défendables. Un nuage plus léger est un produit de traitement avec des limites documentées, et non une preuve que des observations d'apparence redondante n'avaient aucune valeur analytique.


