
Выбор децимации облака точек без потери важных объектов
Сравните выбор вокселов, выборку на основе интервалов и простое прореживание с размером объекта, сохраненными атрибутами и назначением сокращенного набора данных LiDAR.
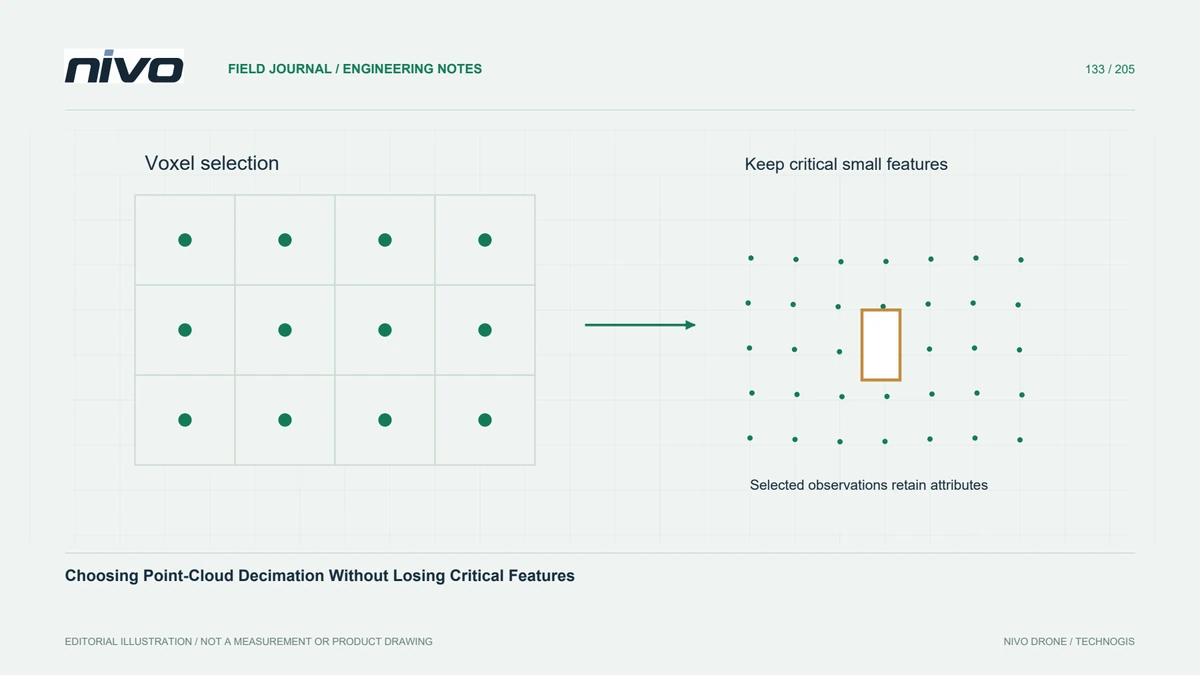
Поставьте цель уменьшить облако
Уменьшение облака точек может улучшить интерактивную обработку или сделать конкретный расчет практичным, но правильный метод зависит от того, что должно выжить. Презентационная модель имеет иные потребности, чем осмотр узких кромок дренажа. Определите сохраняемые объекты и атрибуты, прежде чем выбирать целевой размер файла. Держите исходные наблюдения доступными, чтобы прореживание не стало необратимой заменой доказательств.
Отличить выбранную точку от новой точки
Некоторые воксельные методы выбирают существующее наблюдение, тогда как другие подходы создают репрезентативную позицию. Эти выходные данные имеют различное значение для цвета, классификации, интенсивности и идентификаторов. Средняя координата автоматически не имеет значимого среднего класса или номера отражения. Прочтите документацию алгоритма и проверьте выходную схему вместо того, чтобы предполагать, что каждый метод сохраняет запись исходной точки нетронутой.
Выбирайте пространственную поддержку осознанно
Трехмерная сетка вокселов ограничивает представление в пределах занимаемых объемов, тогда как выборка на основе интервалов контролирует разделение по своим собственным правилам. Сохранение каждой N-й точки с фиксированным шагом в файле может привести к унаследованию порядка сбора данных и неравномерной плотности. Сравните полученное распределение на горизонтальных и вертикальных поверхностях. Уменьшение, которое выглядит однородным на виде в плане, все равно может удалить полезные детали со стен или крутого рельефа.
Защитите небольшие важные объекты
Выбирайте размер опоры с учетом наименьшей значимой объекты. При обследовании гипотетической подпорной стены сравните уменьшенное облако с полными наблюдениями на вершине стены, ее подошве и узком выпускном отверстии. Проверьте, исчезают ли отдельные, но реальные объекты и не смешиваются ли соседние поверхности. Процентное снижение само по себе не может объяснить эти эффекты, поскольку первоначальная плотность существенно варьируется в зависимости от участка.
Проверьте порядок и воспроизводимость
Документируйте происхождение сетки, размер или интервал ячеек, порядок точек, где это необходимо, а также реализацию программного обеспечения. Повторение конвейера с переупорядоченными входными данными может не давать одинаковых выбранных наблюдений для каждого алгоритма. Дважды протестируйте репрезентативное подмножество при контролируемых настройках, затем сравните сохранившиеся позиции и атрибуты. Там, где важна точная повторяемость, сохраняйте полученное подмножество и его исходное отображение, а не полагайтесь на неформальный рецепт.
Разделяйте сокращенные и авторитетные результаты
Промаркируйте продукцию по ее предполагаемому использованию и сообщите, как было проверено сокращение. Предоставьте исходный или согласованный подробный способ извлечения данных, если этого требуют инженерные решения. Принятие должно продемонстрировать, что требуемые объекты остаются интерпретируемыми, а сохраненные атрибуты имеют обоснованное значение. Облако меньшего объёма — это продукт обработки с документально подтвержденными ограничениями, а не свидетельство того, что кажущиеся избыточными наблюдения не имеют аналитической ценности.


