
Kies puntwolkuitdunning sonder om kritieke kenmerke te verloor
Vergelyk voxel-seleksie, spasiëring-gebaseerde steekproefneming en eenvoudige uitdunning met kenmerkgrootte, behoue eienskappe en die doel van die verminderde LiDAR-datastel.
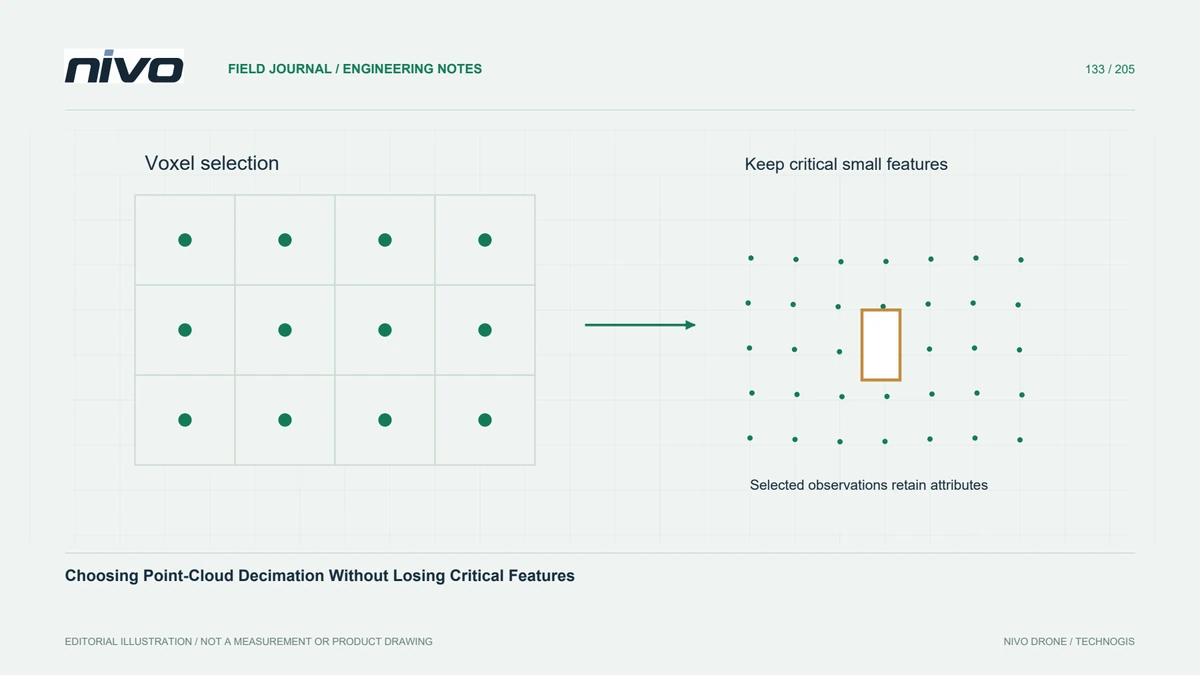
Stel 'n doel vir die verminderde wolk
Die vermindering van 'n puntewolk kan interaktiewe hantering verbeter of 'n bepaalde berekening prakties maak, maar die regte metode hang af van wat moet oorleef. 'n Voorstellingsmodel het verskillende behoeftes as 'n inspeksie van smal dreineringsrande. Definieer die behoue kenmerke en eienskappe voordat u 'n teikenlêergrootte kies. Hou die oorspronklike waarnemings beskikbaar sodat desimasie nie 'n onomkeerbare vervanging vir bewyse word nie.
Onderskei 'n geselekteerde punt van 'n nuwe punt
Sommige voxel-metodes kies 'n bestaande waarneming, terwyl ander benaderings 'n verteenwoordigende posisie skep. Hierdie uitsette het verskillende implikasies vir kleur, klassifikasie, intensiteit en identifiseerders. 'n Gemiddelde koördinaat het nie outomaties 'n betekenisvolle gemiddelde klas of LiDAR-terugsendingnommer nie. Lees die algoritme se dokumentasie en inspekteer die uitvoerskema in plaas daarvan om te aanvaar dat elke metode die bronpuntrekord ongeskonde bewaar.
Kies ruimtelike ondersteuning doelbewus
'n Driedimensionele voxel-rooster beperk verteenwoordiging binne besette volumes, terwyl spasiëring-gebaseerde steekproefneming skeiding volgens sy eie reël beheer. Die behoud van elke soveelste punt volgens 'n vaste interval in 'n lêer kan verkrygingsvolgorde en ongelyke digtheid erf. Vergelyk die gevolglike verspreiding op beide horisontale en vertikale oppervlaktes. ’n Vermindering wat in boaansig eenvormig lyk, kan steeds nuttige detail van mure of steil terrein verwyder.
Beskerm klein belangrike kenmerke
Kies ondersteuningsgrootte met die kleinste relevante kenmerk in gedagte. In 'n hipotetiese keermuuropname, vergelyk 'n verminderde wolk met die volle waarnemings by die muurtop, hellingvoet en 'n nou uitlaat. Kyk of geïsoleerde maar werklike kenmerke verdwyn en of aangrensende oppervlaktes gemeng raak. 'n Persentasie vermindering alleen kan nie hierdie effekte verklaar nie omdat aanvanklike digtheid aansienlik oor die terrein verskil.
Gaan ordening en reproduceerbaarheid na
Dokumenteer roosteroorsprong, selgrootte of spasiëring, puntvolgorde waar relevant, en die sagteware-implementering. Die herhaling van 'n pyplyn met hergeordende insette sal dalk nie dieselfde geselekteerde waarnemings vir elke algoritme oplewer nie. Toets 'n verteenwoordigende subset twee keer onder beheerde instellings, en vergelyk dan behoue posisies en eienskappe. Waar presiese herhaalbaarheid belangrik is, bewaar die resulterende subset en sy bronkartering eerder as om op 'n informele resep staat te maak.
Hou verminderde en gesaghebbende uitsette apart
Benoem die uitset volgens die beoogde gebruik daarvan en rapporteer hoe die vermindering nagegaan is. Verskaf die oorspronklike of 'n ooreengekome volledige-detail onttrekkingsroete wanneer ingenieursbesluite dit vereis. Aanvaarding moet aantoon dat vereiste kenmerke interpreteerbaar bly en behoue eienskappe het verdedigbare betekenisse. ’n Ligter wolk is ’n verwerkingsproduk met gedokumenteerde beperkings, nie ’n bewys dat waarnemings wat oorbodig lyk, geen analitiese waarde gehad het nie.


