
重要な特徴を失わずに点群間引きを選択する
ボクセル選択、間隔ベースのサンプリング、単純な間引きを、フィーチャのサイズ、保持される属性、縮小された LiDAR データセットの目的と比較します。
縮小したクラウドの目的を設定する
点群を削減すると、インタラクティブな処理が改善されたり、特定の計算が実用的になったりすることがありますが、適切な方法は何が生き残らなければならないかによって異なります。プレゼンテーションモデルには、狭い排水端の検査とは異なるニーズがあります。ターゲット ファイル サイズを選択する前に、保持する地物と属性を定義します。デシメーションが証拠の取り消し不能な置き換えにならないように、元の観察を利用可能な状態に保ってください。
選択したポイントと新しいポイントを区別する
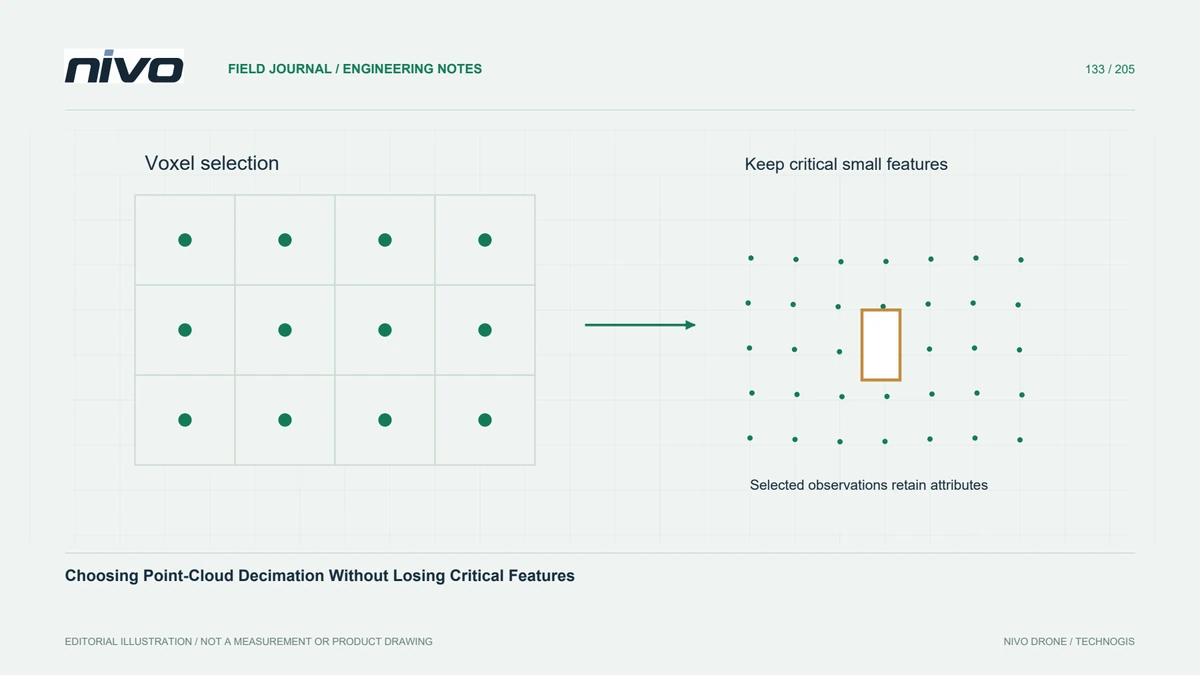
一部のボクセル方法では既存の観測値を選択しますが、他のアプローチでは代表的な位置を作成します。これらの出力は、色、分類、強度、識別子に対してさまざまな影響を及ぼします。平均座標には、意味のある平均クラスやリターン番号が自動的に設定されるわけではありません。すべてのメソッドがソース ポイント レコードをそのまま保持していると仮定するのではなく、アルゴリズムのドキュメントを読み、出力スキーマを検査してください。
空間サポートを慎重に選択する
3 次元ボクセル グリッドは占有ボリューム内の表現を制限しますが、間隔ベースのサンプリングは独自のルールに従って分離を制御します。ファイル順に一定数おきの点を残すと、取得順序と不均一な密度が継承される可能性があります。水平面と垂直表面の両方で結果の分布を比較します。平面図では均一に見える縮小でも、壁や急な地形から有用な詳細が削除される可能性があります。
重要な小規模地物を保護する
関連する最小の地物を念頭に置いて、サポートのサイズを選択してください。架空の擁壁調査で、間引いた点群と壁の上部、先端、狭い出口の完全な観察を比較します。孤立しているが実際のフィーチャが消失するかどうか、および隣接するサーフェスが混合されるかどうかを確認します。初期密度はサイト全体で大幅に異なるため、減少率だけではこれらの影響を説明できません。
順序と再現性を確認する
グリッドの原点、セルのサイズまたは間隔、関連する点の順序、およびソフトウェア実装を文書化します。並べ替えられた入力でパイプラインを繰り返すと、すべてのアルゴリズムで同じ選択された観測結果が得られるとは限りません。制御された設定の下で代表的なサブセットを 2 回テストし、保持された位置と属性を比較します。正確な再現性が重要な場合は、非公式の処理手順に依存するのではなく、結果のサブセットとそのソース マッピングを保存します。
縮小された出力と信頼できる出力を分離してください
出力にその使用目的ごとにラベルを付け、削減がどのようにチェックされたかを報告します。エンジニアリング上の決定が必要な場合は、元の抽出ルート、または合意された詳細な抽出ルートを提供します。受け入れは、必要な地物が依然として解釈可能であり、保持される属性が根拠のある意味を持っていることを証明する必要があります。軽量化した点群は、文書化された制限を伴う処理結果であり、冗長に見える観測値に分析的価値がないという証拠ではありません。


