
选择点云抽取而不丢失关键地物
将体素选择、基于间距的采样和简单抽稀与特征大小、保留的属性以及缩小的 LiDAR 数据集的用途进行比较。
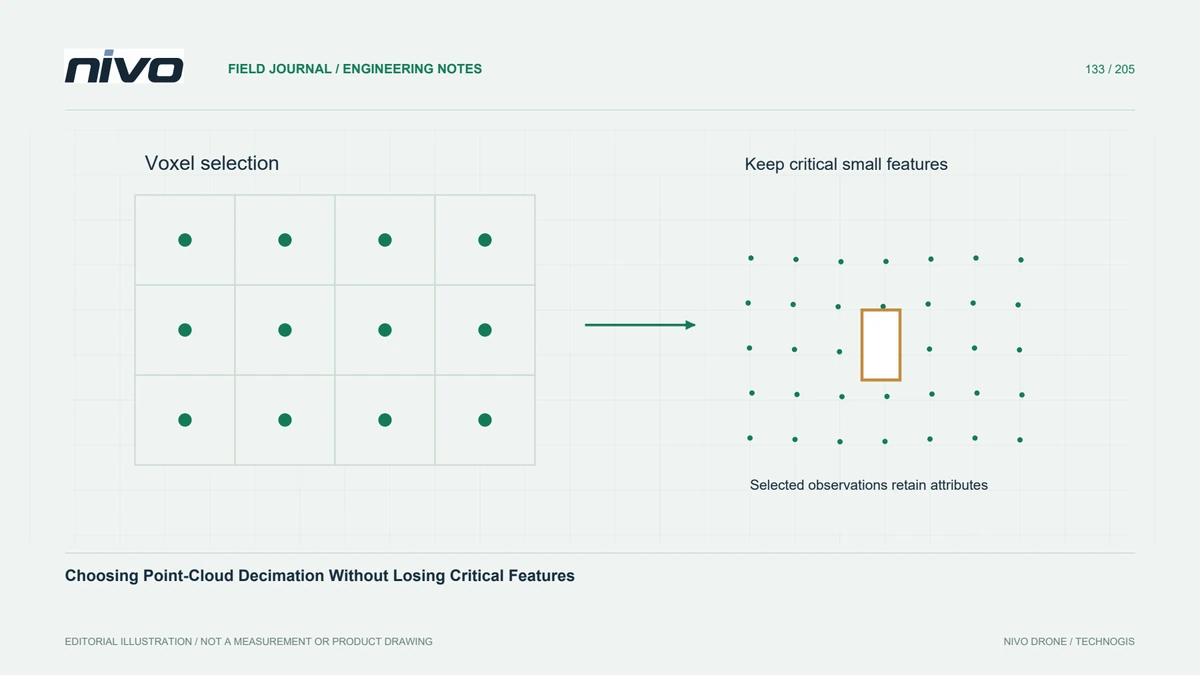
明确点云精简的用途
减少点云可以改善交互处理或使特定计算变得实用,但正确的方法取决于必须保留的信息。演示模型与检查狭窄的排水边缘有不同的需求。在选择目标文件大小之前定义需要保留的地物和属性。保留原始观察结果,这样抽取就不会成为证据的不可逆转的替代品。
区分选定点和新点
一些体素方法选择现有的观察结果,而其他方法则创建代表性位置。这些输出对颜色、分类、强度和标识符有不同的影响。平均坐标不会自动具有有意义的平均类别或回波序号。阅读算法的文档并检查输出字段结构,而不是假设每种方法都完好无损地保留源点记录。
精心选择空间支撑
三维体素网格限制了占用体积内的表示,而基于间距的采样根据其自身的规则控制分离。按文件顺序每隔若干点保留一个点可能会继承采集顺序和不均匀的密度。比较水平和垂直表面上的结果分布。在平面图中看起来均匀的缩小仍然可以消除墙壁或陡峭地形上的有用细节。
保护重要的小型地物
选择支持尺寸时应考虑最小的相关特征。在假设的挡土墙测绘中,将精简点云与墙顶部、坡脚和狭窄出口处的完整观察结果进行比较。检查孤立但真实的特征是否消失以及相邻表面是否混合。仅凭百分比减少无法解释这些影响,因为整个测区的初始密度差异很大。
检查点顺序与可重复性
记录网格原点、单元格大小或间距、相关的点顺序以及软件实现。使用重新排序的输入重复运行处理流程可能不会为每个算法产生相同的选定观察结果。在受控设置下测试代表性子集两次,然后比较保留的位置和属性。在精确的可重复性很重要的情况下,保留结果子集及其源映射,而不是依赖非正式的流程。
将简化输出和权威输出分开
按预期用途标记输出并报告如何检查减少情况。当工程决策需要时,提供原始或商定的完整细节提取路线。验收应证明所需地物仍然是可解释的,并且保留的属性具有可辩护的含义。精简点云是一种具有记录在案的局限性的处理产品,而不是证明看起来冗余的观察结果没有分析价值的证据。 选择方法时应实际检查目标地物,而不能只比较压缩后的文件大小。墙顶、墙脚和小排水口提供了不同的几何条件:一种抽稀可能保留平面显示,却删去识别细小构造所需的点。把这些位置与原始点集对应起来,并核查分类及其他属性是否仍有合理含义,才能说明精简结果适合展示、计算还是需要返回完整数据。


