
เลือกลดจำนวนจุดในพอยต์คลาวด์โดยไม่สูญเสียลักษณะสำคัญ
เปรียบเทียบการเลือก voxel การสุ่มตัวอย่างตามระยะห่าง และการลดขนาดอย่างง่ายเทียบกับขนาดคุณลักษณะ คุณลักษณะที่คงไว้ และวัตถุประสงค์ของชุดข้อมูล LiDAR ที่ลดลง
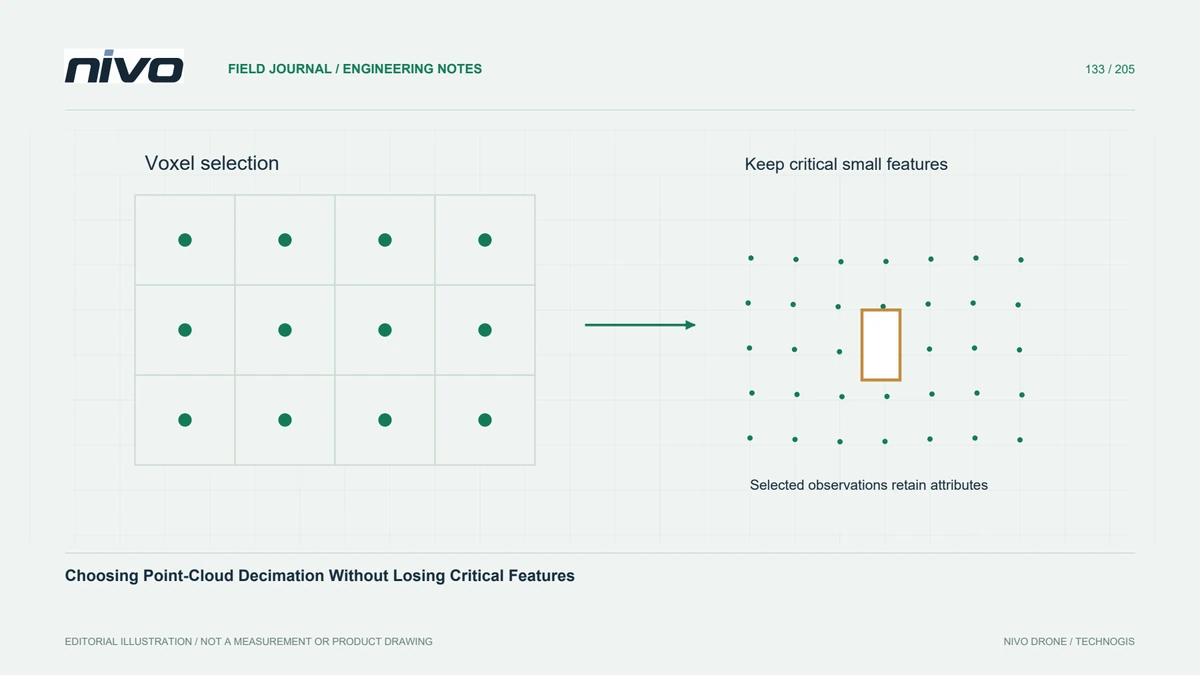
ตั้งเป้าหมายสำหรับการลดคลาวด์
การลดพอยต์คลาวด์สามารถปรับปรุงการจัดการเชิงโต้ตอบหรือทำให้การคำนวณบางอย่างใช้งานได้จริง แต่วิธีการที่ถูกต้องนั้นขึ้นอยู่กับว่าอะไรจะต้องรอด แบบจำลองการนำเสนอมีความต้องการที่แตกต่างจากการตรวจสอบขอบระบายน้ำแคบ กำหนดลักษณะทางกายภาพและแอตทริบิวต์ที่ต้องคงไว้ก่อนที่จะเลือกขนาดไฟล์เป้าหมาย เก็บข้อสังเกตเดิมไว้เพื่อไม่ให้การลดจำนวนจุดกลายเป็นสิ่งทดแทนหลักฐานที่ไม่อาจย้อนกลับได้
แยกแยะจุดที่เลือกจากจุดใหม่
วิธีว็อกเซลบางวิธีเลือกการสังเกตที่มีอยู่ ในขณะที่วิธีอื่นสร้างตำแหน่งที่เป็นตัวแทน ผลลัพธ์เหล่านี้มีผลกระทบต่อสี การจำแนกประเภท ความเข้ม และตัวระบุที่แตกต่างกัน พิกัดเฉลี่ยไม่มีคลาสเฉลี่ยหรือหมายเลขส่งคืนที่มีความหมายโดยอัตโนมัติ อ่านเอกสารประกอบของอัลกอริทึมและตรวจสอบสคีมาเอาต์พุต แทนที่จะคิดว่าทุกวิธีจะรักษาบันทึกจุดต้นทางไว้ครบถ้วน
เลือกการสนับสนุนเชิงพื้นที่อย่างจงใจ
ตาราง voxel สามมิติจำกัดการแสดงภายในปริมาตรที่ถูกครอบครอง ในขณะที่การสุ่มตัวอย่างตามระยะห่างจะควบคุมการแยกตามกฎของมันเอง การเก็บหนึ่งจุดจากทุกๆ n จุดตามลำดับระเบียนในไฟล์อาจสืบทอดลำดับการได้มาและความหนาแน่นที่ไม่สม่ำเสมอ เปรียบเทียบการกระจายผลลัพธ์บนพื้นผิวทั้งแนวนอนและแนวตั้ง การลดลงที่ดูเหมือนกันในมุมมองแผนยังคงสามารถลบรายละเอียดที่เป็นประโยชน์ออกจากกำแพงหรือภูมิประเทศที่สูงชันได้
ปกป้องคุณสมบัติที่สำคัญเล็กๆ น้อยๆ
เลือกขนาดการรองรับโดยคำนึงถึงคุณสมบัติที่เกี่ยวข้องที่เล็กที่สุด ในการสำรวจกำแพงกันดินสมมุติ ให้เปรียบเทียบพอยต์คลาวด์ที่ลดจำนวนจุดกับการสังเกตทั้งหมดที่ด้านบนของผนัง ส่วนปลาย และทางออกที่แคบ ตรวจสอบว่าคุณสมบัติที่แยกออกมาแต่มีอยู่จริงหายไปหรือไม่ และพื้นผิวที่อยู่ติดกันผสมปนเปกันหรือไม่ เปอร์เซ็นต์ที่ลดลงเพียงอย่างเดียวไม่สามารถอธิบายผลกระทบเหล่านี้ได้ เนื่องจากความหนาแน่นเริ่มต้นแตกต่างกันอย่างมากทั่วทั้งพื้นที่
ตรวจสอบลำดับจุดและการทำซ้ำ
บันทึกจุดกำเนิดของกริด ขนาดหรือระยะห่างของเซลล์ ลำดับจุดที่เกี่ยวข้อง และการใช้งานซอฟต์แวร์ การทำซ้ำไปป์ไลน์ด้วยอินพุตที่เรียงลำดับใหม่อาจไม่ให้ผลการสังเกตที่เลือกเหมือนกันสำหรับทุกอัลกอริทึม ทดสอบเซ็ตย่อยตัวแทนสองครั้งภายใต้การตั้งค่าที่ควบคุม จากนั้นเปรียบเทียบตำแหน่งและคุณลักษณะที่คงไว้ ในกรณีที่ความสามารถในการทำซ้ำที่แน่นอนมีความสำคัญ ให้คงเซ็ตย่อยผลลัพธ์และการแมปแหล่งที่มาไว้ แทนที่จะอาศัยสูตรที่ไม่เป็นทางการ
แยกผลลัพธ์ที่ลดลงและเชื่อถือได้ออกจากกัน
ติดป้ายกำกับผลลัพธ์ตามวัตถุประสงค์การใช้งานและรายงานวิธีการตรวจสอบการลดลง จัดเตรียมเส้นทางการแยกต้นฉบับหรือรายละเอียดทั้งหมดที่ตกลงไว้เมื่อต้องมีการตัดสินใจทางวิศวกรรม การยอมรับควรแสดงให้เห็นว่าคุณลักษณะที่จำเป็นยังคงสามารถตีความได้ และคุณลักษณะที่คงไว้นั้นมีความหมายที่สามารถป้องกันได้ คลาวด์ที่เบากว่าคือผลิตภัณฑ์ในการประมวลผลที่มีข้อจำกัดที่บันทึกไว้ ไม่ใช่หลักฐานว่าการสังเกตที่ดูซ้ำซ้อนไม่มีคุณค่าในการวิเคราะห์


