关于垂直起降、无人机技术、地理空间流程、载荷及巡检的实用指南。
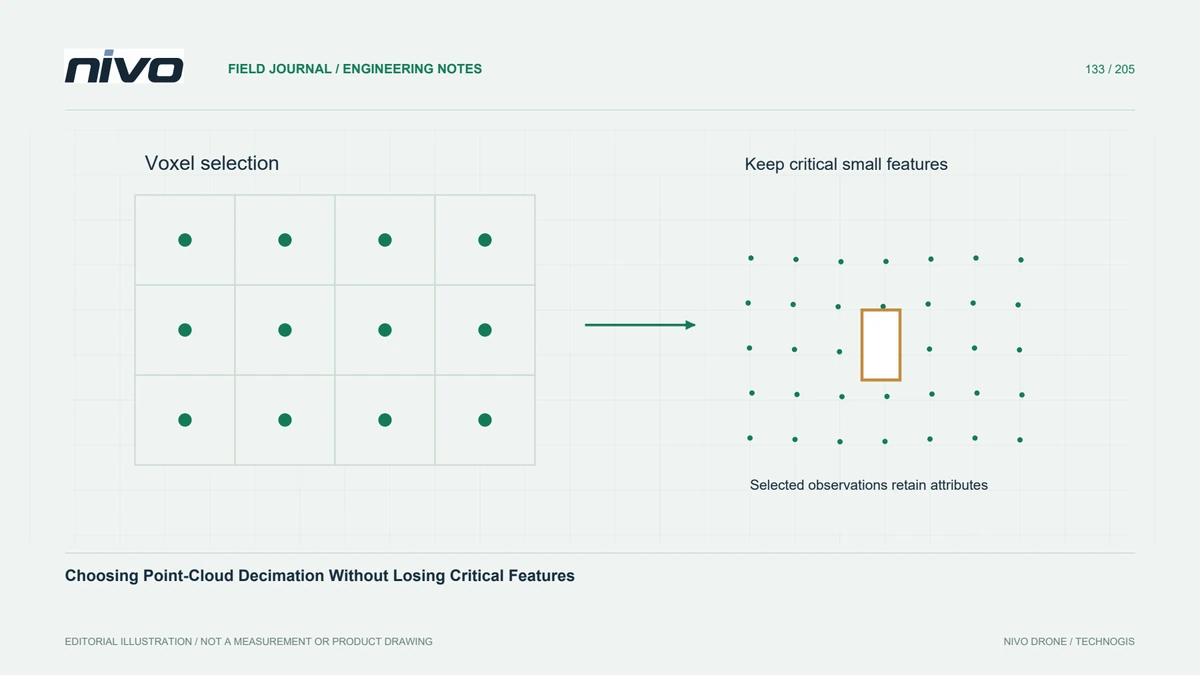
将体素选择、基于间距的采样和简单抽稀与特征大小、保留的属性以及缩小的 LiDAR 数据集的用途进行比较。
控制截面位置、厚度、投影方向和包络线设置,以便点云轮廓可以解释观察到的几何形状,而不人为制造边界清晰的表面。
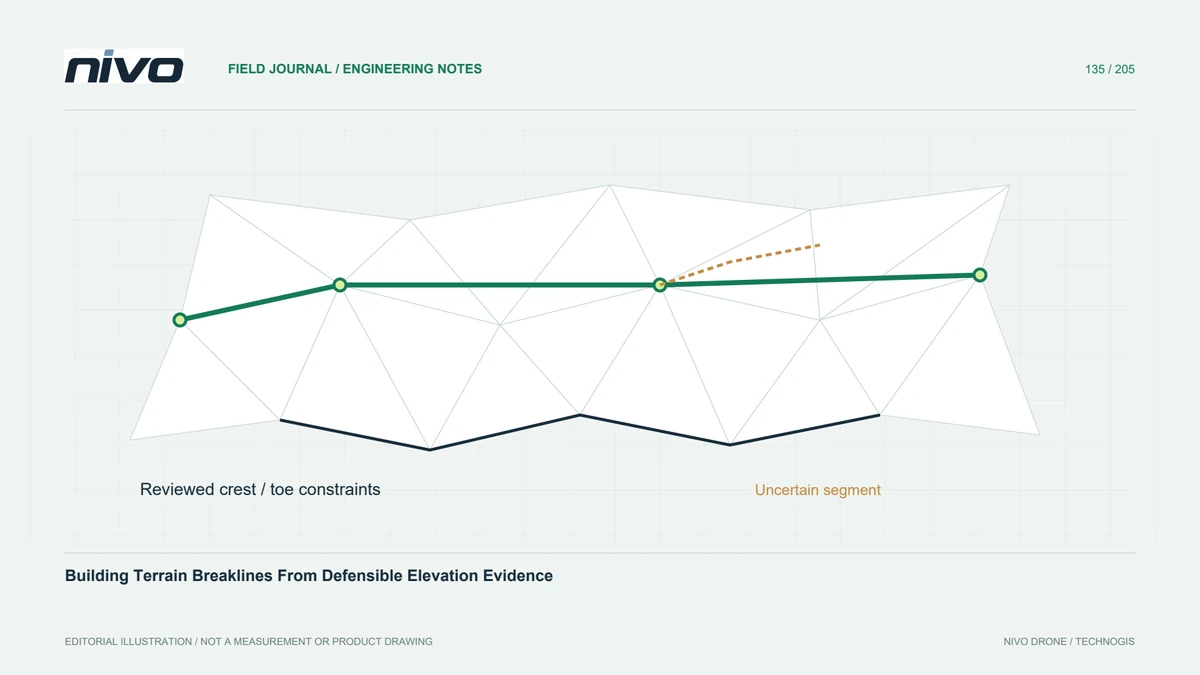
使用地形特征线表示地形不连续性和水域边界,同时检查顶点高程、连通性、附近观测值和预期的表面处理。
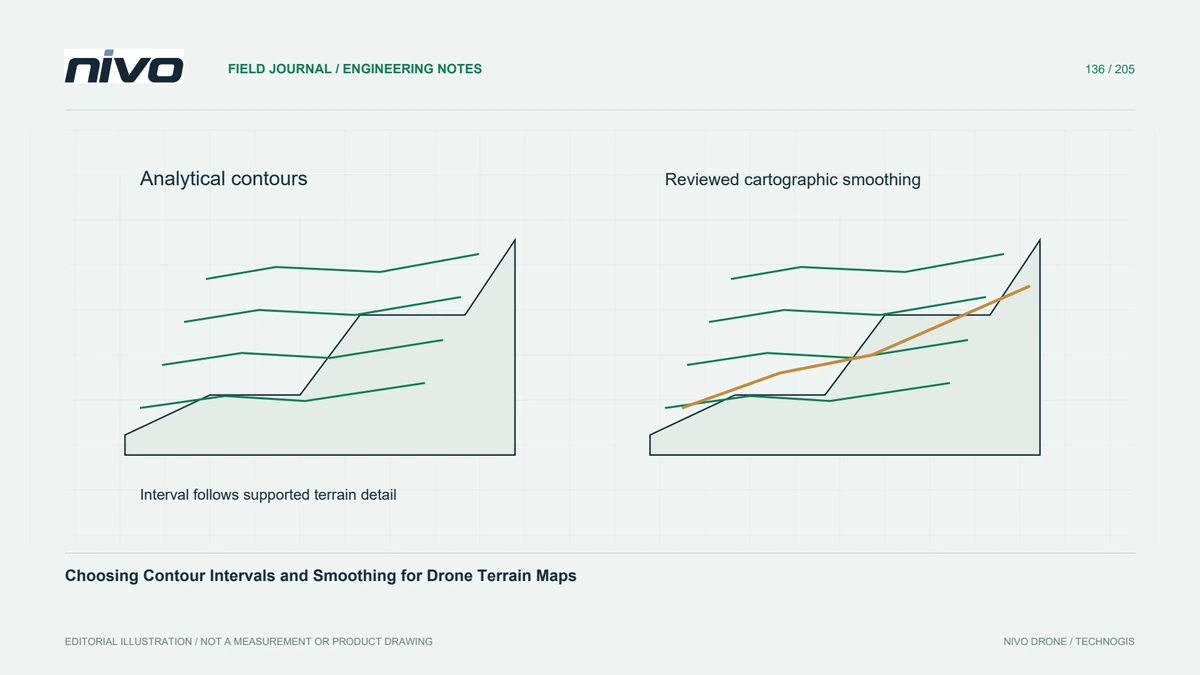
将等高线呈现与地形证据相匹配,将制图平滑与表面校正分开,并在工程移交之前验证高程属性和间隙。
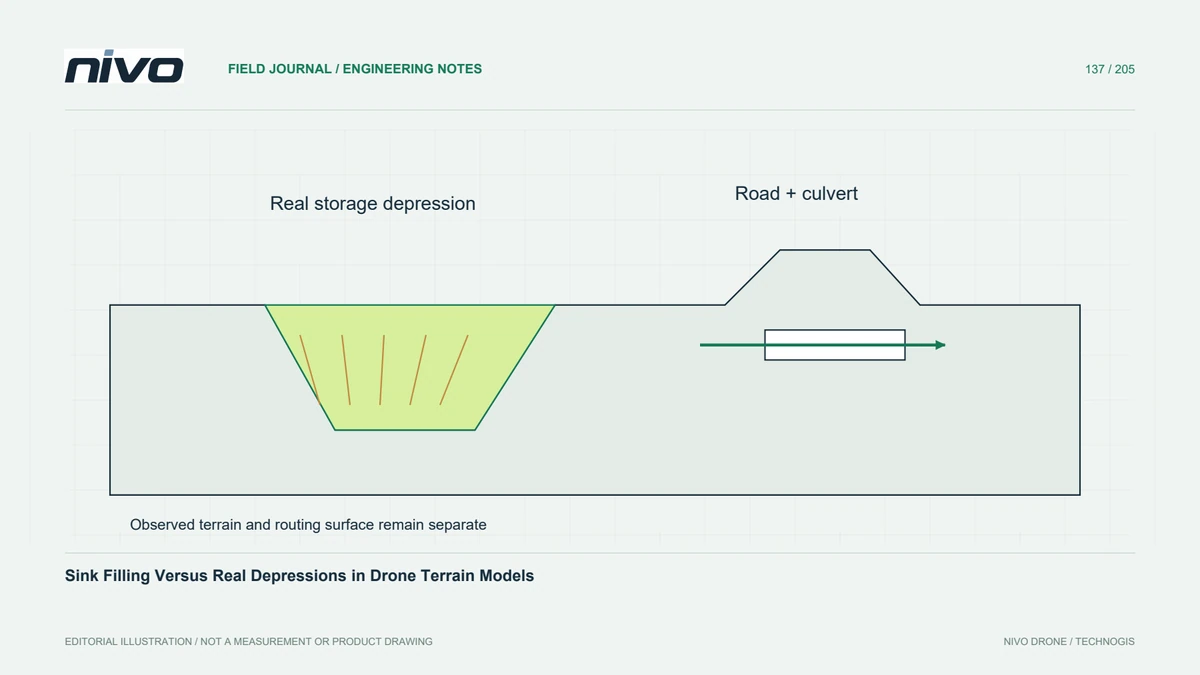
在水文整饰之前检查洼地,单独保存测量的地形,并记录填充或其他处理如何改变排水解释。
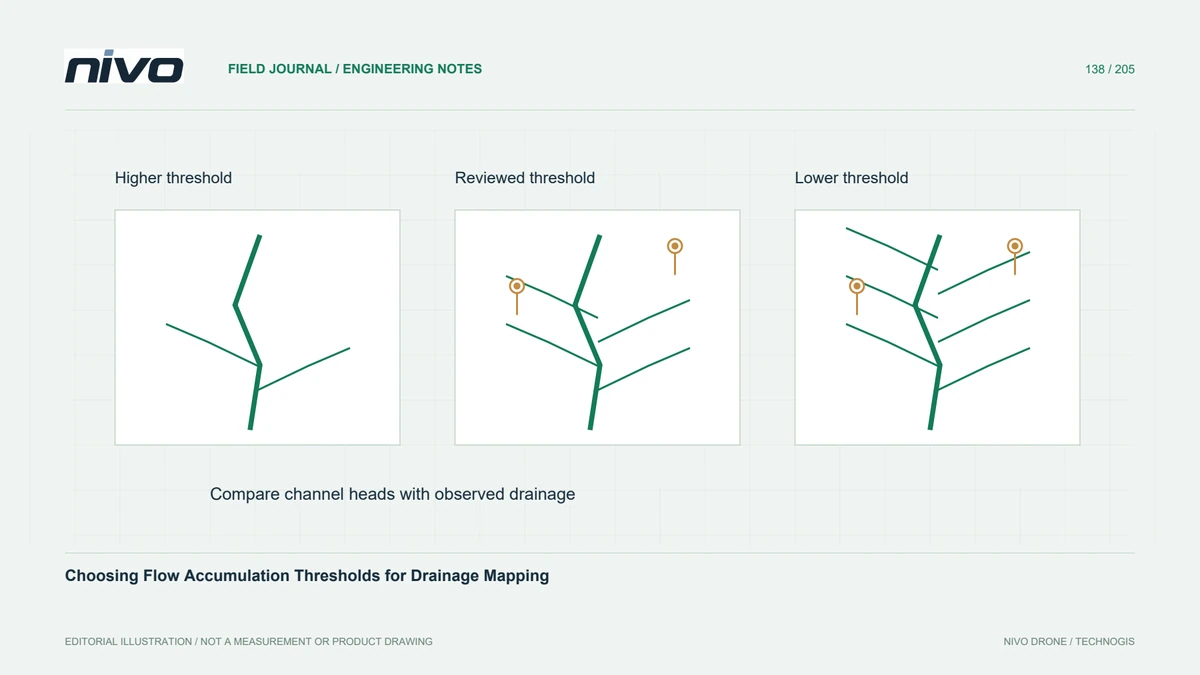
将累积阈值与贡献面积、路线假设、网格分辨率和观察到的排水联系起来,以便提取的渠道保持可解释性。
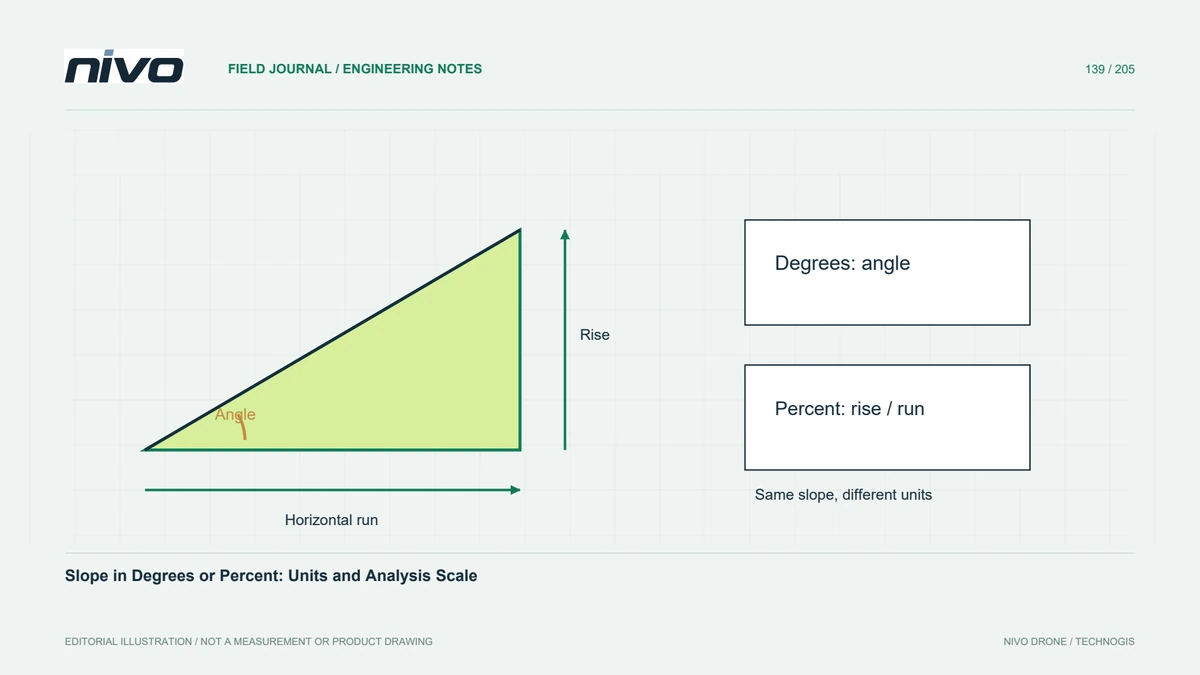
在比较地形类别或应用工程筛选阈值之前,定义坡度单位、水平和垂直缩放、表面选择和邻域大小。
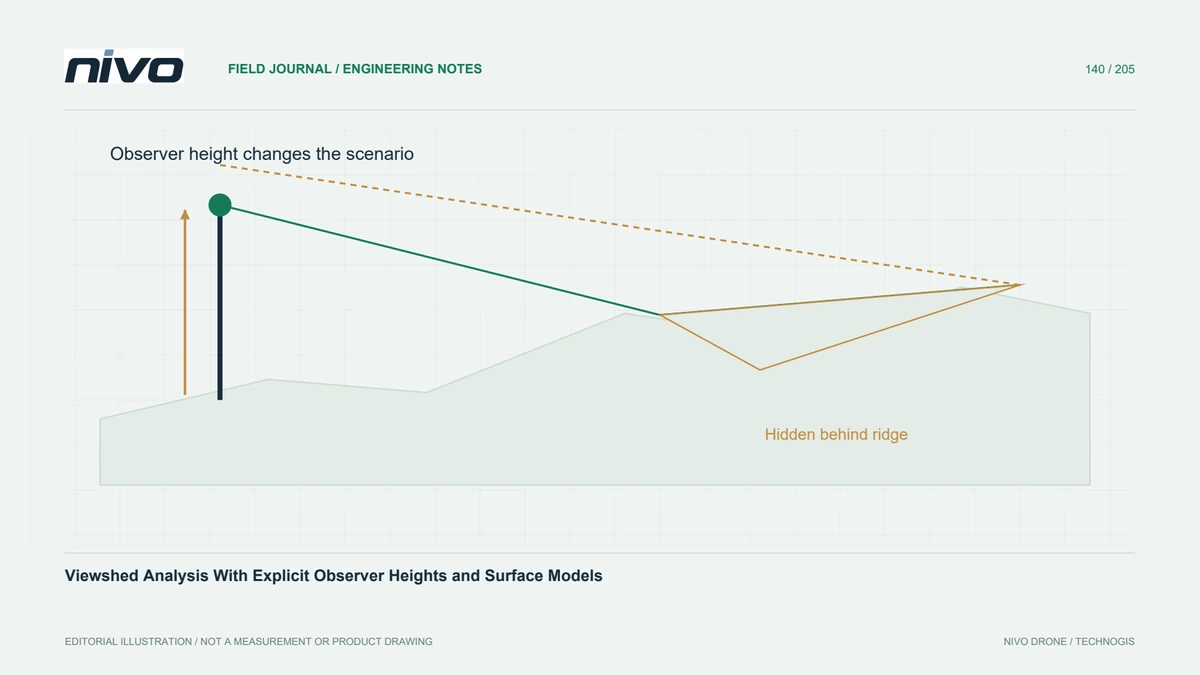
在解释无人机生成的通视分析图之前,定义观察者和目标高度、地形障碍物、覆盖范围限制和灵敏度检查。
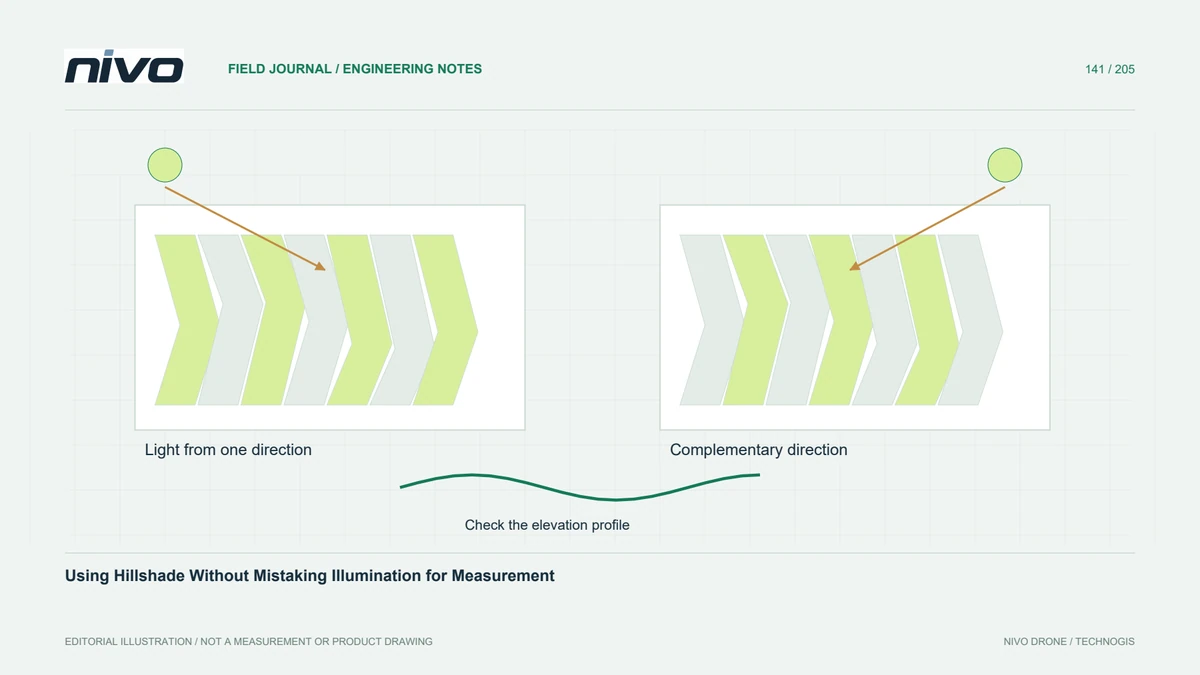
使用互补照明方向检查地形结构,同时保留高程模型、记录夸张并检查可疑特征。
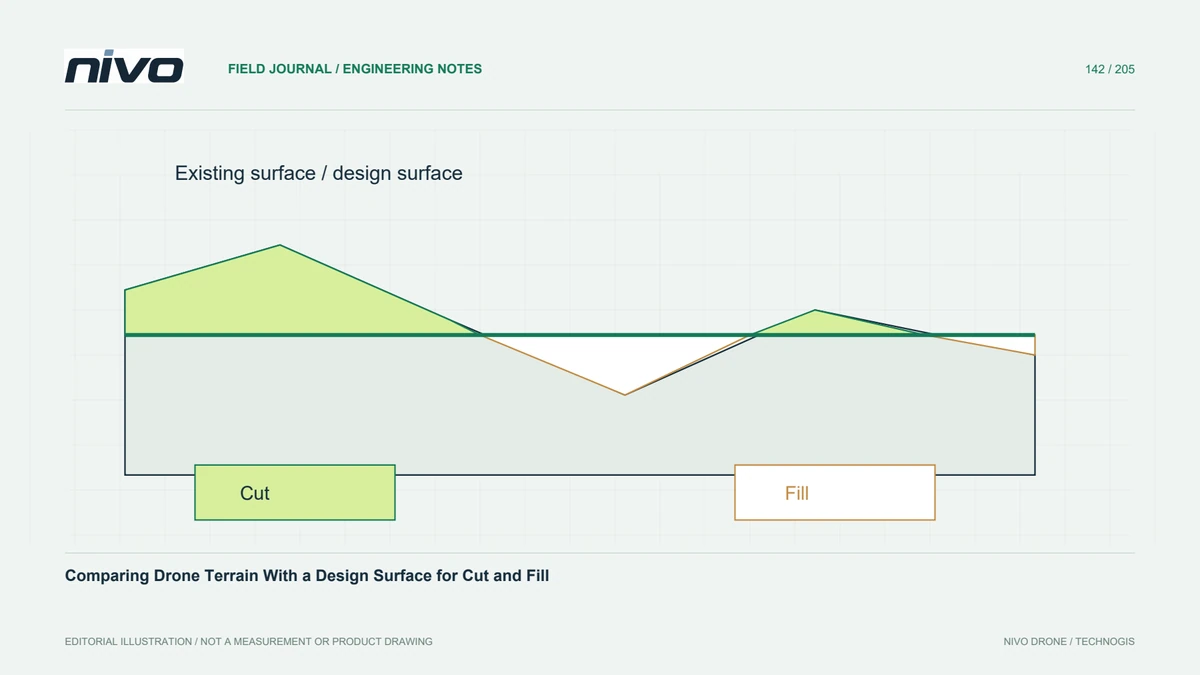
准备兼容的现有和提议的表面,分离挖方和填方,检查覆盖范围和设计修订,并报告具有清晰建模假设的体积。
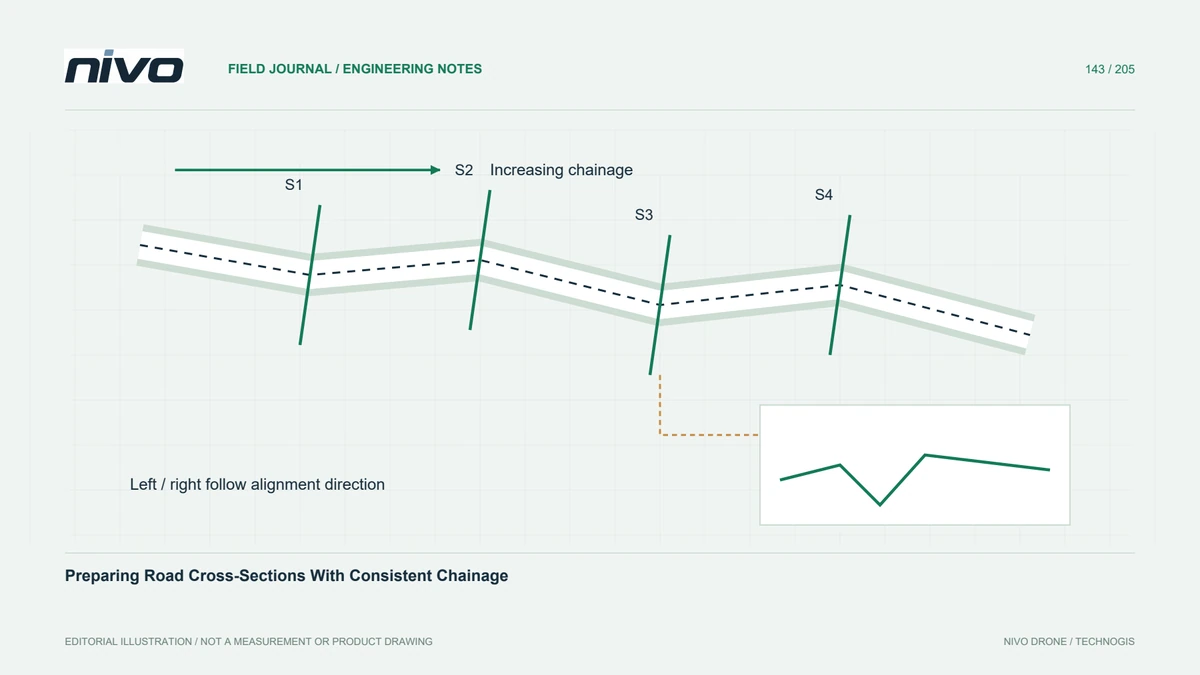
在从无人机地形生成道路轮廓之前,定义路线方向、桩号编制、左右偏移、剖面支撑和高程参考。
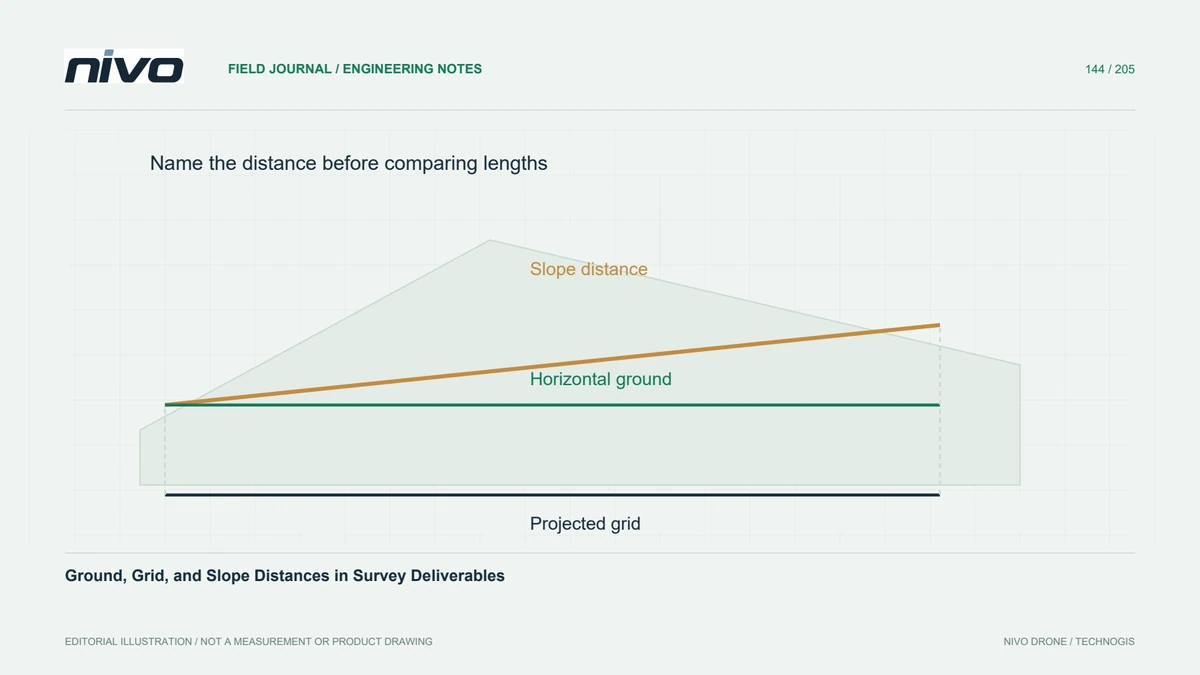
在将无人机地图与设计图纸或现场测量进行比较之前,区分测量的坡距、水平地面距离和投影网格距离。