关于垂直起降、无人机技术、地理空间流程、载荷及巡检的实用指南。
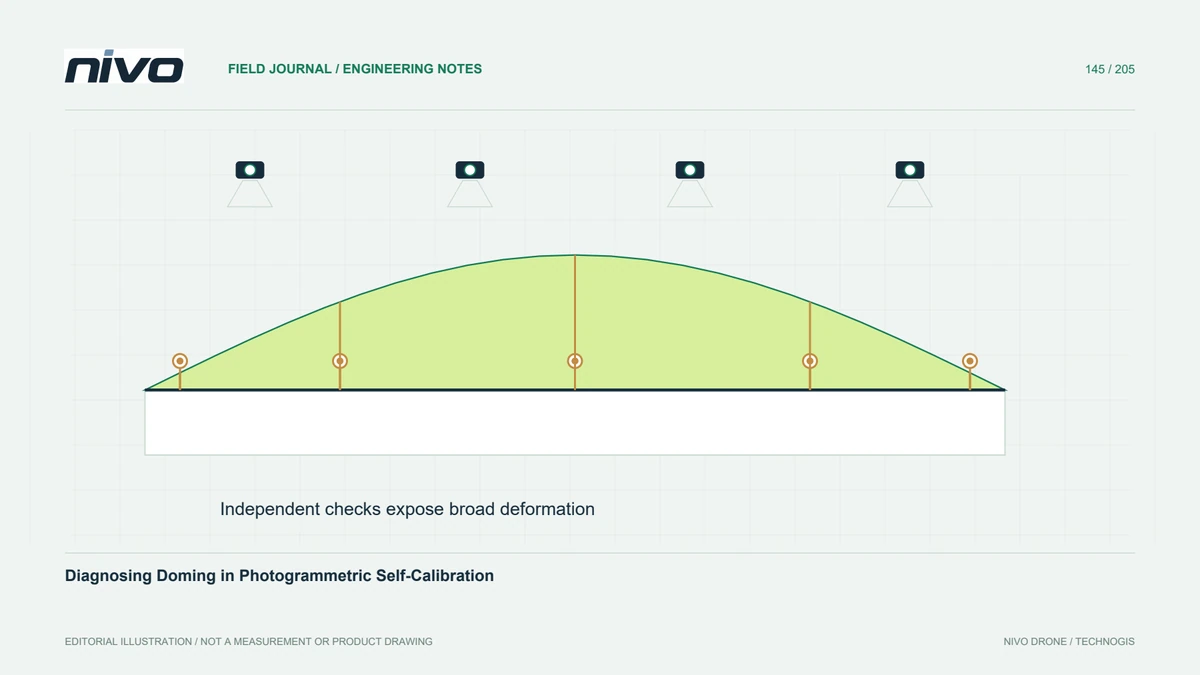
使用独立检查、相机参数审查和网络几何来寻找广泛的系统变形,而不是仅通过图像拟合来判断重建。
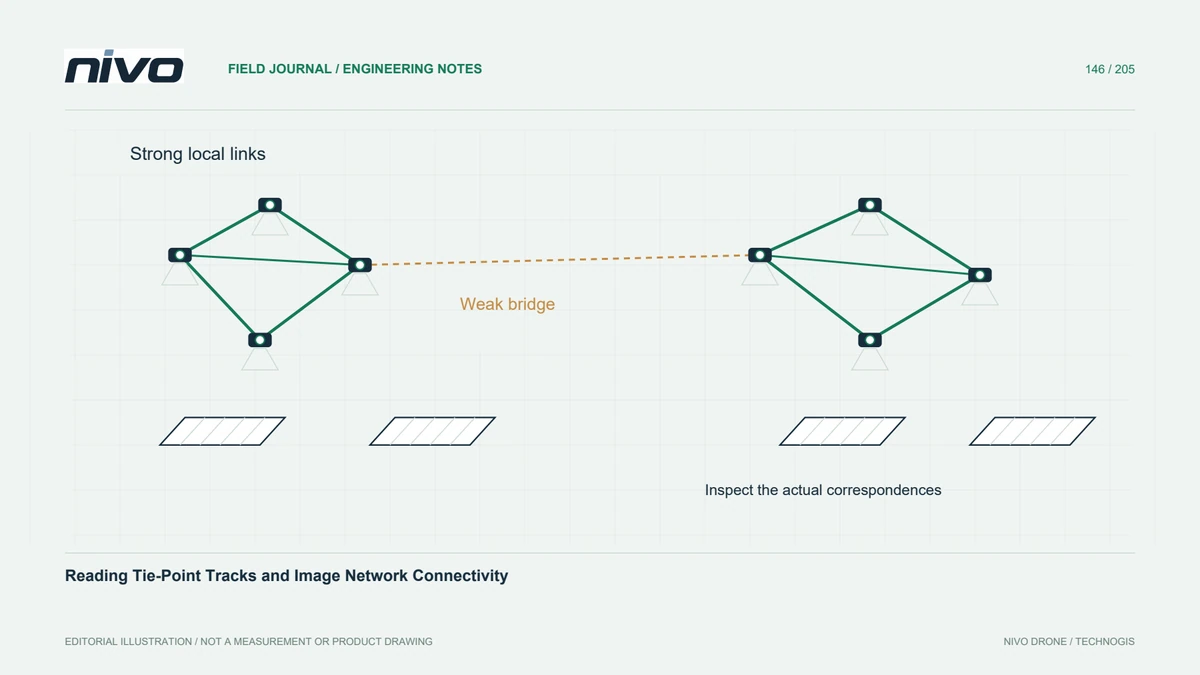
在投资稠密重建之前,评估图像连接和观测链分布,以找到弱链接块、重复纹理和孤立图像。
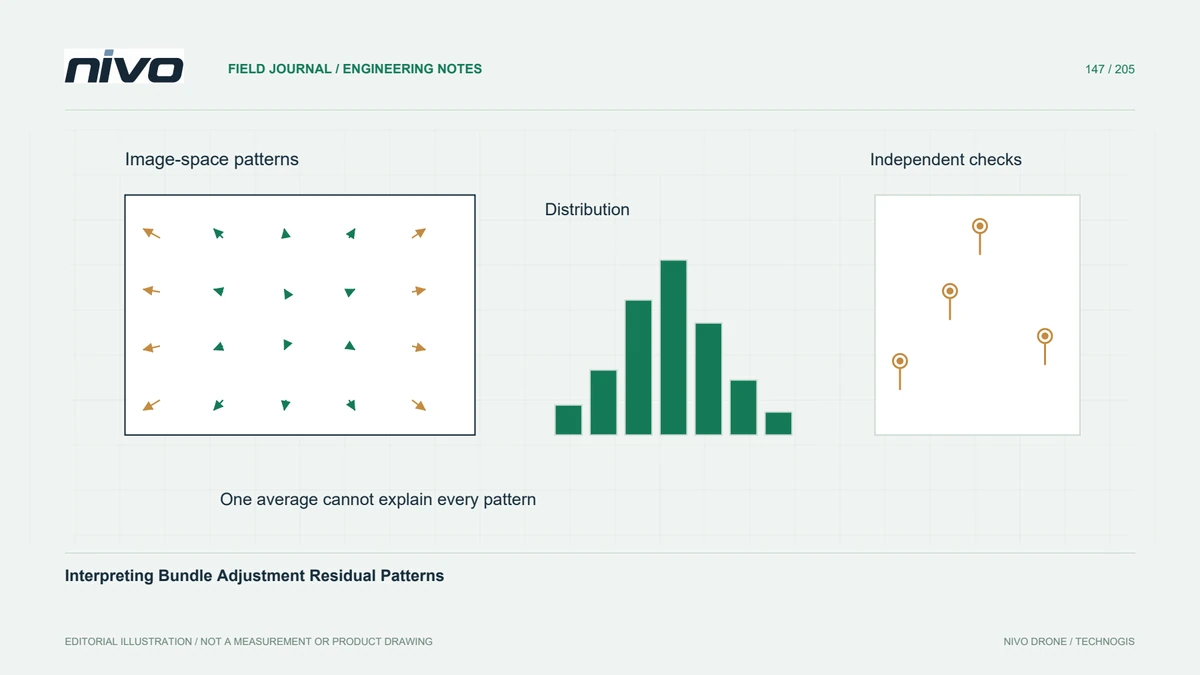
按图像位置、相机组和测量位置读取残差分布,以便在较低的整体重建误差背后仍然可见系统问题。
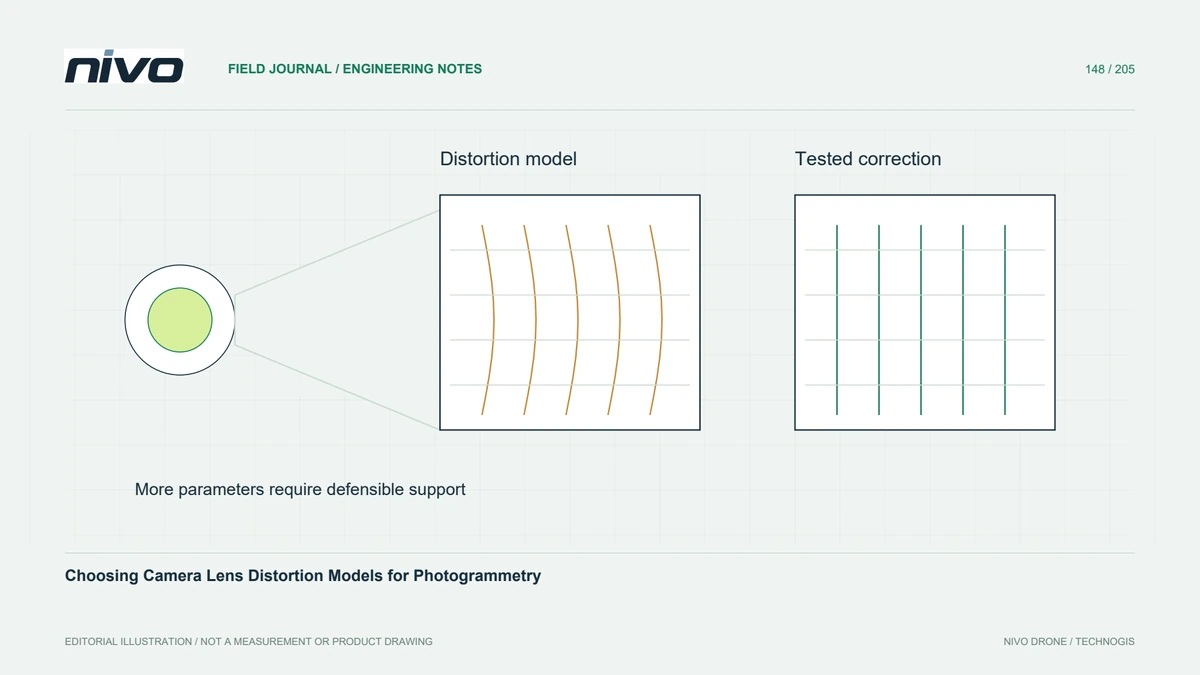
选择可靠的相机模型,保留校准约定,并测试参数稳定性和独立几何形状,而不是假设更多系数可以提高精度。
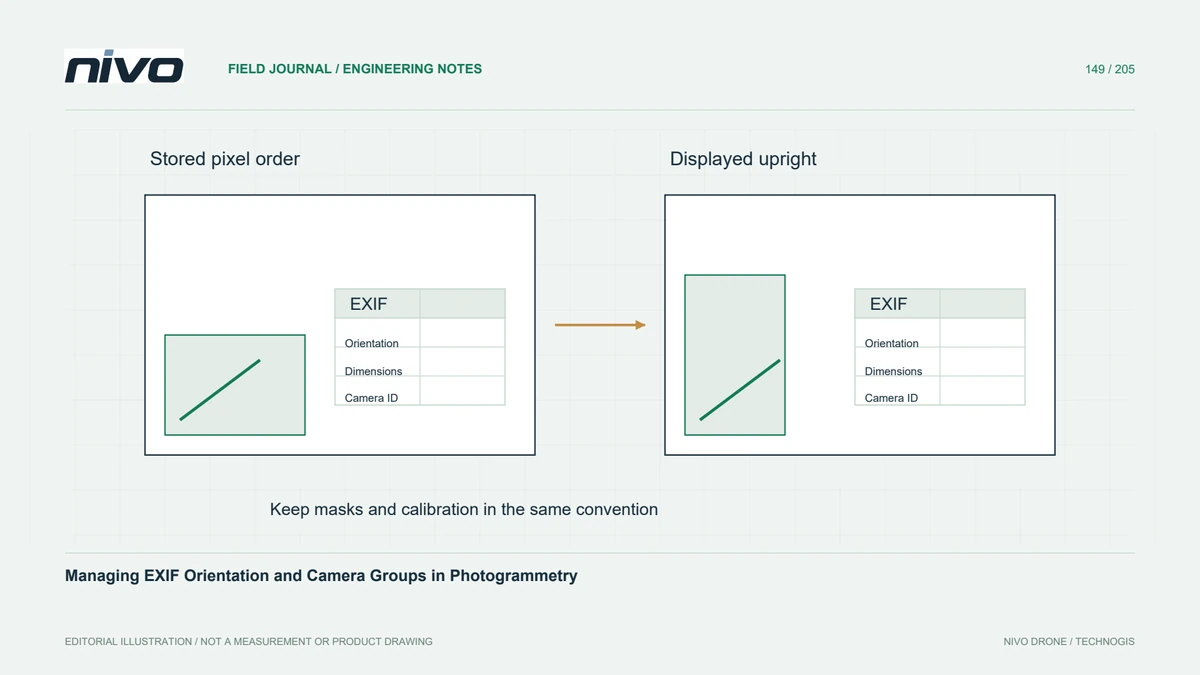
在处理混合图像或传输掩膜和相机参数之前,检查存储的像素、方向标签、图像尺寸和校准组。
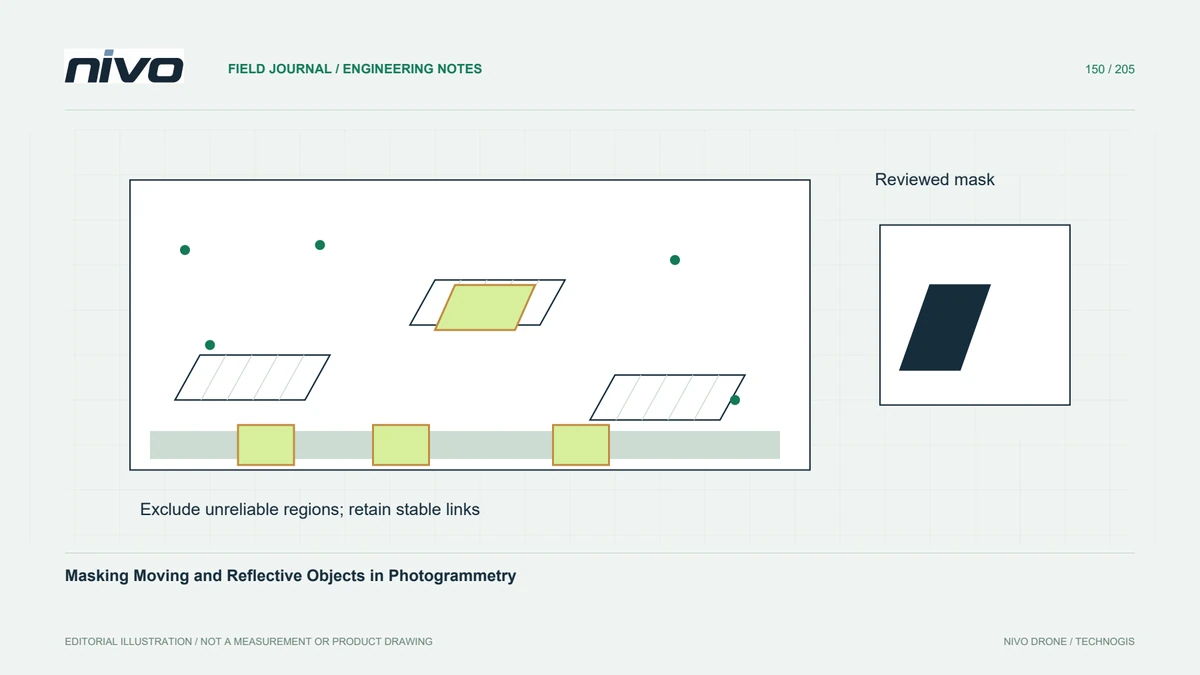
使用经过审查的掩膜排除不可靠的图像区域,保留足够稳定的特征支持,并验证哪些重建阶段实际使用掩膜。
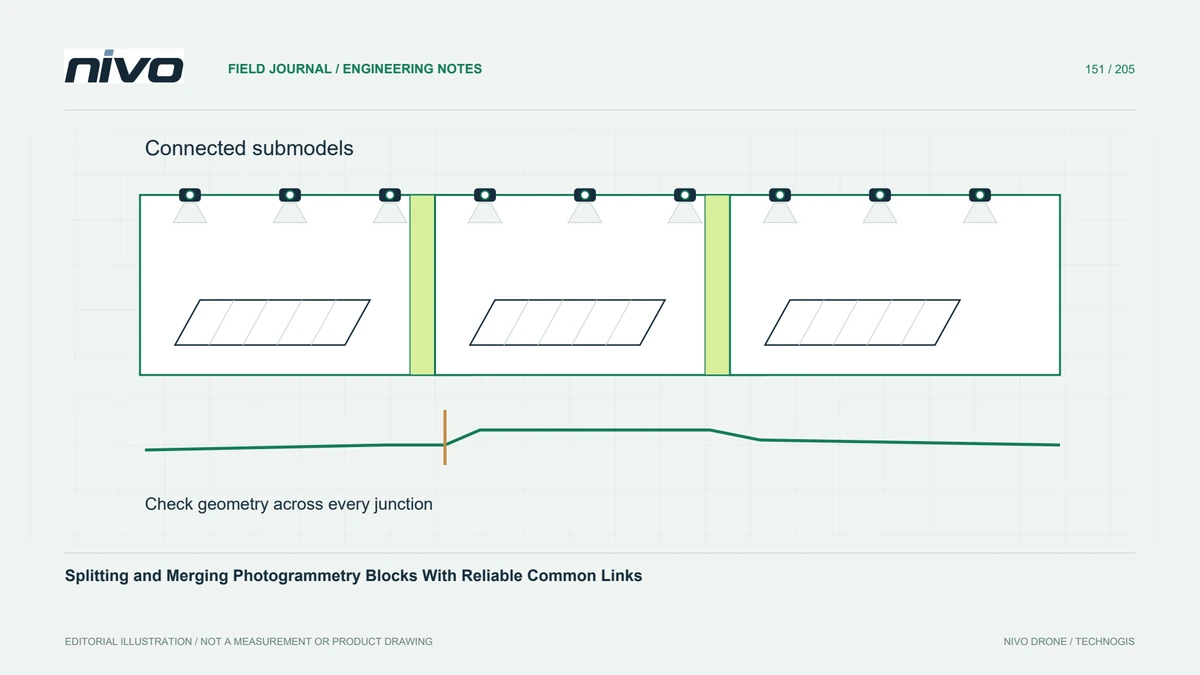
围绕真实连接性对大型图像项目进行分区,验证共享观察和对齐,并检查超越无缝正射影像镶嵌图的合并输出。
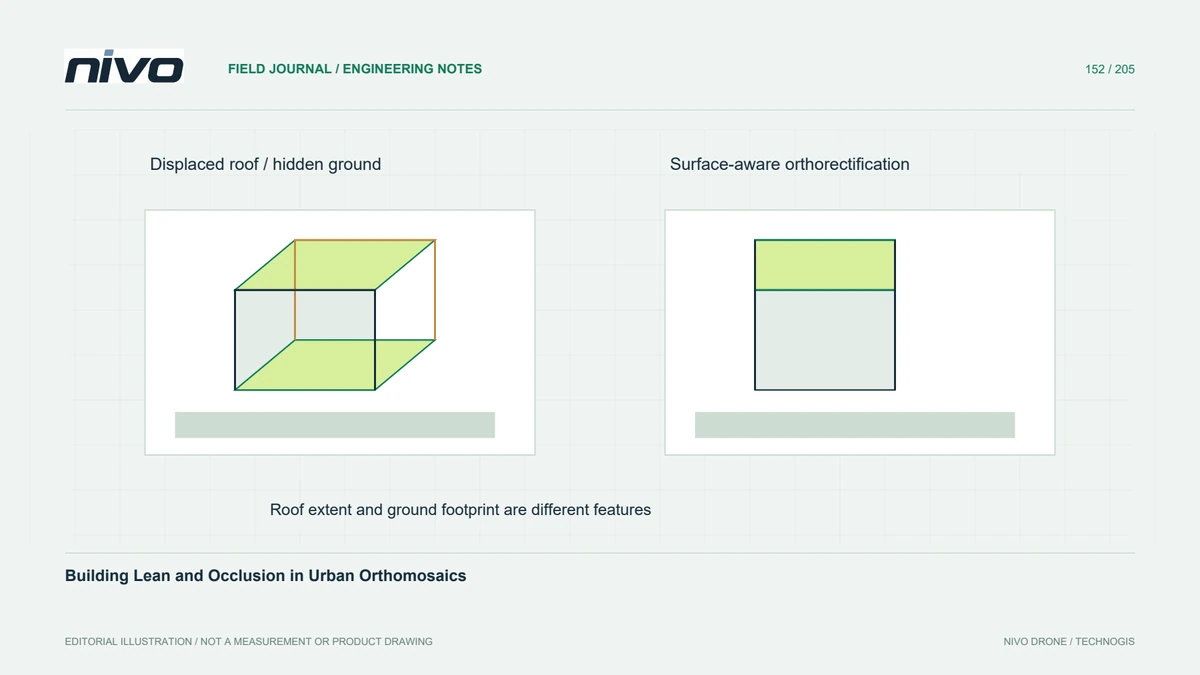
在使用正射影像镶嵌图进行资产测绘之前,区分位移屋顶和地面足迹,检查城市遮挡并检查表面模型和源视图。
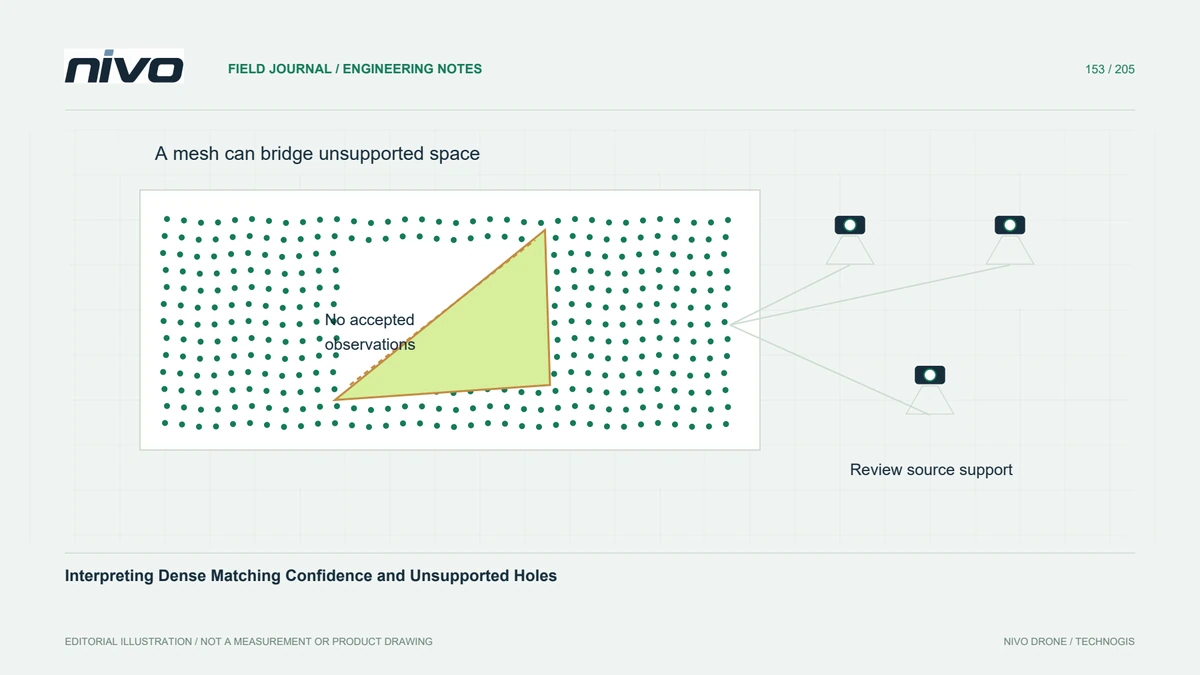
在软件环境中读取稠密重建质量字段,比较完整性与可靠性,并在派生曲面中保持不受支持的间隙可见。
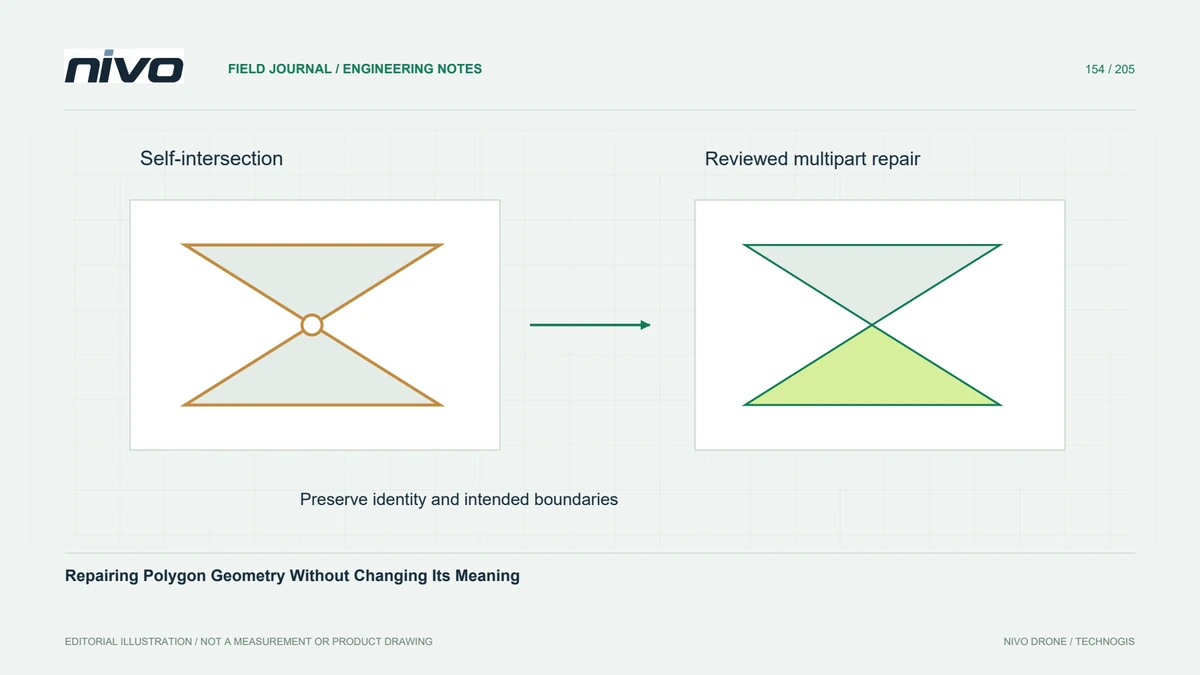
诊断无效的多边形,检查自动修复的效果,并在整个 GIS 清理过程中保留要素标识、区域证据和预期边界。
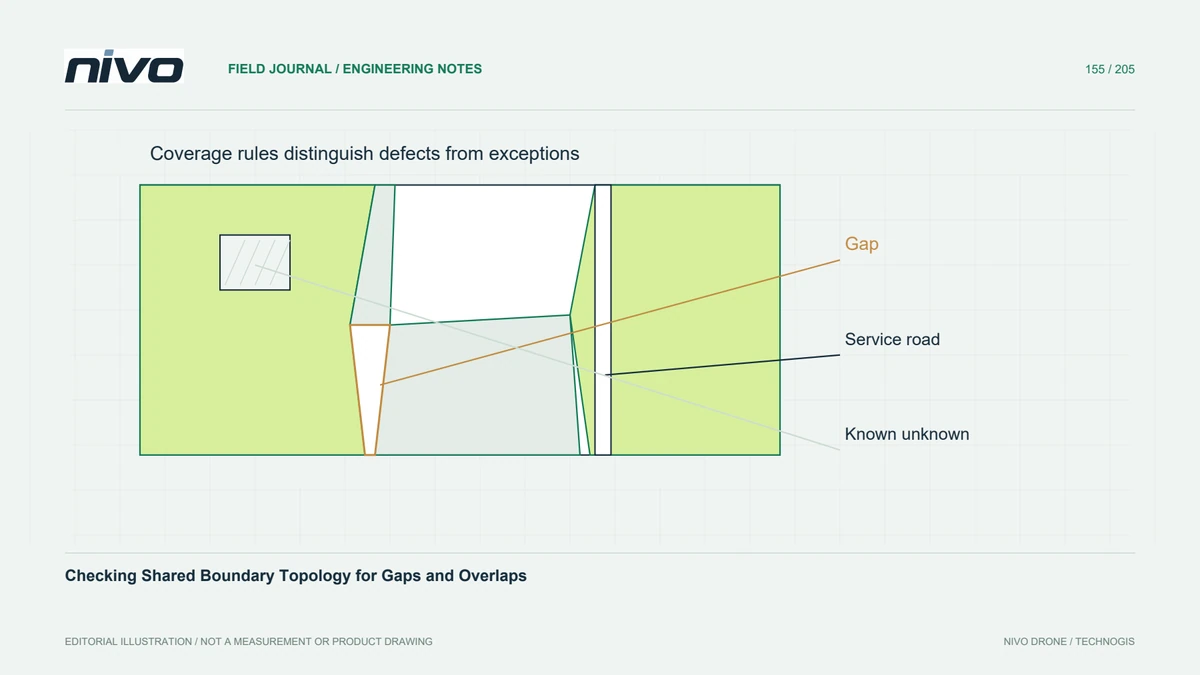
将多边形图层作为覆盖范围进行检查,区分合法的孔和缺陷,并控制共享边编辑,以便区域摘要保持一致。
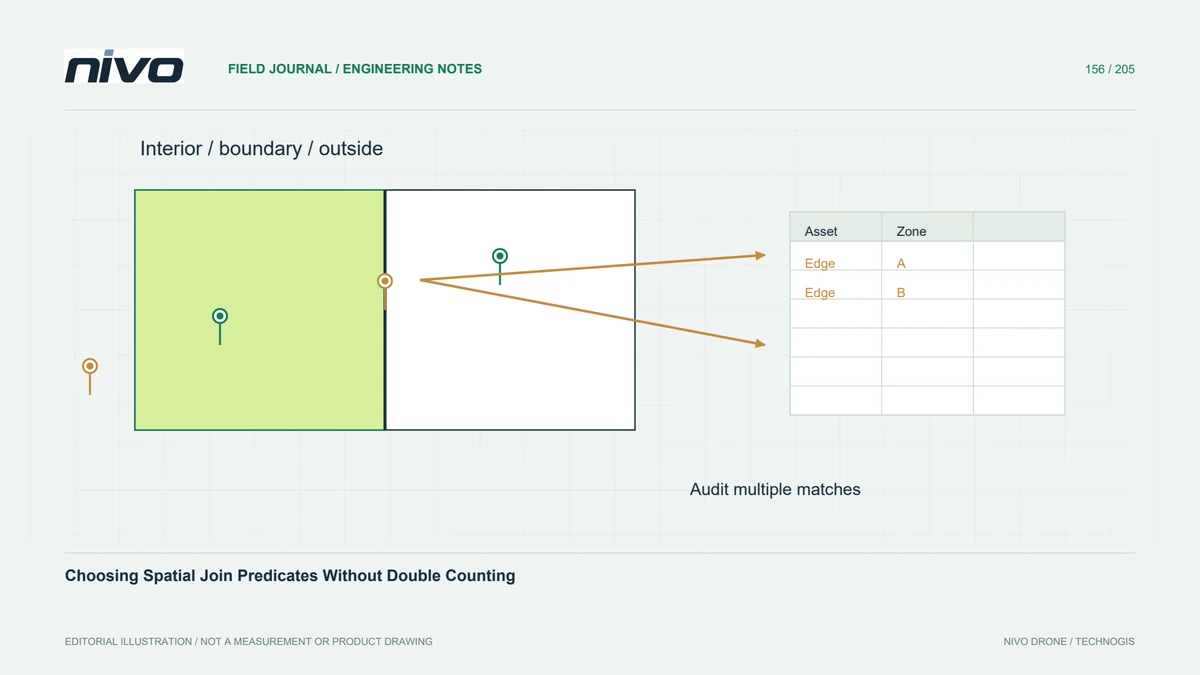
在将无人机衍生资产加入区域之前定义内部、边界和重叠行为,然后审核不匹配和多重匹配的记录。