关于垂直起降、无人机技术、地理空间流程、载荷及巡检的实用指南。
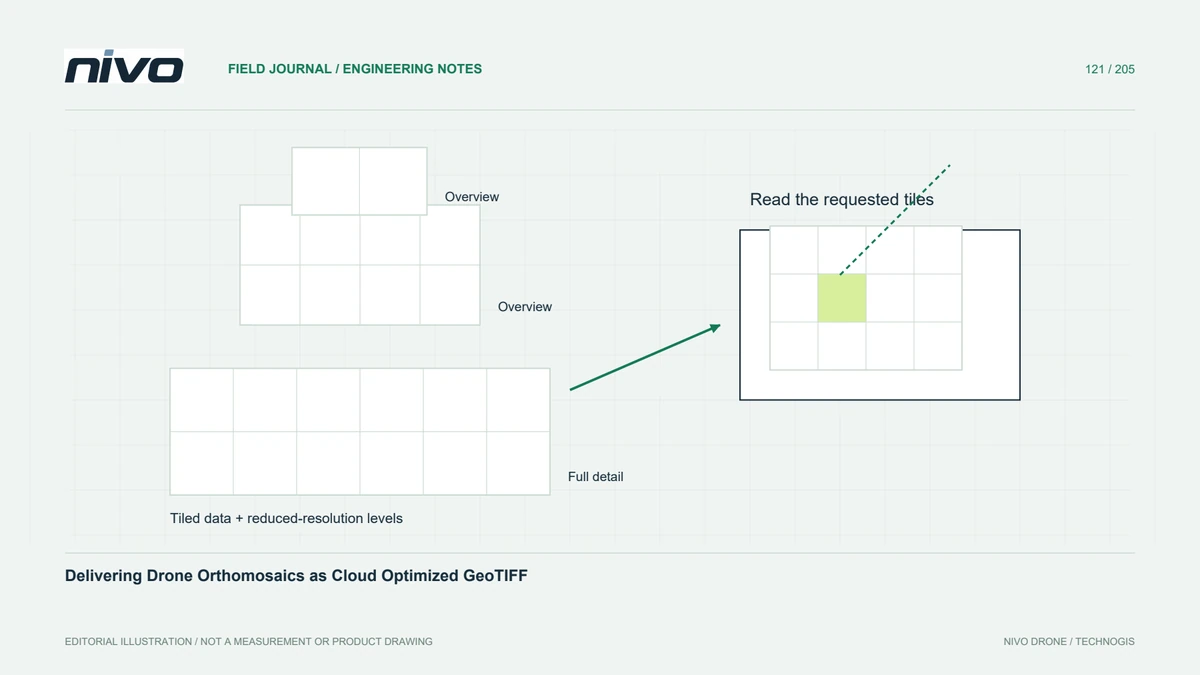
通过分块存储、适当概览和可控压缩封装大型无人机正射影像,并在接收方实际使用的软件中验证选择性读取。
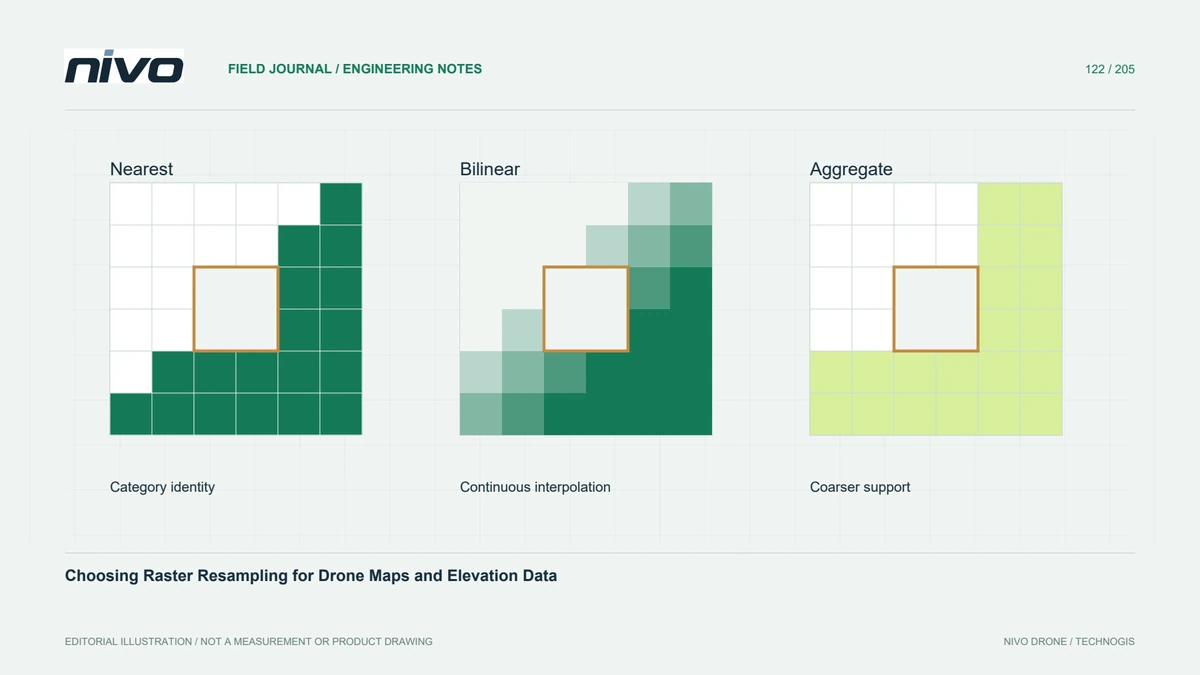
将最近邻法、插值法和聚合方法与栅格含义进行比较,以便重投影保留有用的测量值和分类标签。
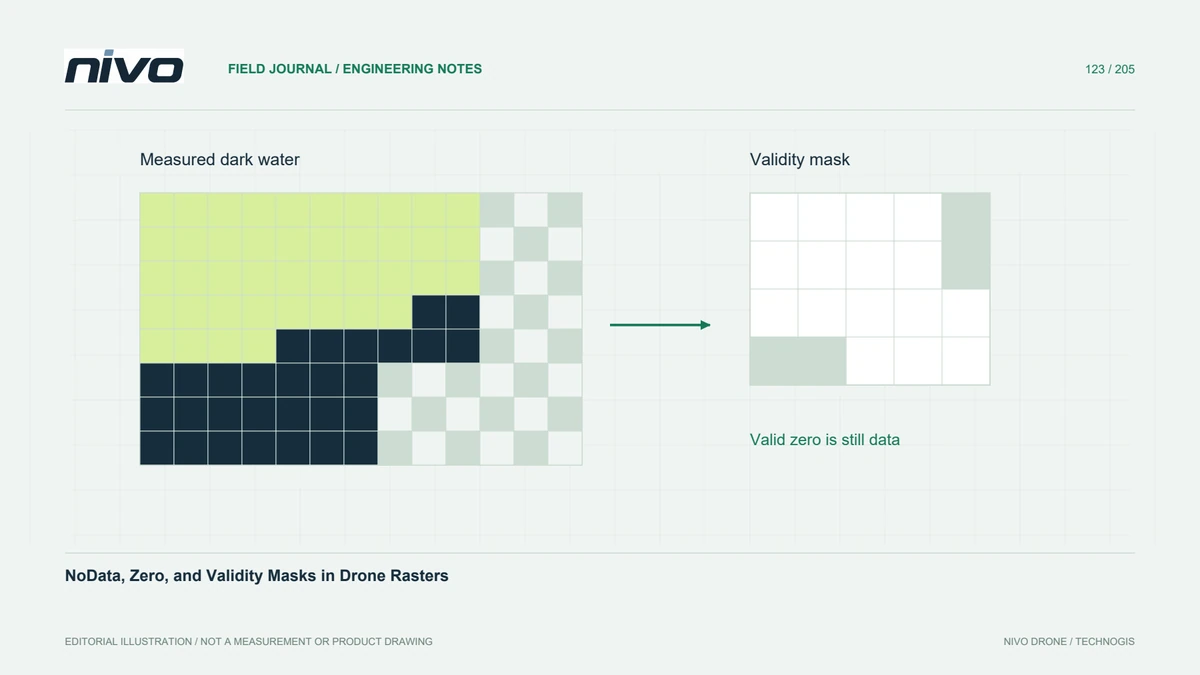
在准备高程、反射率和分类无人机栅格以进行下游分析时,将未观测到的像元与真正的零测量分开。
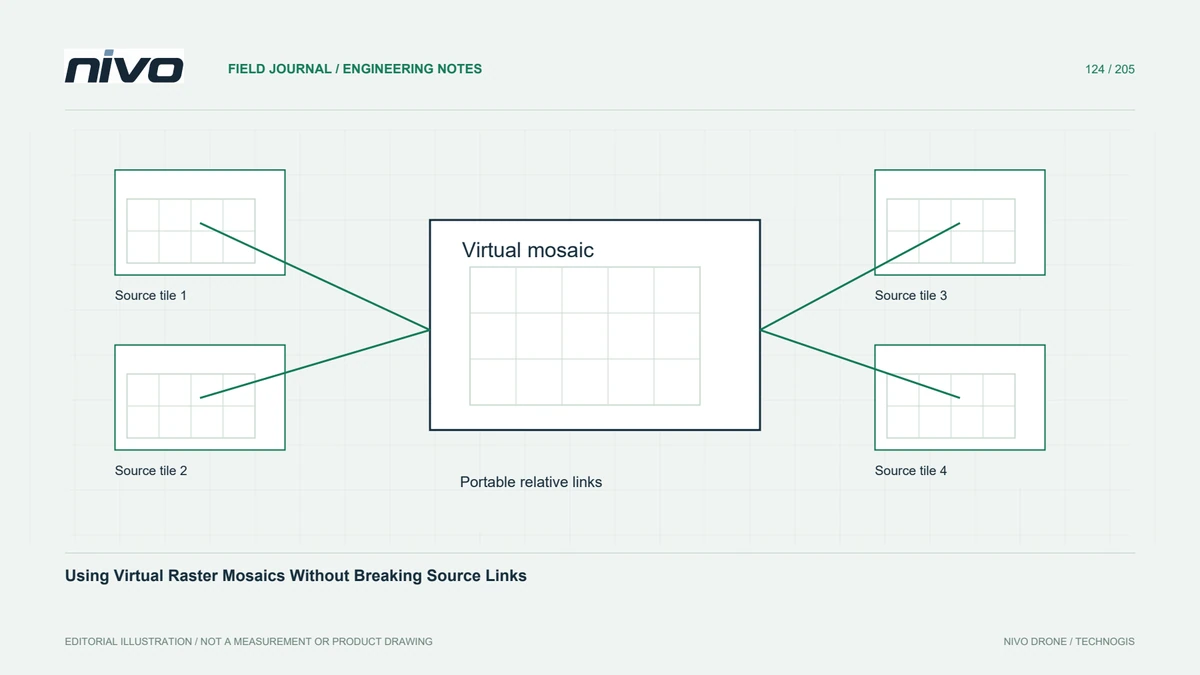
使用虚拟栅格、可预测的重叠优先级、兼容的元数据和在项目移交后仍能正常使用的可移植链接来组织相邻的正射影像镶嵌图图块。
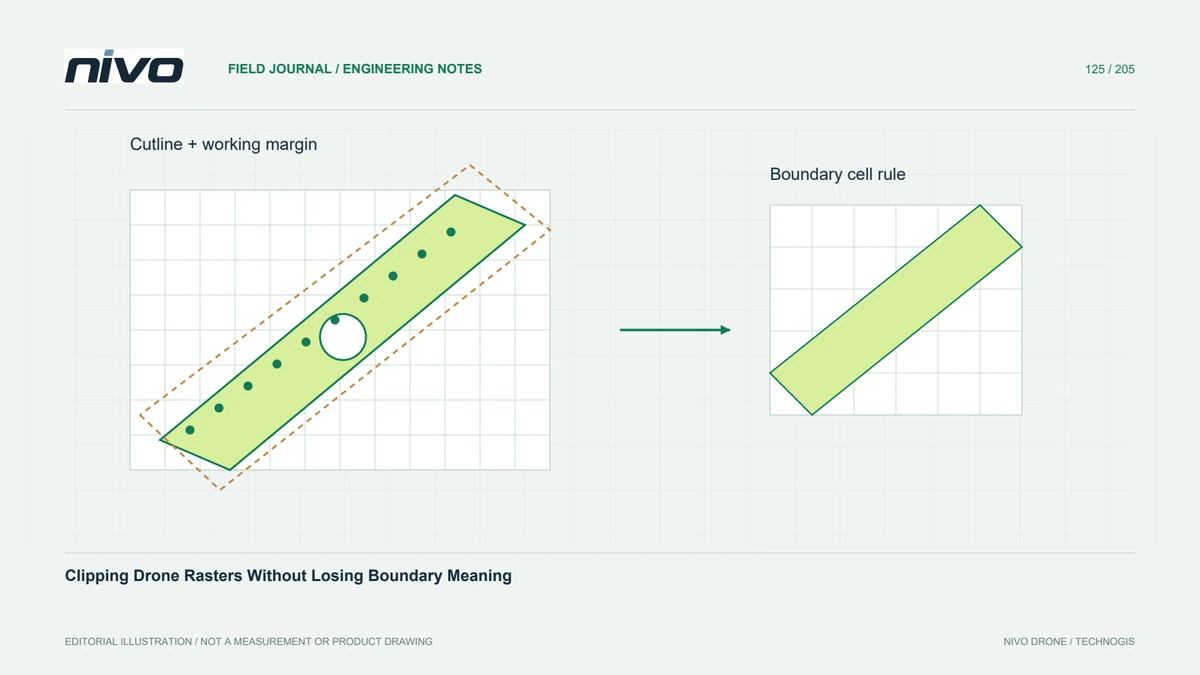
将报告边界与观察到的覆盖范围分开,选择明确的切割线规则,并在提供剪切的正射影像镶嵌图或高程模型之前检查边缘像素。
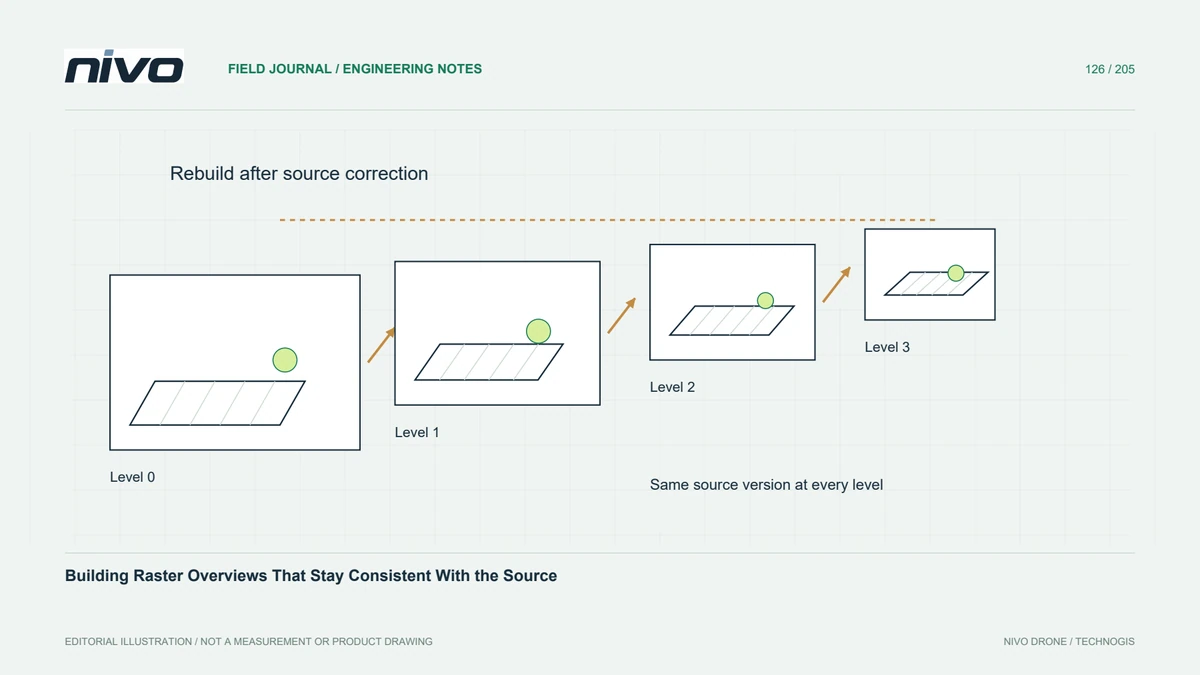
改进大型无人机数据集的浏览,同时保持概览重采样、源编辑、外部金字塔文件和分析值处于明确控制之下。
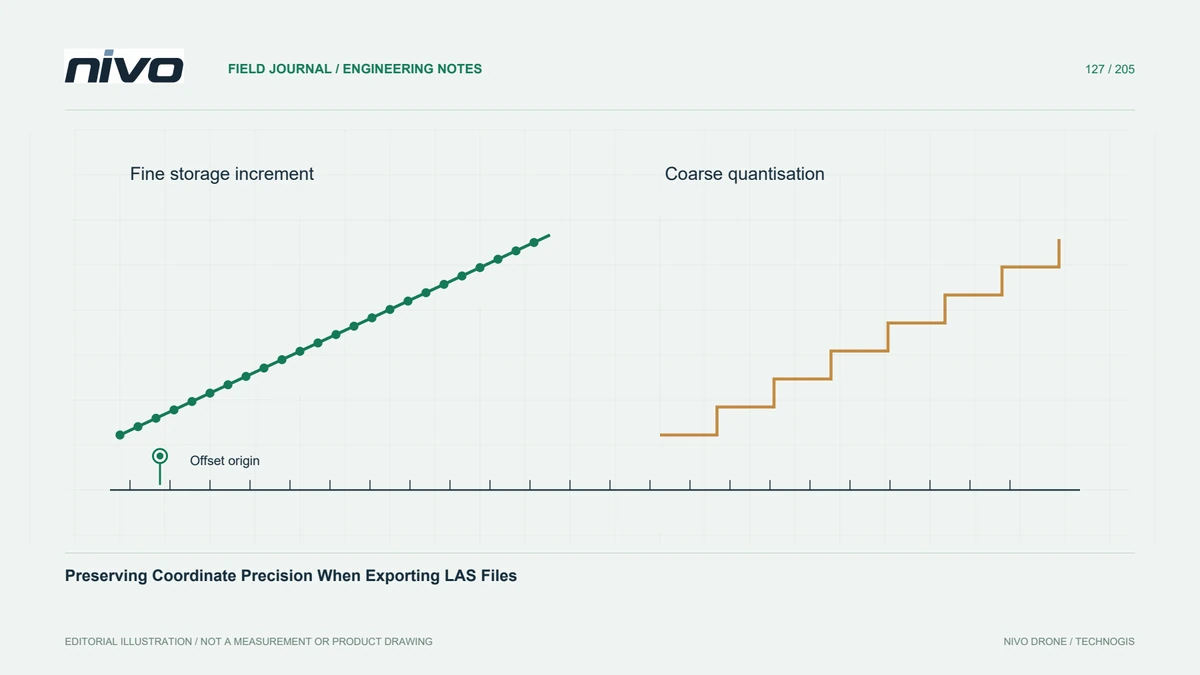
精心选择LAS坐标比例和偏移量,区分存储增量和测量精度,并在点云移交之前比较导出的坐标。
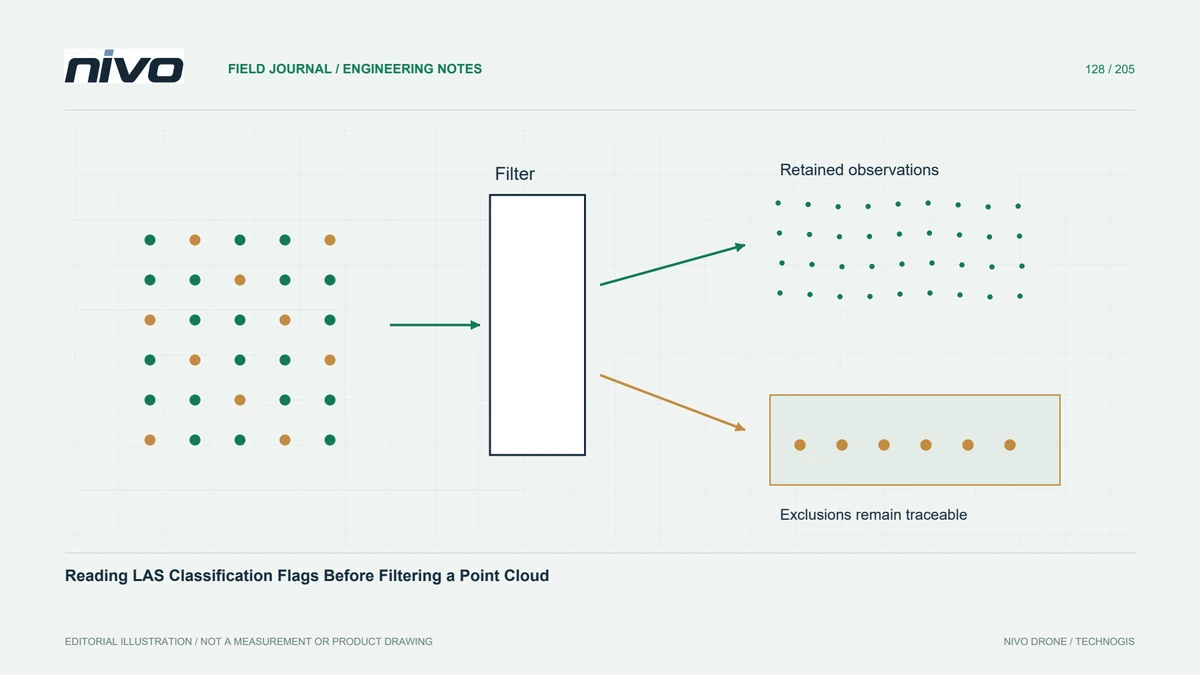
保持点类别和分类标志不同,记录排除情况,并验证过滤保留每个 LiDAR 可交付成果所需的观测结果。
使用空间组织的点云交付进行选择性读取,同时检查保留的维度、请求的分辨率、坐标元数据和托管行为。
使用显式类、网格区域、重叠规则和边缘处理来测量局部点支持,因此高整体密度不会隐藏重要的地形间隙。
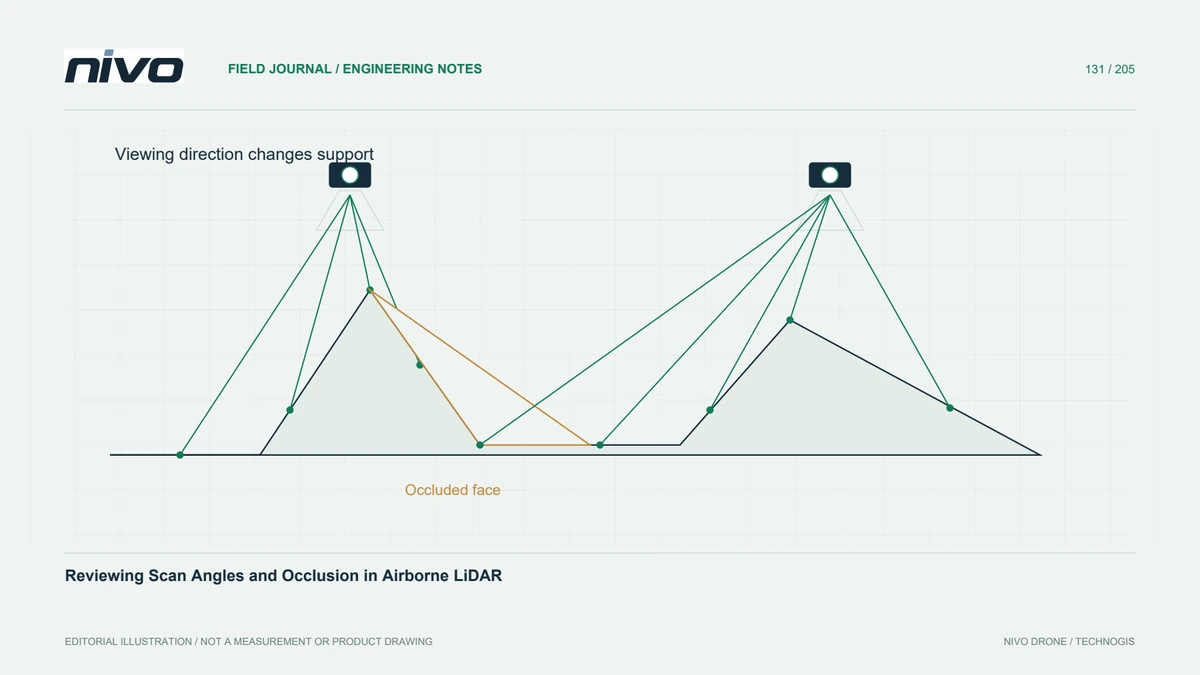
将扫描角度分布与飞行几何形状、地形剖面和局部间隙一起解释,而不是使用单个角度阈值作为质量保证。
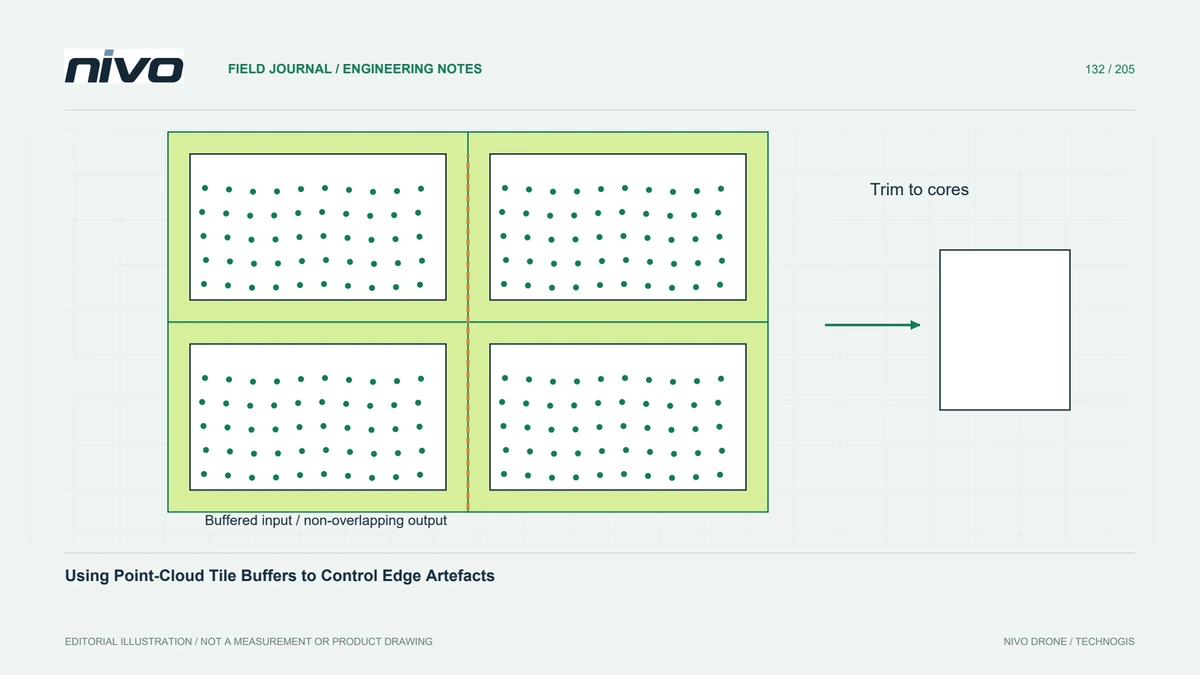
使用足够的周围观测值处理平铺点云以进行邻域操作,然后一致地修剪输出并根据未分块处理的参考结果测试接缝。