Menyerahkan Orthomosaic Drone dalam Format Cloud Optimized GeoTIFF
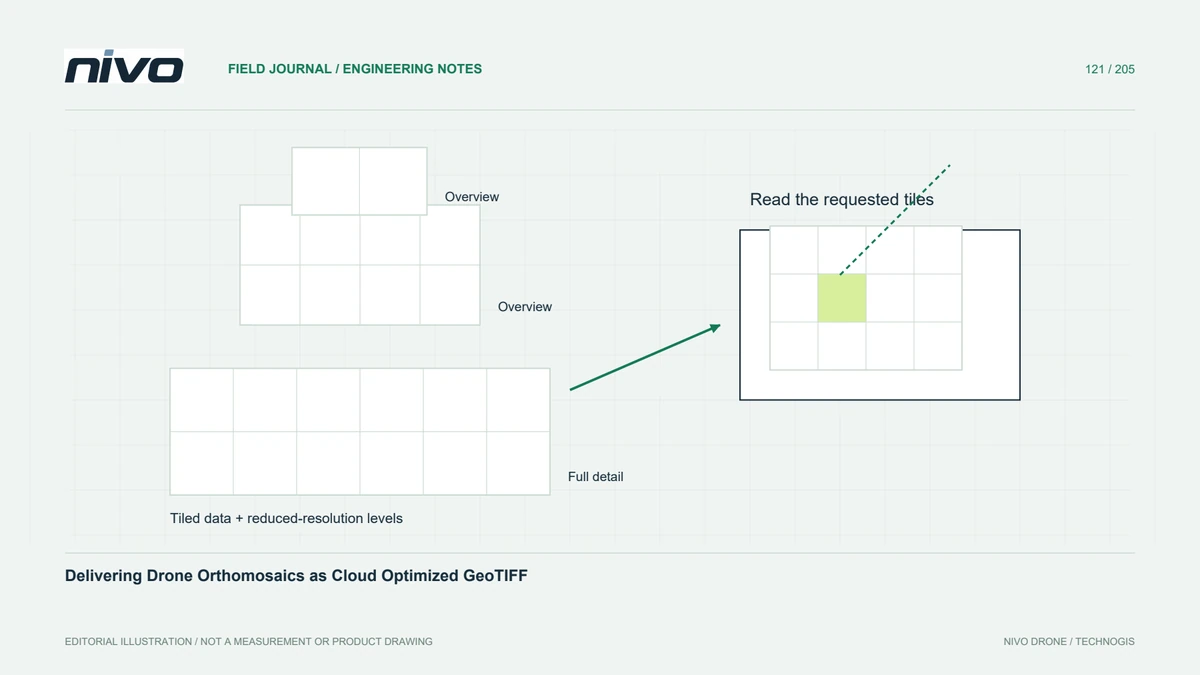
Siapkan orthomosaic besar untuk dibaca sebagian melalui penyimpanan bertile, overview yang sesuai, kompresi terkendali, dan pemeriksaan aplikasi penerima.
Panduan praktis VTOL, teknologi pendukung drone, alur kerja geospasial, payload, dan inspeksi.

Siapkan orthomosaic besar untuk dibaca sebagian melalui penyimpanan bertile, overview yang sesuai, kompresi terkendali, dan pemeriksaan aplikasi penerima.

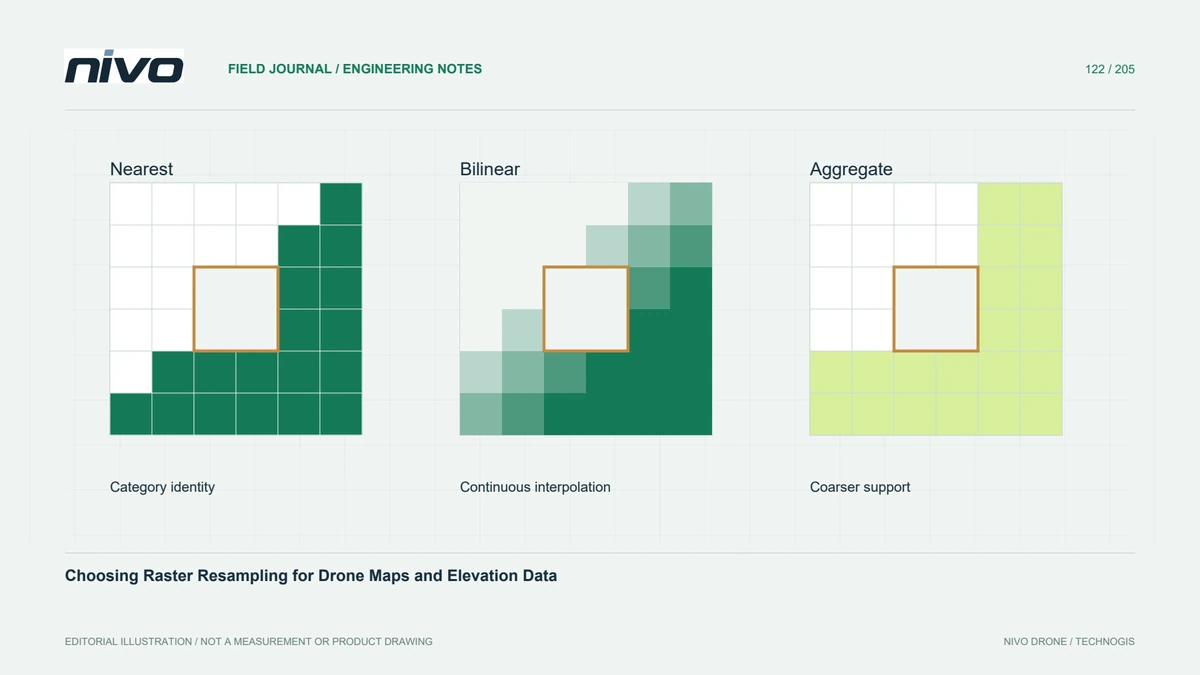
Bandingkan nearest neighbour, interpolasi, dan agregasi berdasarkan arti raster agar reproyeksi mempertahankan pengukuran yang berguna serta label kategori.

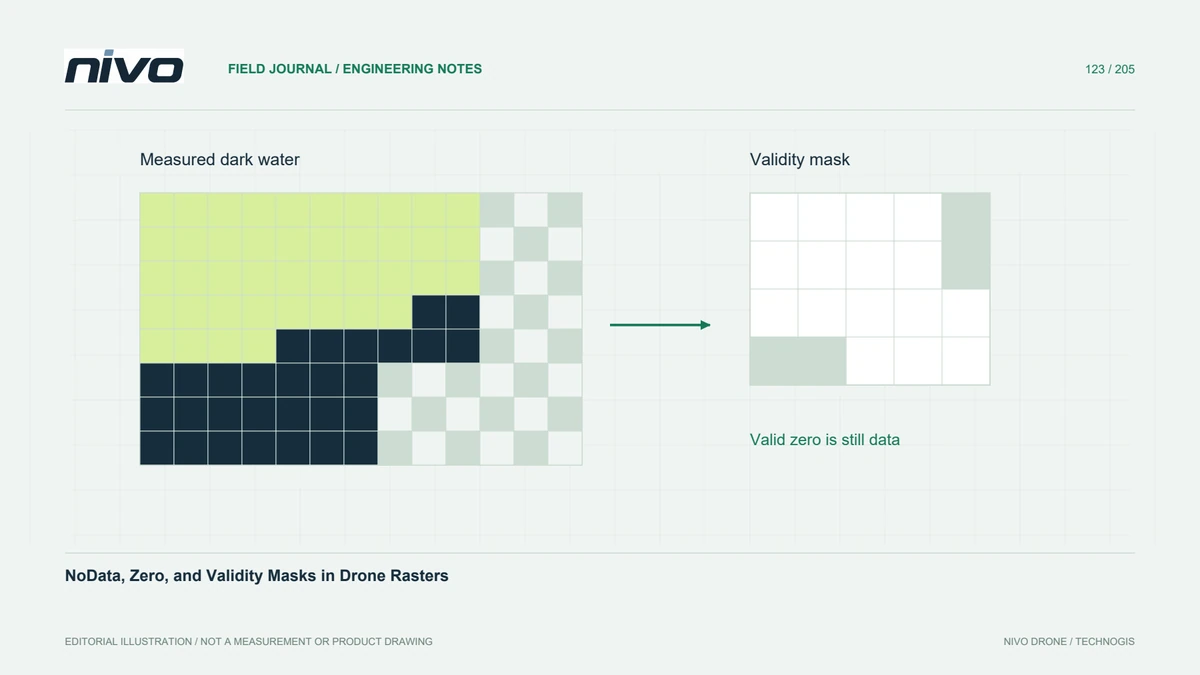
Pisahkan sel yang tidak teramati dari pengukuran bernilai nol saat menyiapkan raster elevasi, reflektansi, dan klasifikasi drone untuk analisis lanjutan.

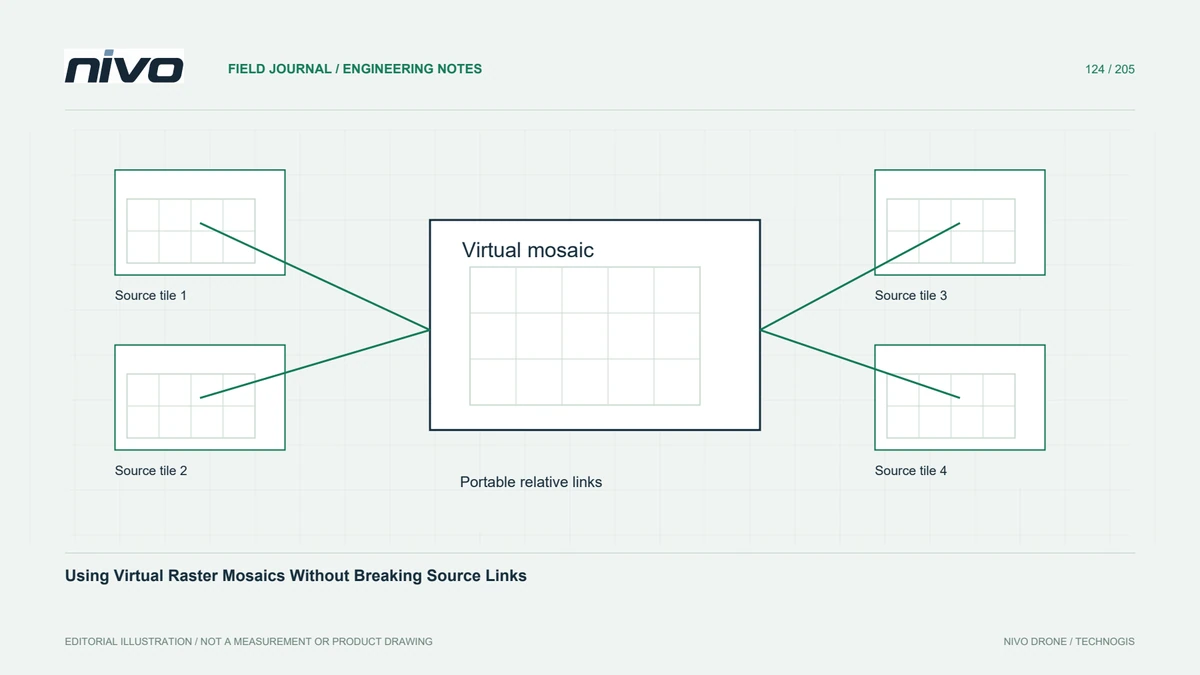
Susun tile orthomosaic melalui raster virtual dengan prioritas tumpang tindih, metadata yang sesuai, dan tautan sumber yang tetap berfungsi saat serah terima.

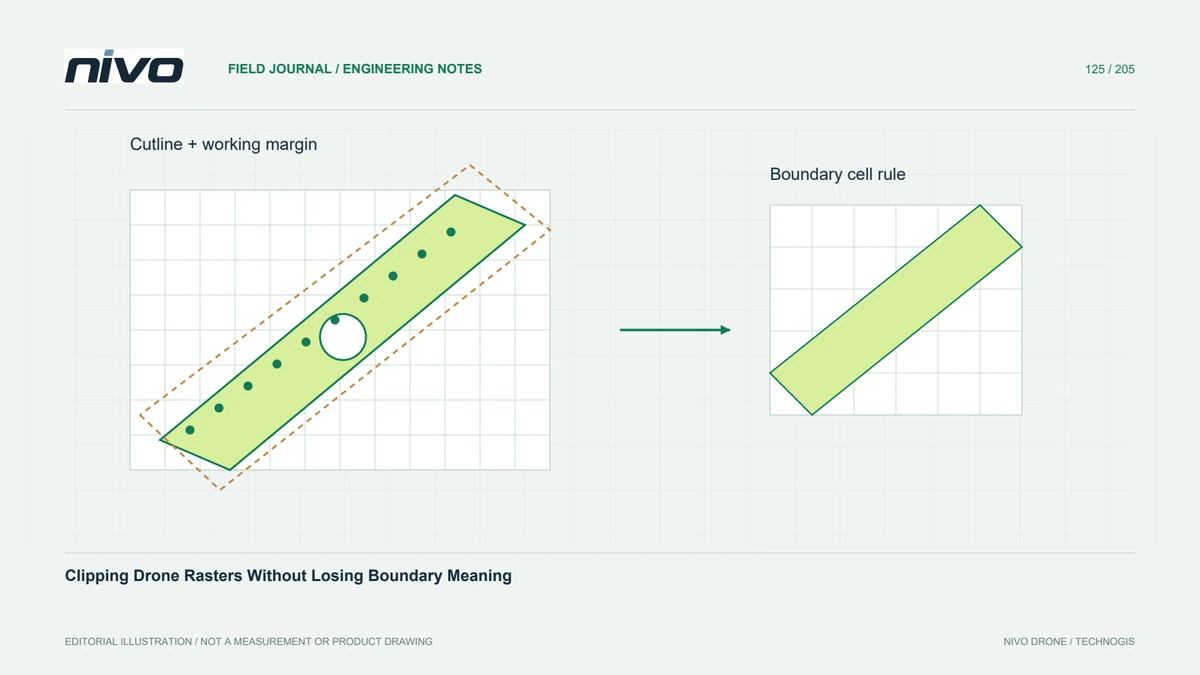
Bedakan batas pelaporan dari cakupan pengamatan, tentukan aturan cutline, dan periksa piksel tepi sebelum menyerahkan orthomosaic atau model elevasi hasil potongan.

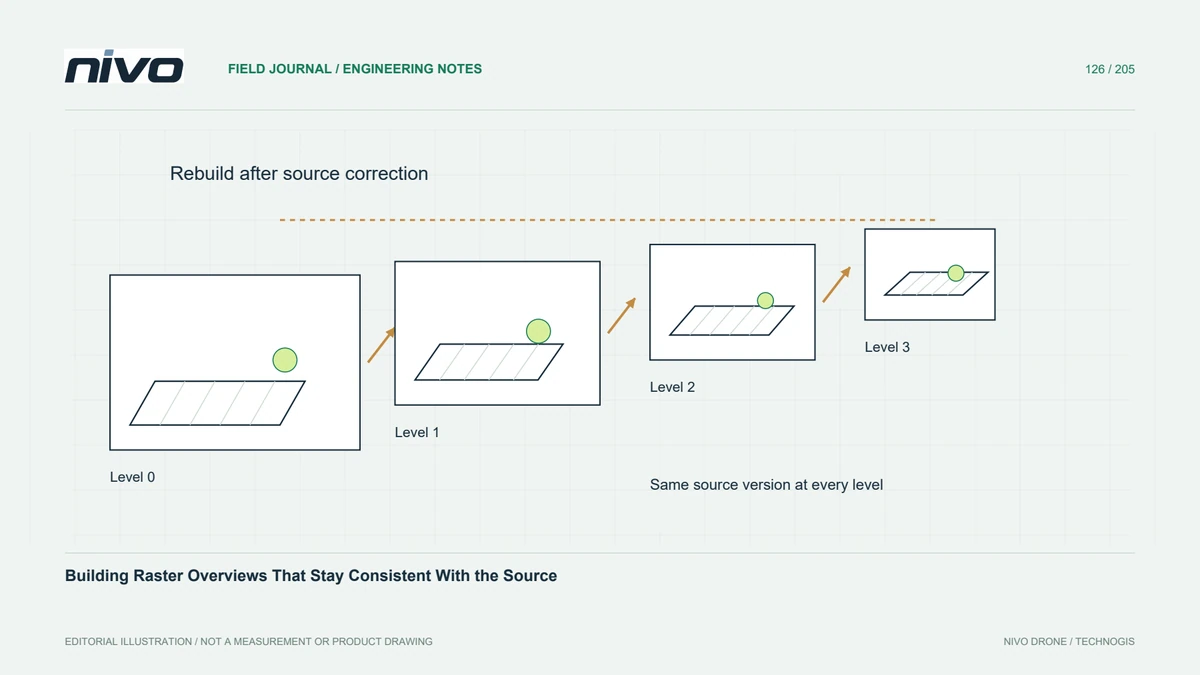
Percepat penelusuran dataset drone besar dengan pengendalian resampling overview, perubahan sumber, berkas piramida eksternal, dan nilai analitis.

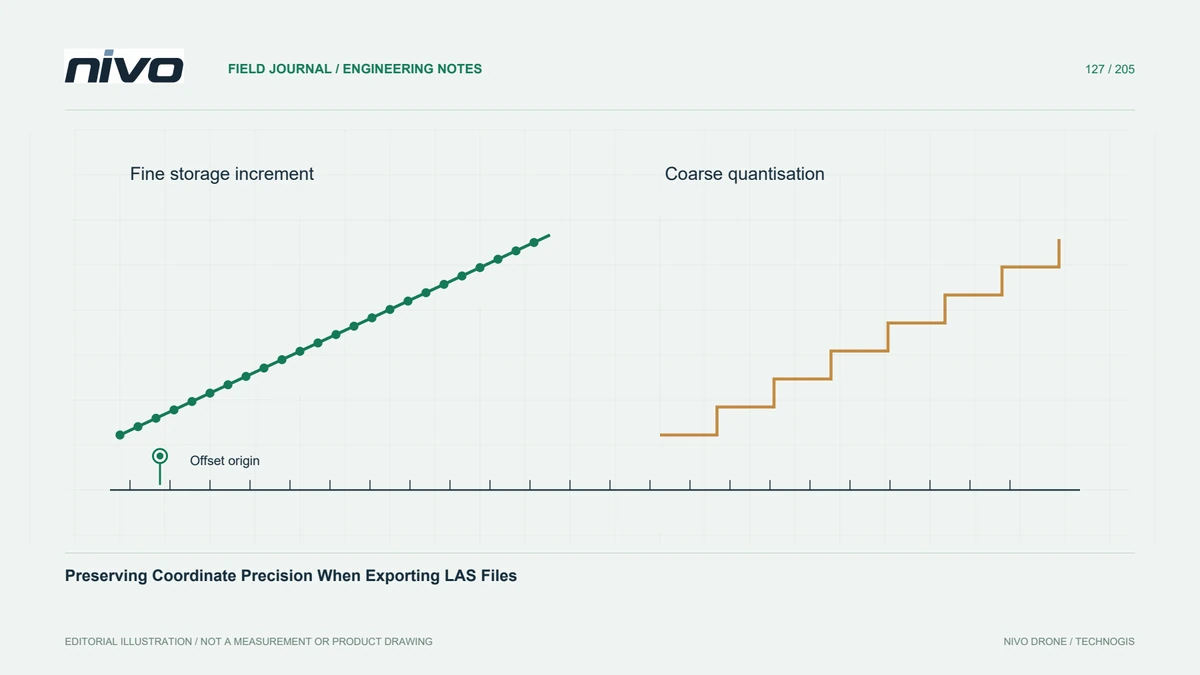
Pilih skala dan offset koordinat LAS secara sengaja, bedakan interval penyimpanan dari akurasi survei, dan bandingkan koordinat sebelum serah terima point cloud.

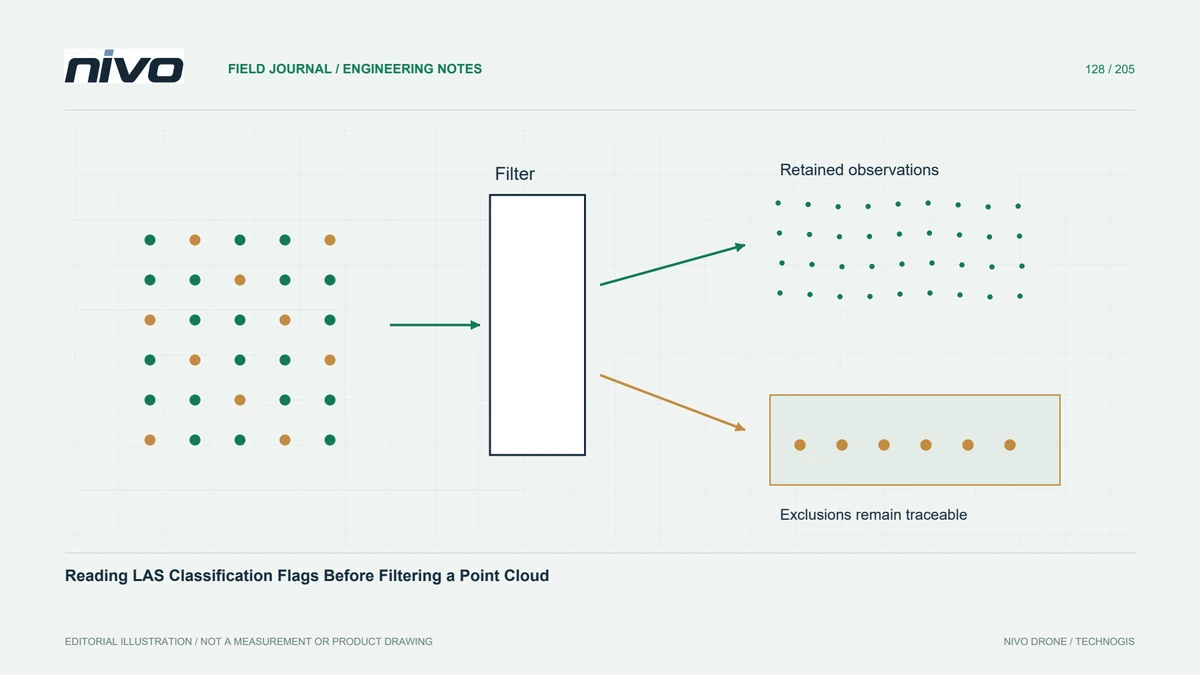
Bedakan kelas titik dari flag klasifikasi, dokumentasikan pengecualian, dan pastikan penyaringan mempertahankan pengamatan yang diperlukan setiap hasil LiDAR.

Gunakan point cloud berstruktur spasial untuk pembacaan selektif sambil memeriksa dimensi, resolusi permintaan, metadata koordinat, dan perilaku penyajian.

Ukur dukungan titik lokal melalui kelas, luas grid, aturan overlap, dan perlakuan tepi agar kepadatan tinggi keseluruhan tidak menyembunyikan celah medan penting.

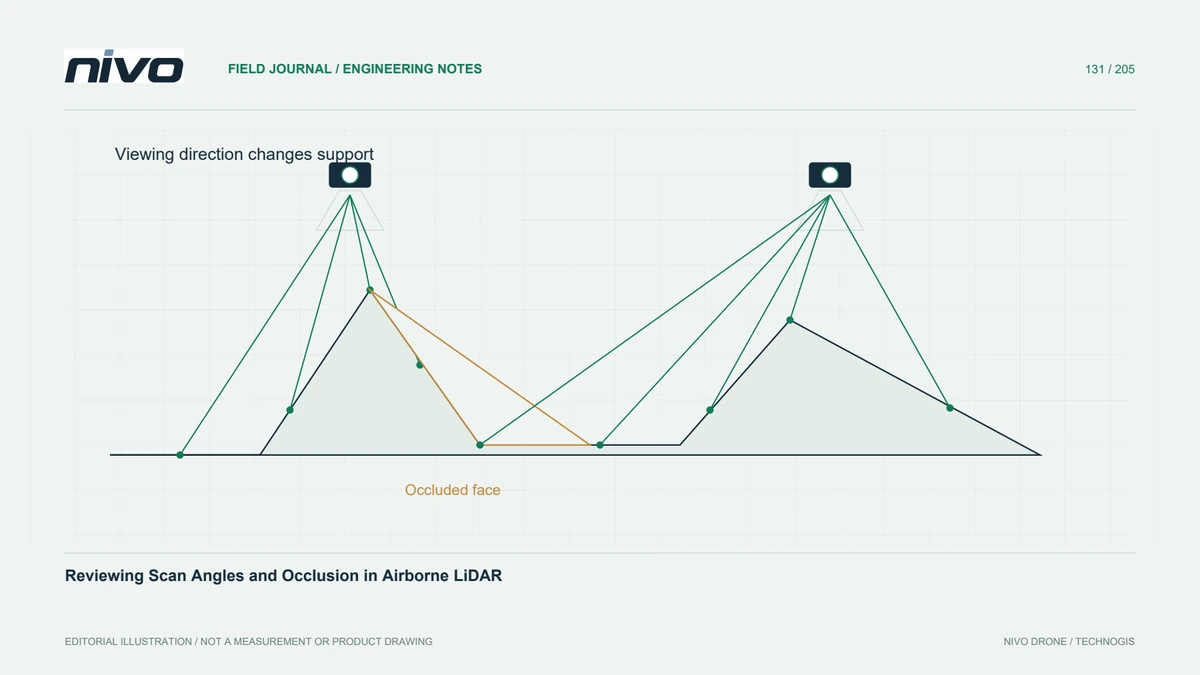
Tafsirkan distribusi sudut pemindaian bersama geometri jalur, profil medan, dan celah lokal; satu ambang sudut bukan jaminan kualitas LiDAR.

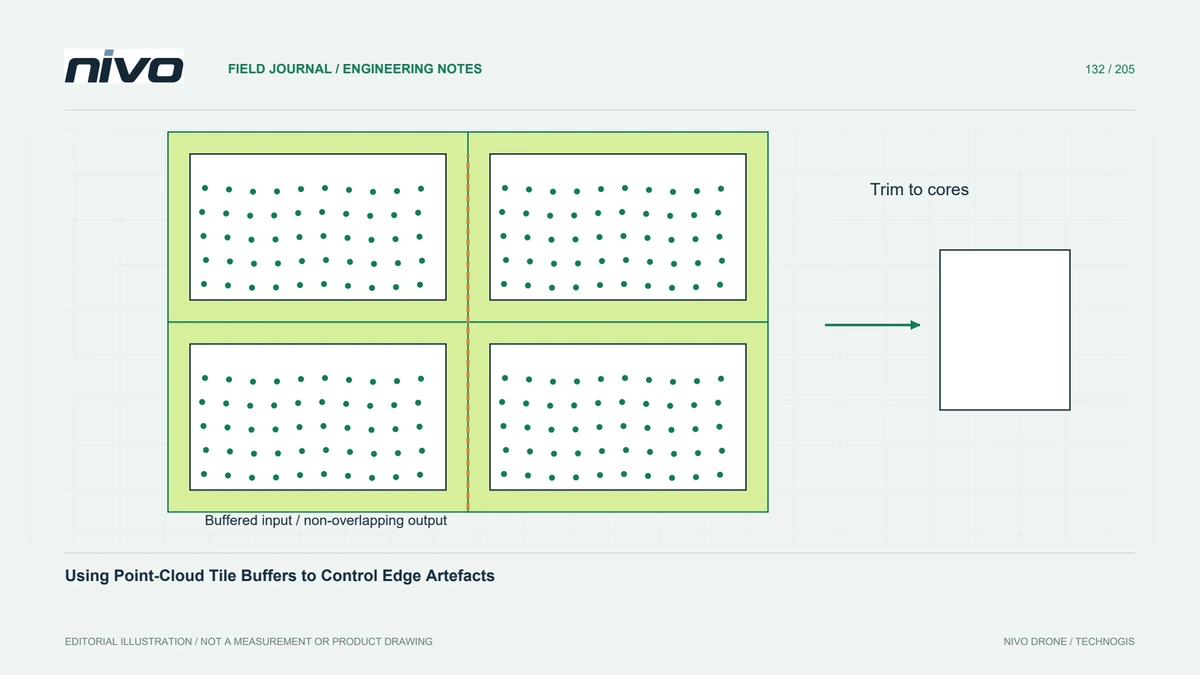
Olah tile point cloud dengan pengamatan sekitar yang cukup untuk operasi ketetanggaan, lalu pangkas hasil konsisten dan uji sambungan terhadap referensi utuh.