지리공간
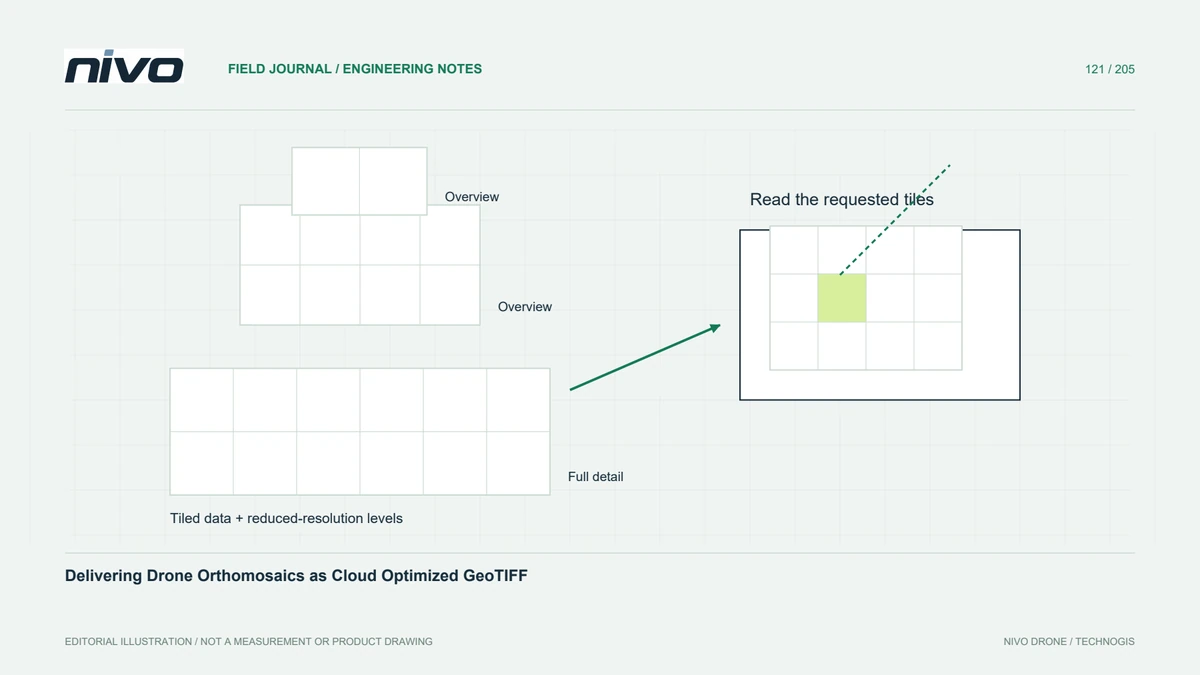
클라우드에 최적화된 GeoTIFF로 드론 정사모자이크 제공
타일 기반 저장, 적절한 오버뷰, 제어된 압축 및 수신자의 실제 뷰어 확인 기능을 갖춘 선택적 판독을 위한 대형 드론 정사모자이크를 패키지합니다.
3 분 읽기기사 읽기

VTOL, 드론 기술, 지리공간 데이터, 페이로드 및 점검 실무 가이드.
타일 기반 저장, 적절한 오버뷰, 제어된 압축 및 수신자의 실제 뷰어 확인 기능을 갖춘 선택적 판독을 위한 대형 드론 정사모자이크를 패키지합니다.
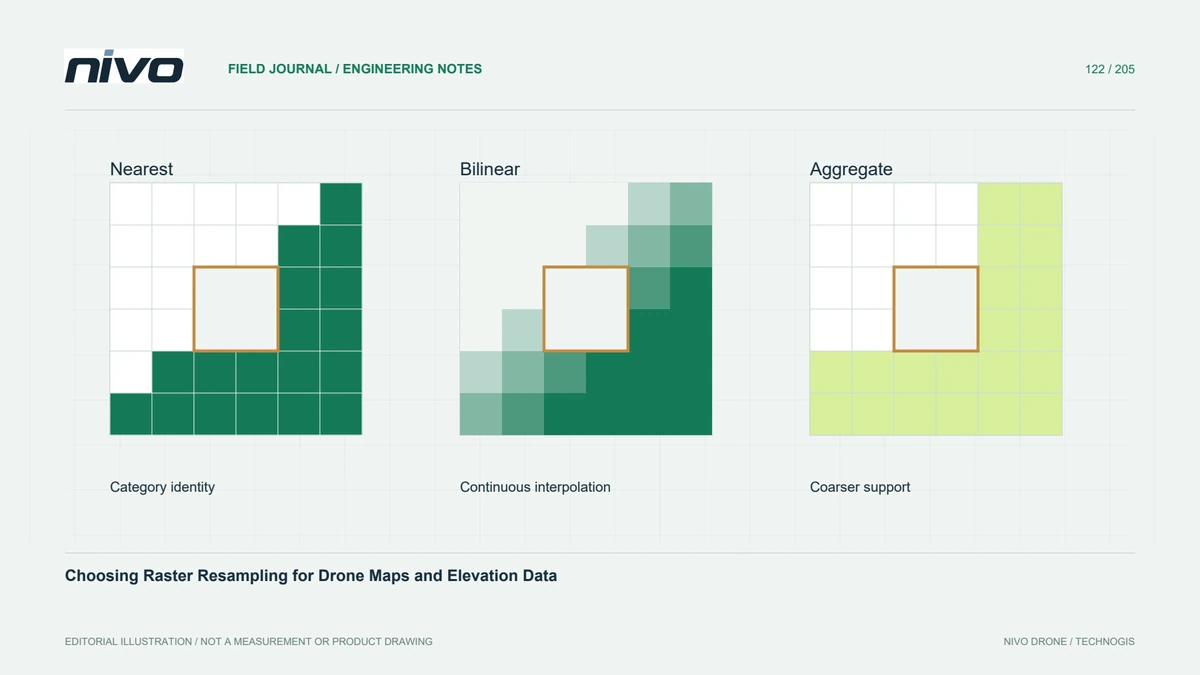
재투영을 통해 유용한 측정값과 범주형 레이블이 보존되도록 최근접 이웃, 보간 및 집계 방법을 래스터 의미와 비교합니다.
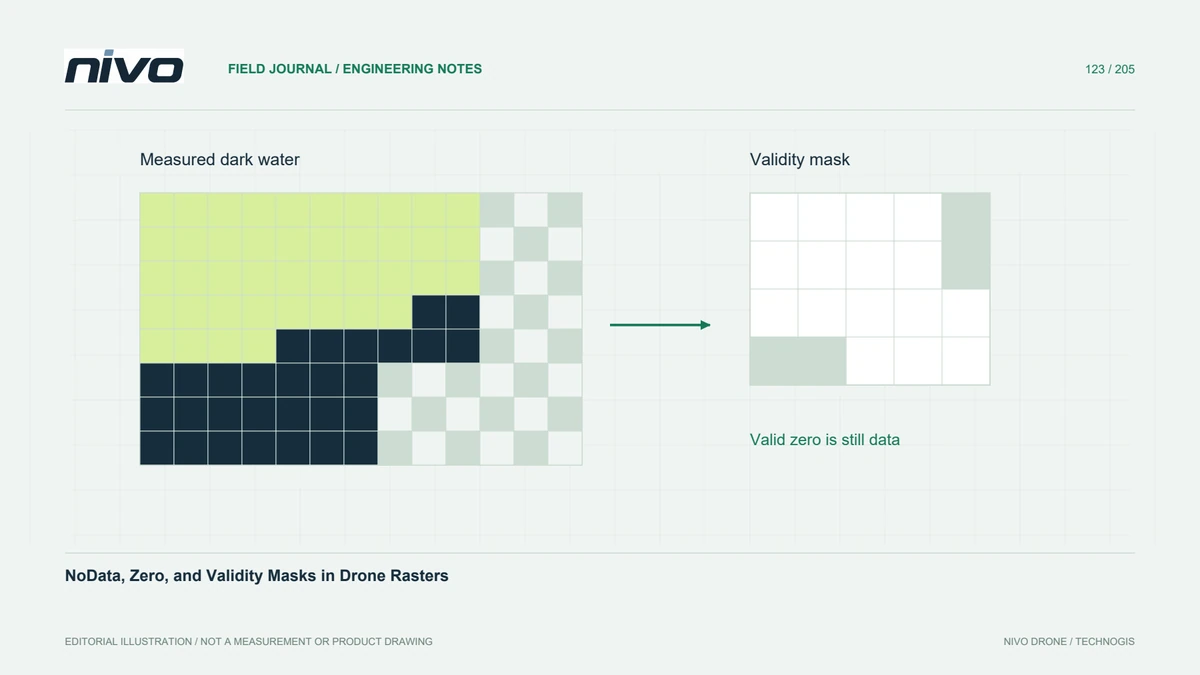
다운스트림 분석을 위해 고도, 반사율 및 분류된 드론 래스터를 준비할 때 관찰되지 않은 셀을 실제 0 측정과 별도로 유지하십시오.
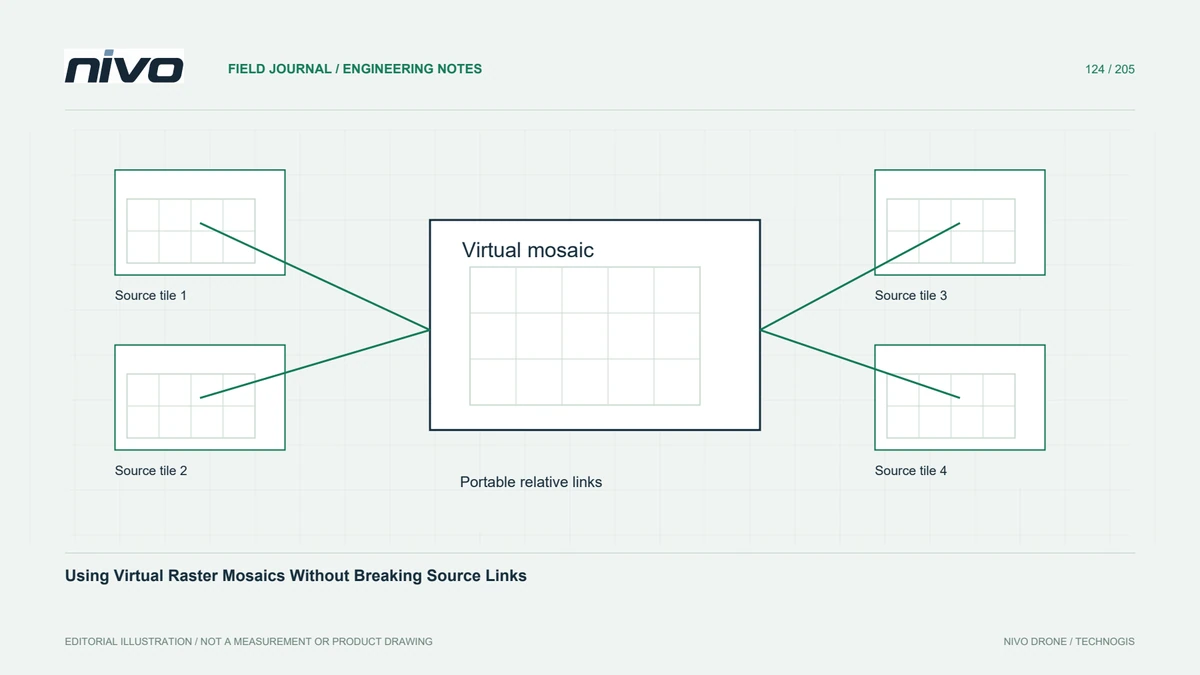
가상 래스터, 예측 가능한 중첩 우선순위, 호환 가능한 메타데이터, 프로젝트 핸드오버 후에도 유지되는 이식 가능한 참조 경로를 사용하여 인접한 정사모자이크 타일을 구성합니다.
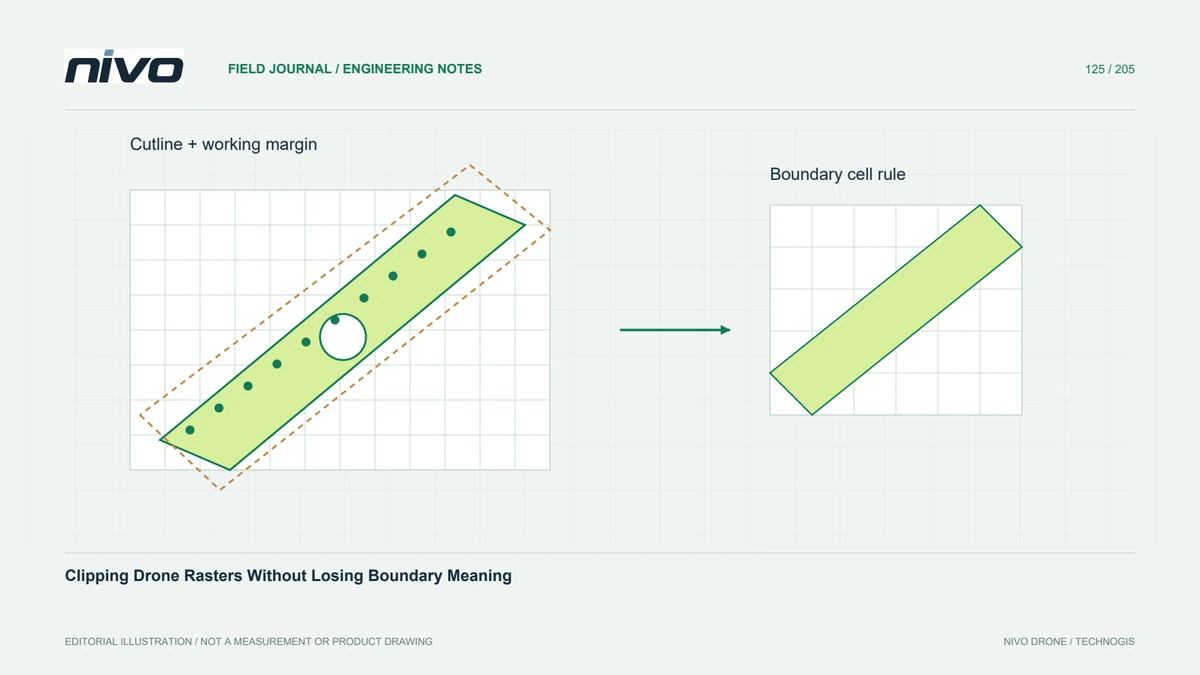
관찰된 범위에서 보고 경계를 분리하고, 명시적인 절단선 규칙을 선택하고, 잘린 정사모자이크 또는 고도 모델을 제공하기 전에 가장자리 픽셀을 검사합니다.
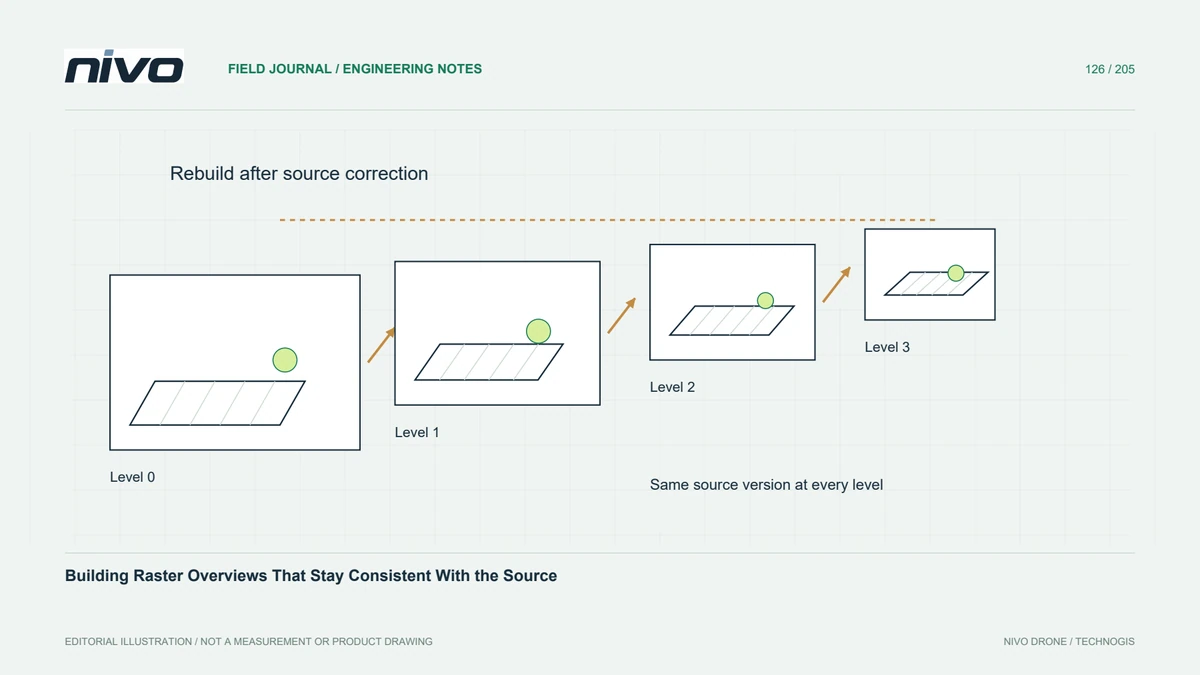
오버뷰 리샘플링, 소스 편집, 외부 피라미드 파일 및 분석 값을 명시적으로 제어하면서 대규모 드론 데이터 세트 검색을 개선합니다.
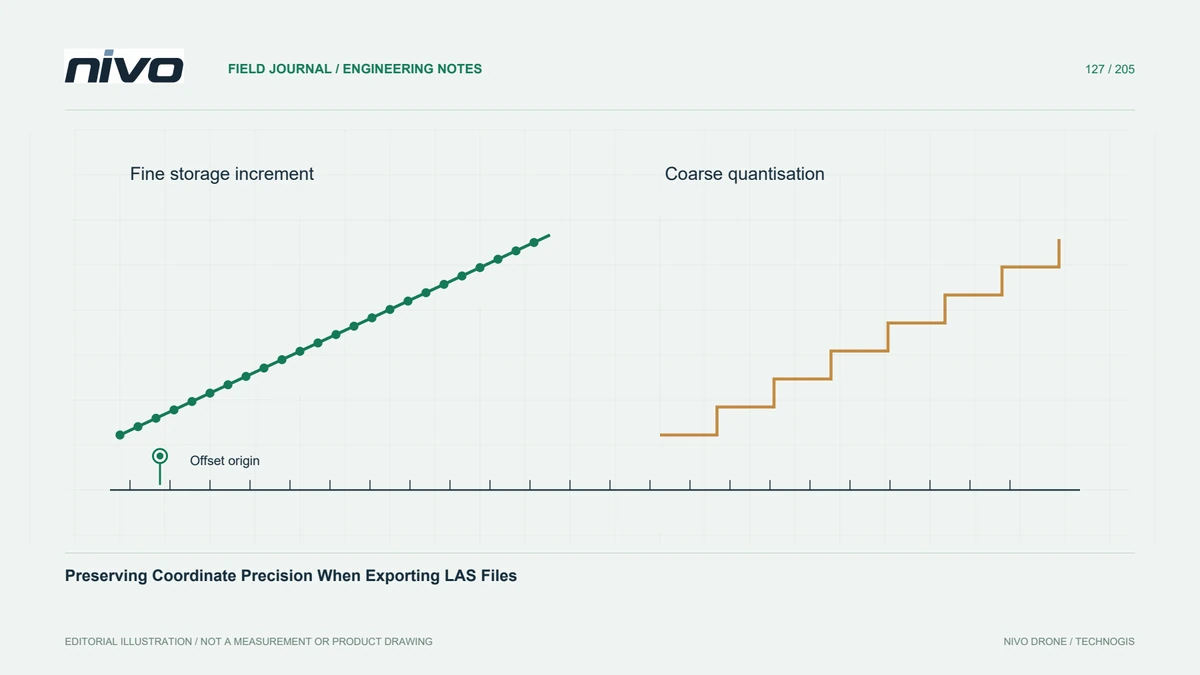
LAS 좌표 축척 및 오프셋을 의도적으로 선택하고, 측량 정확도와 저장 증분을 구별하고, 포인트 클라우드 핸드오버 전에 내보낸 좌표를 비교합니다.
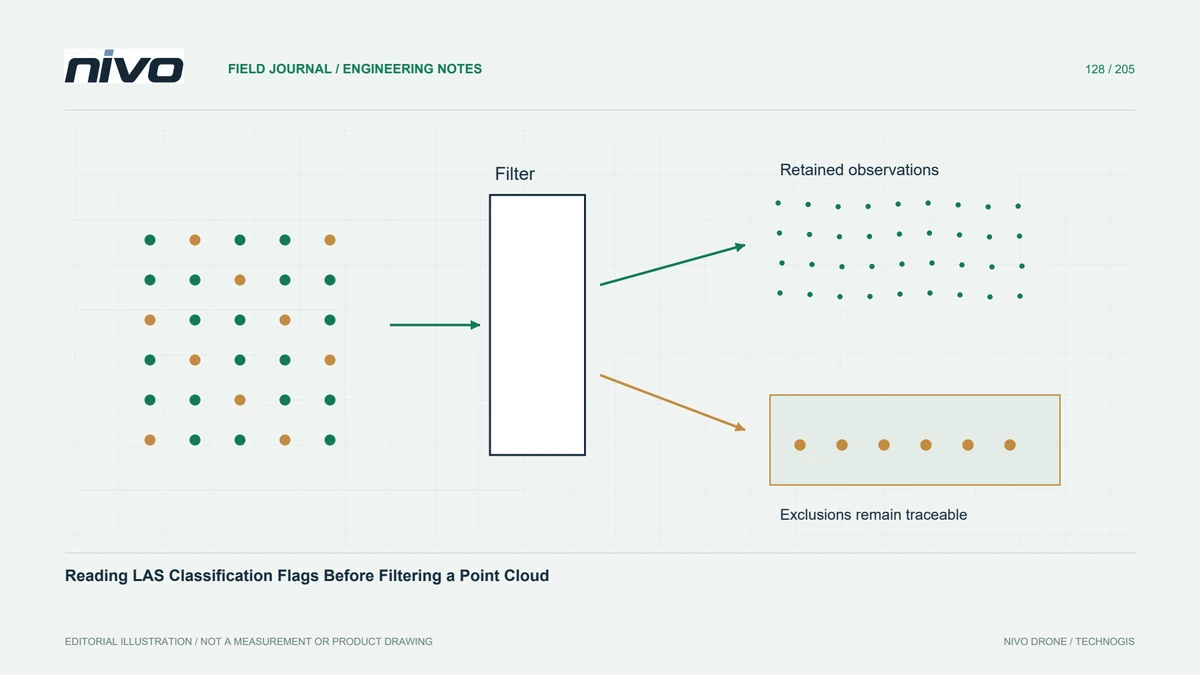
포인트 클래스와 분류 플래그를 구별되게 유지하고, 제외 항목을 문서화하고, 필터링을 통해 각 LiDAR 결과물에 필요한 관찰이 유지되는지 확인하세요.

보존된 차원, 요청된 해상도, 좌표 메타데이터 및 호스팅 동작을 확인하면서 선택적 읽기를 위해 공간적으로 구성된 포인트 클라우드 제공을 사용합니다.

명시적인 클래스, 그리드 영역, 중첩 규칙 및 가장자리 처리를 사용하여 로컬 포인트 지원을 측정하므로 전체 밀도가 높아도 중요한 지형 간격이 숨겨지지 않습니다.
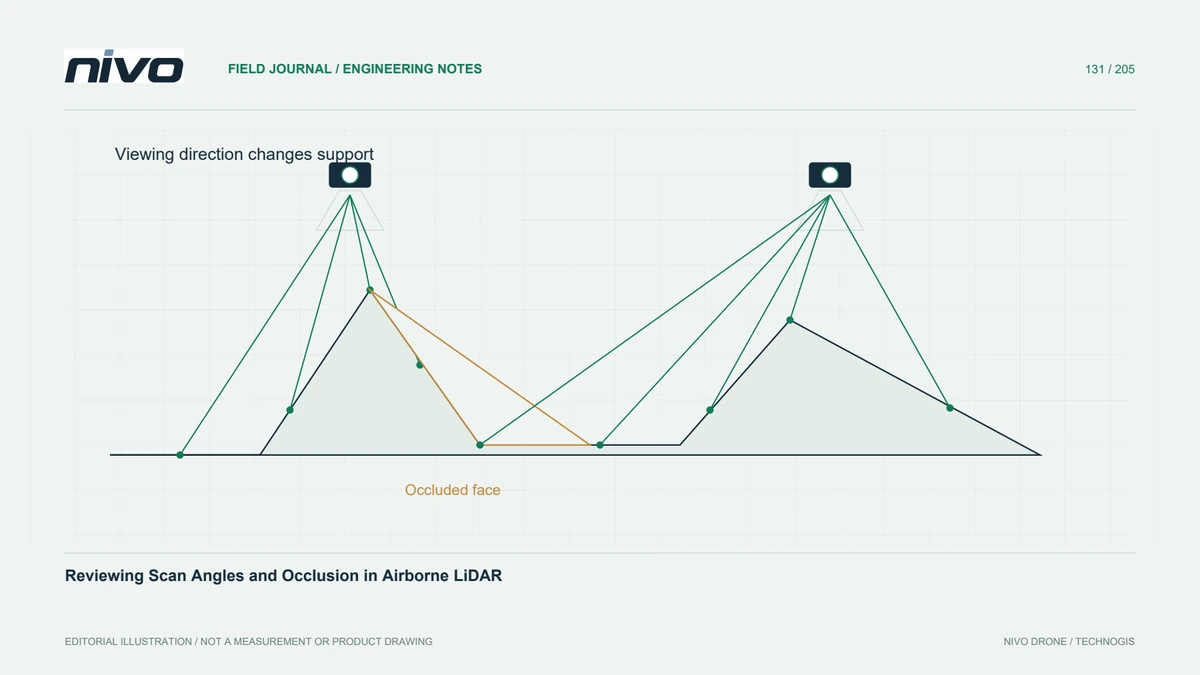
품질 보증으로 단일 각도 임계값을 사용하는 대신 비행 형상, 지형 단면 및 로컬 간격과 함께 스캔 각도 분포를 해석합니다.
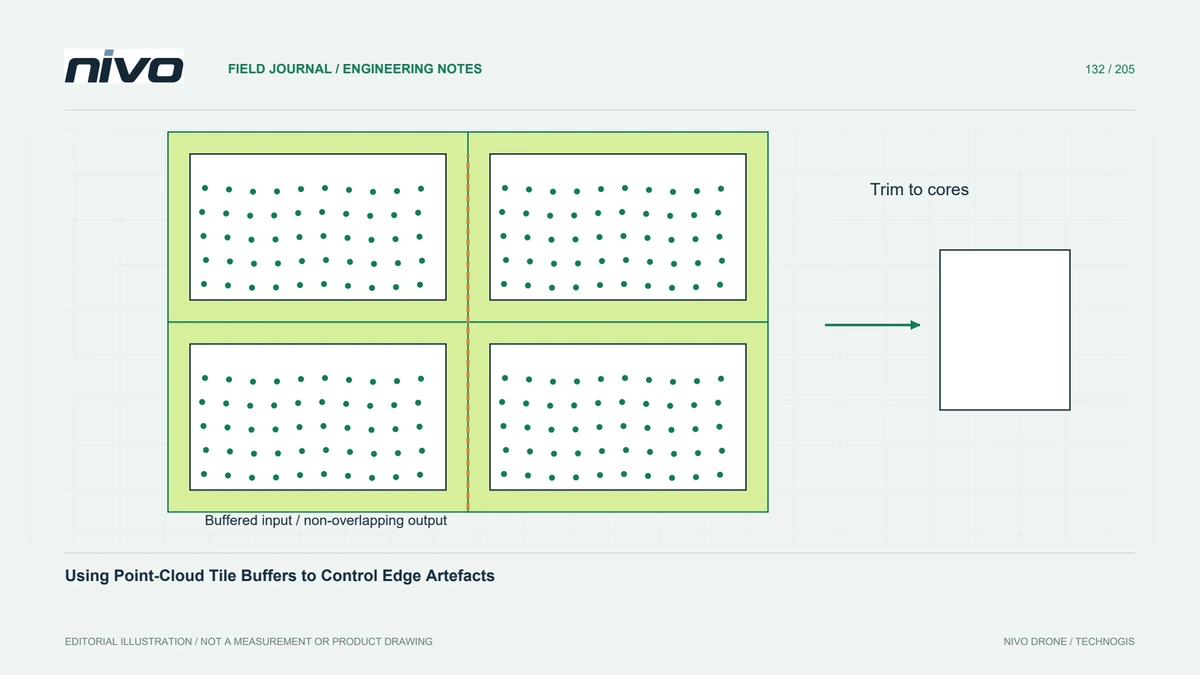
이웃 작업을 위해 충분한 주변 관찰을 통해 타일식 포인트 클라우드를 처리한 다음 출력을 일관되게 다듬고 타일로 나누지 않은 기준 처리 결과에 대해 이음새를 테스트합니다.