VTOL
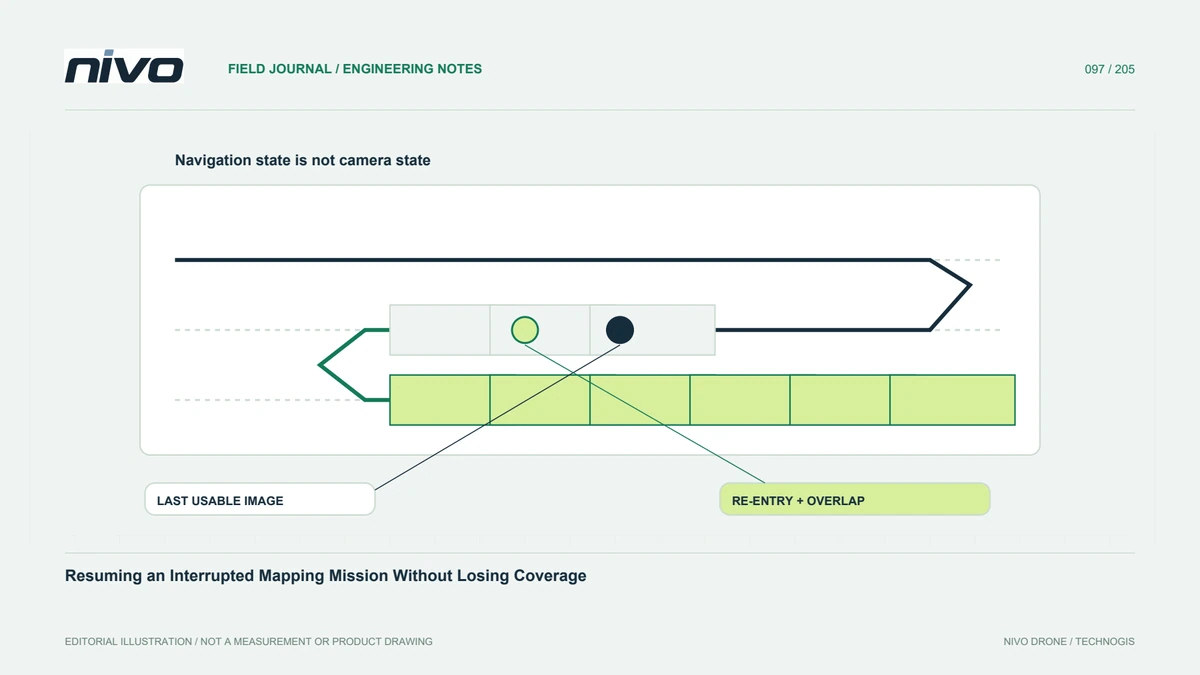
撮影範囲を欠落させずに中断したマッピングミッションを再開する
中断後の継続性を受け入れる前に、ミッション状態、サポートされている再開動作、カメラ イベント、フライト ジオメトリ、およびソース画像チェックを接続します。
4 分で読めます記事を読む

VTOL、ドローン技術、地理空間データ、ペイロード、点検の実践ガイド。
中断後の継続性を受け入れる前に、ミッション状態、サポートされている再開動作、カメラ イベント、フライト ジオメトリ、およびソース画像チェックを接続します。
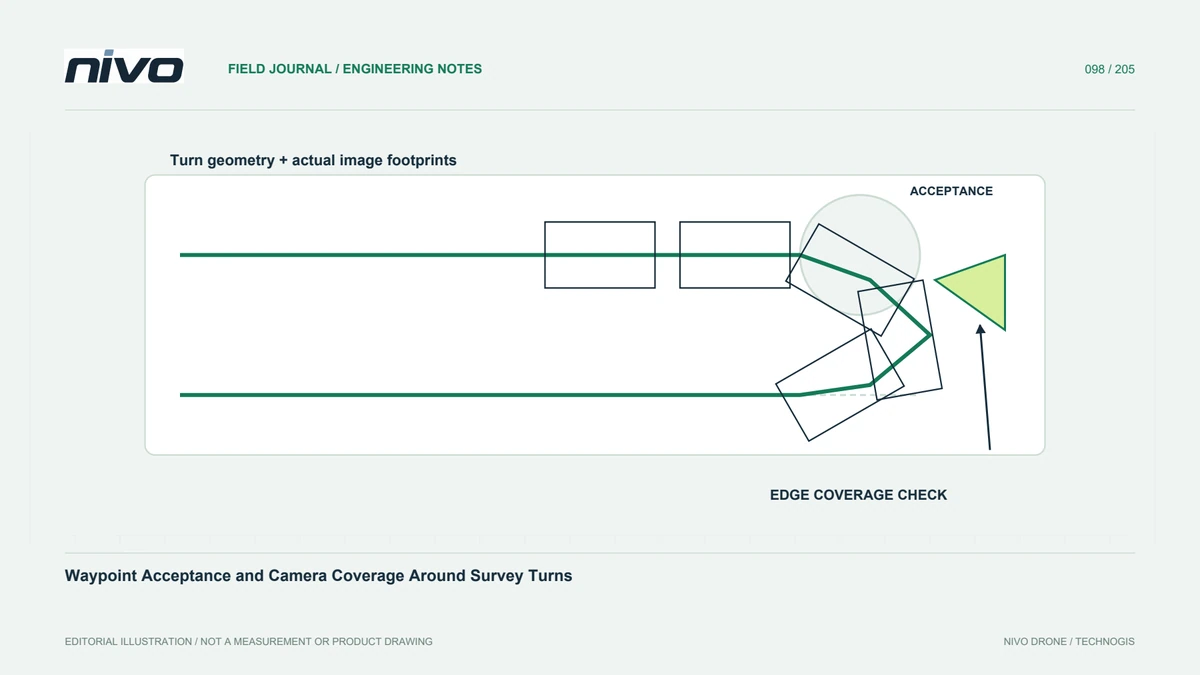
ナビゲーション動作、カメラのジオメトリ、トリガーのタイミング、測量線の端での利用可能な観測結果を検査することで、ウェイポイントの完了を画像の範囲から分離します。
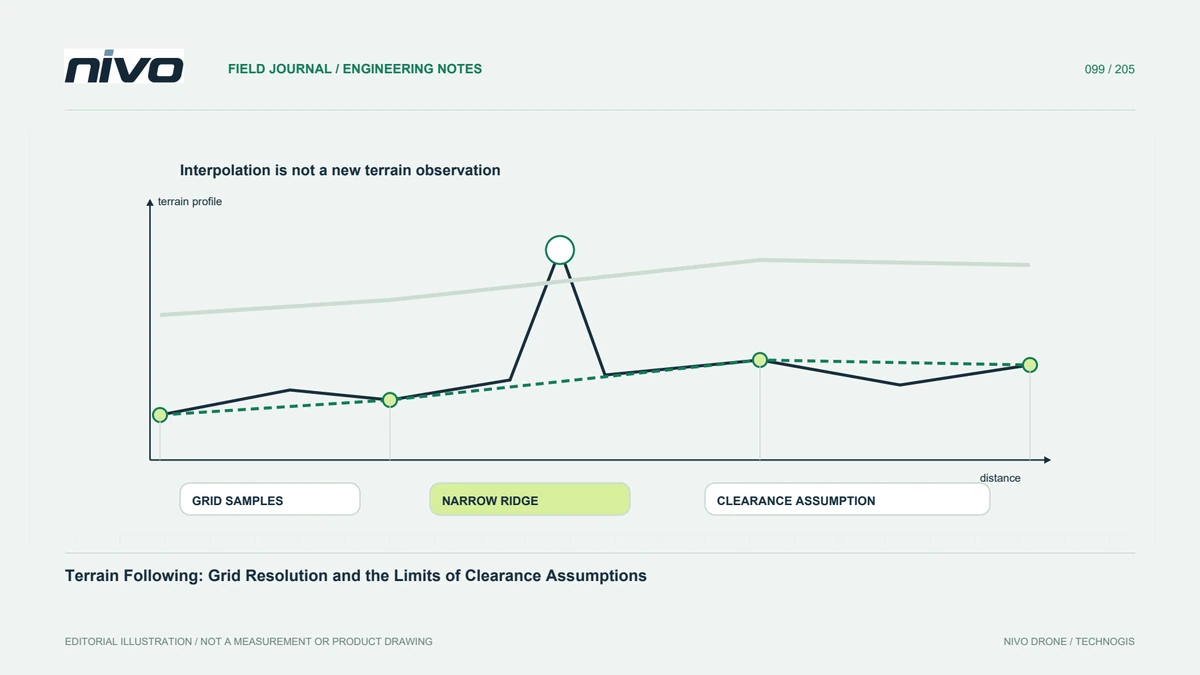
標高の意味、グリッドの詳細、狭い地形、データの不確実性、および実際の航空機のサポートされる動作を通じて、地形に依存した計画を評価します。
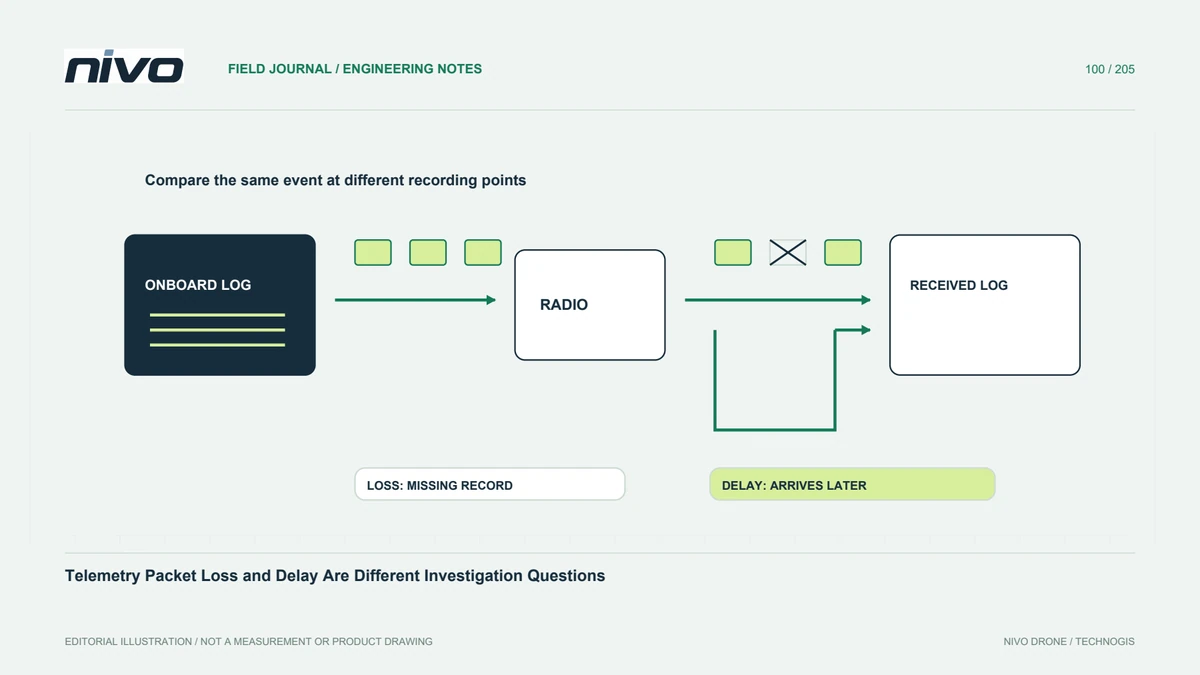
テレメトリの症状を無線範囲またはハードウェアの障害に帰する前に、メッセージの欠落、表示の遅延、記録ギャップ、およびプロトコル カウンタを区別します。
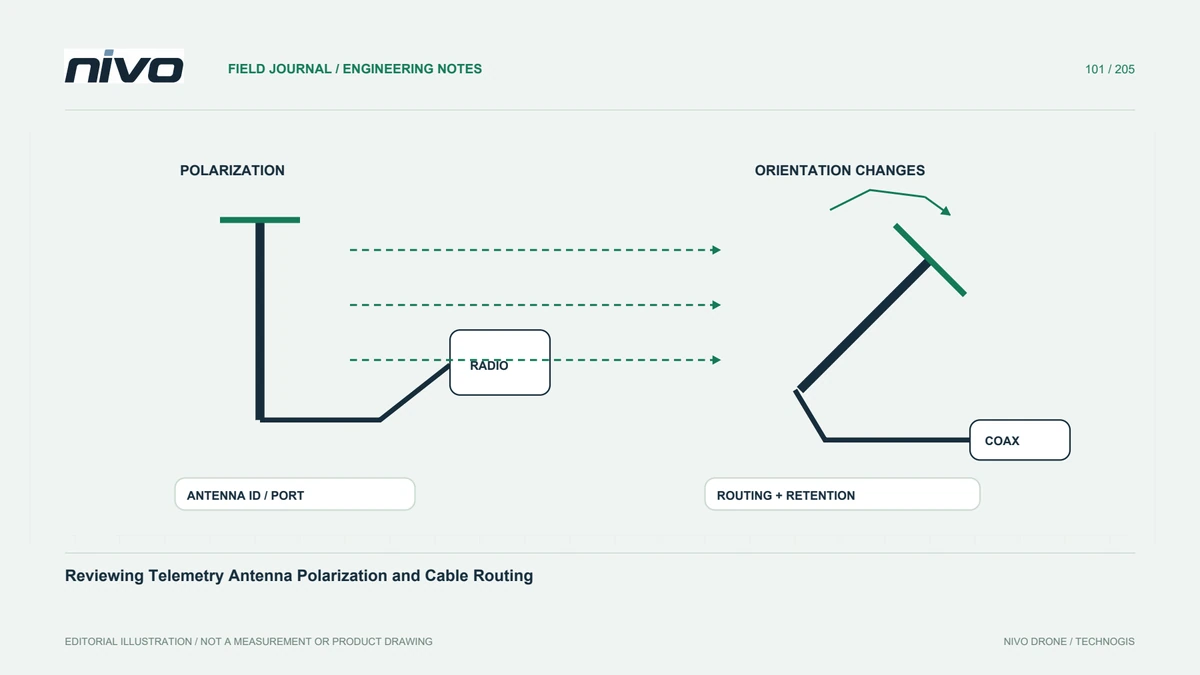
アンテナの種類、設置された形状、ダイバーシティ構成、ケーブルの状態、および比較可能な観察を通じて、方向に関連するテレメトリの変化を調査します。
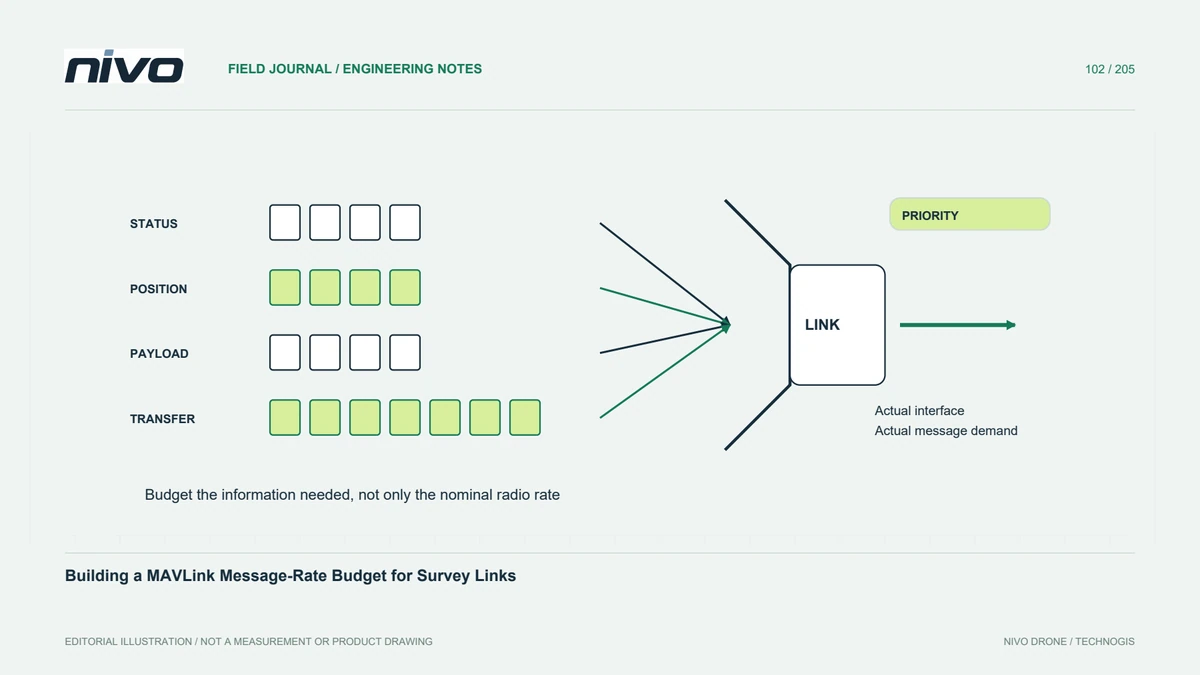
メッセージの目的、頻度、通信上の付加負荷、競合する転送と実際の測量リンクでの検証から、テレメトリの優先順位を決めます。
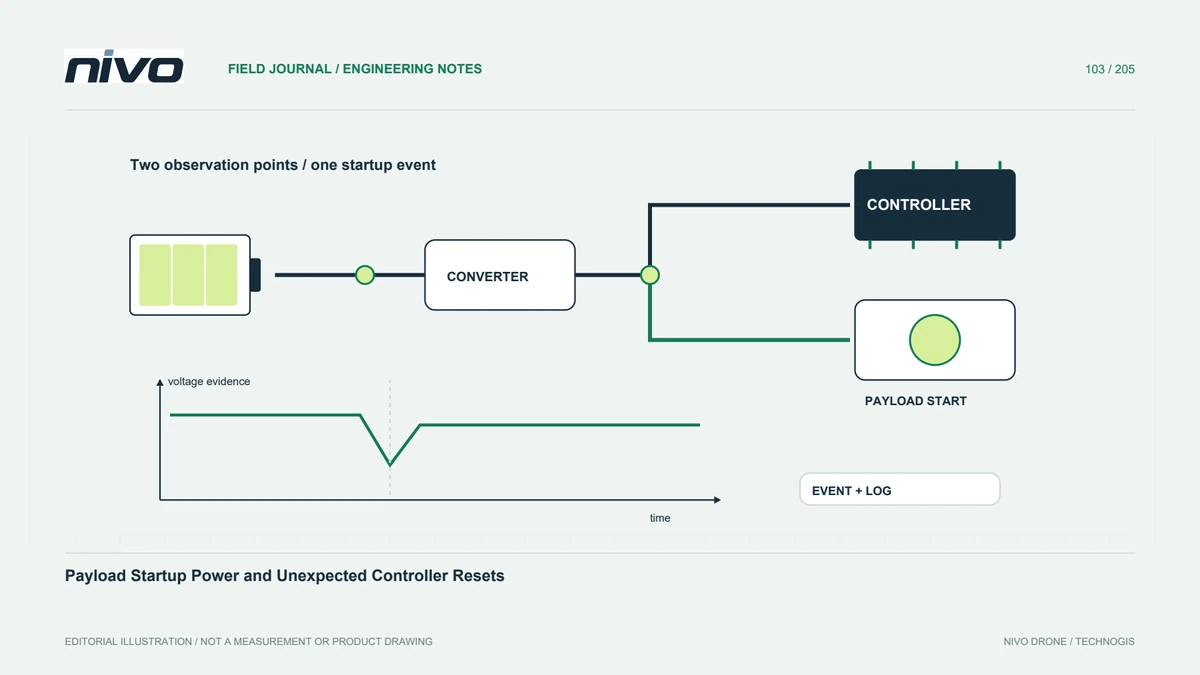
電源トポロジー、タイミング、モニターの場所、デバイス要件、設置された電源システムの制御された検証を通じて、起動関連のリセットを調査します。
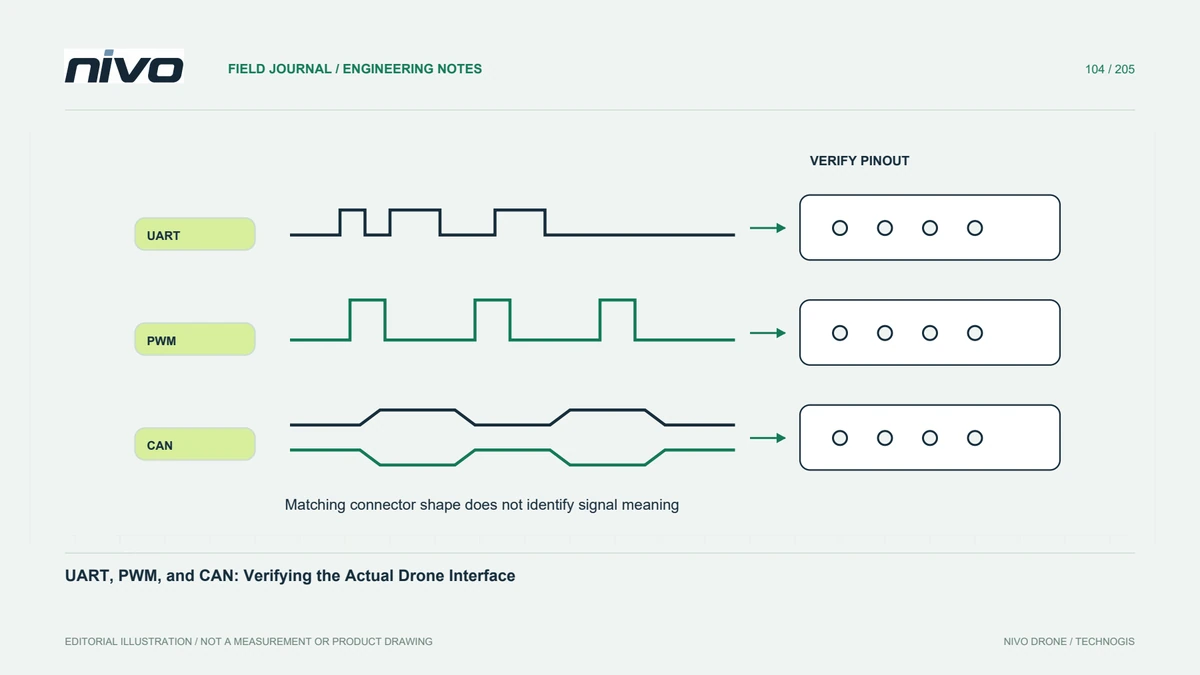
センサーやペイロードの統合では、コネクタ形状、電気的互換性、信号の意味、対応プロトコルとアプリケーション動作を区別します。
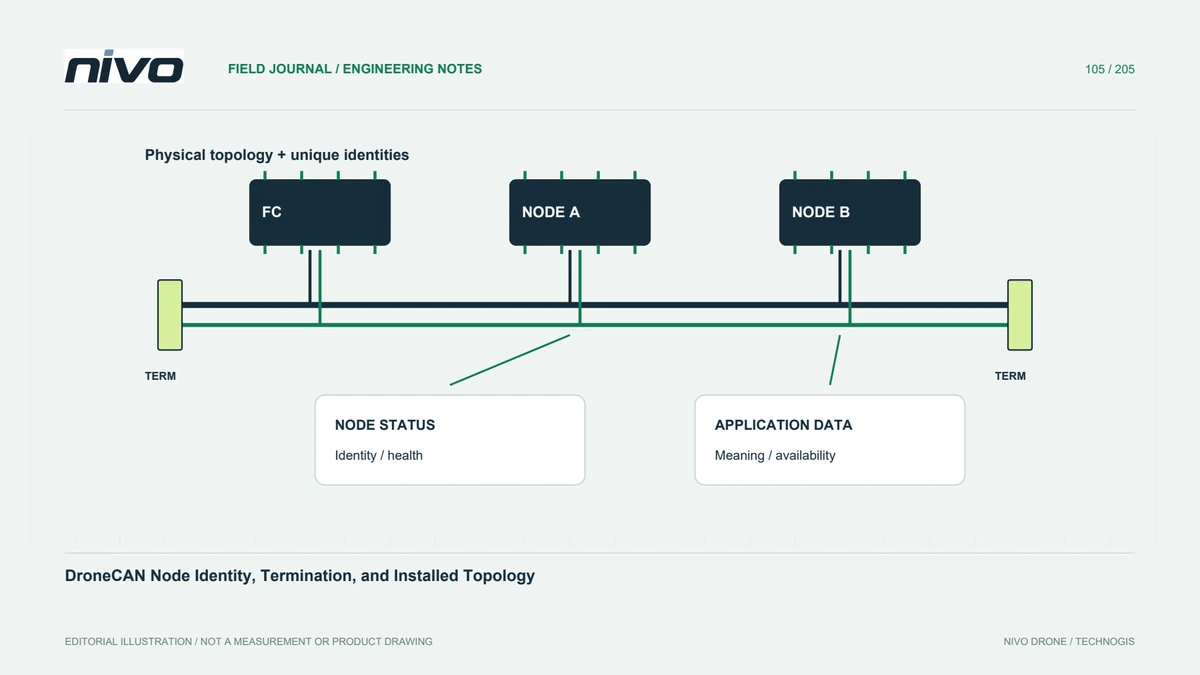
ノード ID、ステータス証拠、物理トポロジ、終端リファレンス、文書化されたデバイス固有のサポートを通じて、DroneCAN のインストールを調査します。
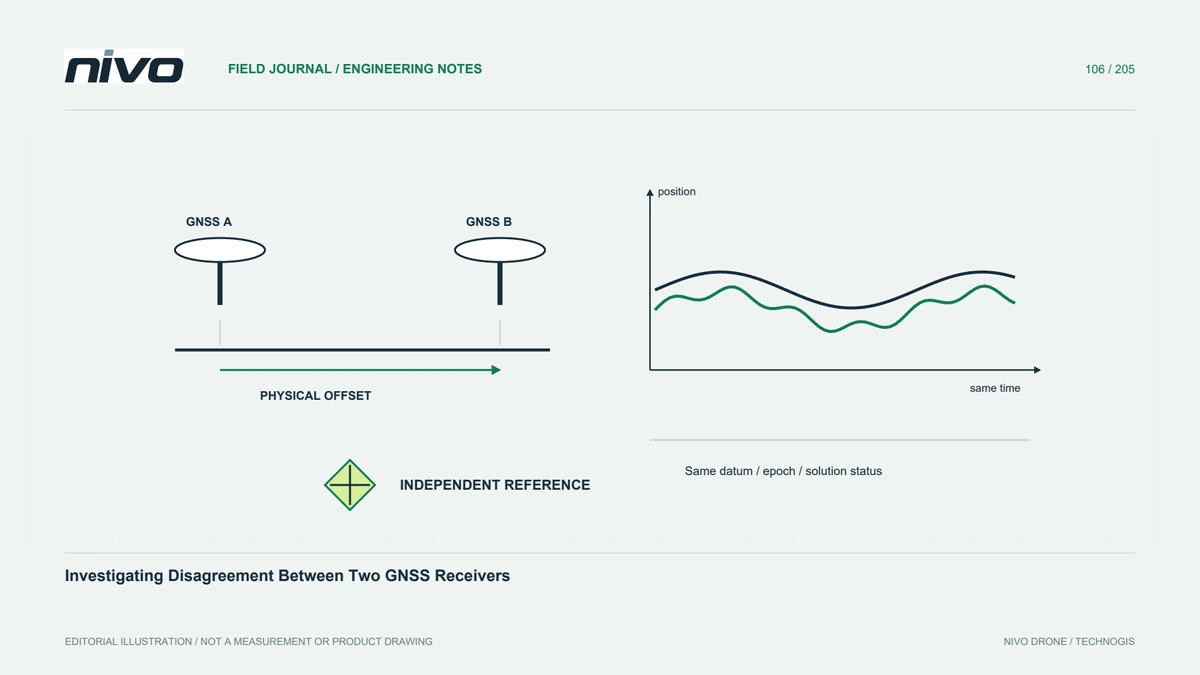
物理的識別情報、タイムスタンプ、アンテナの位置、参照定義、測位解の状態、およびインストールされている選択ロジックを通じて 2 つの GNSS ソースを比較します。
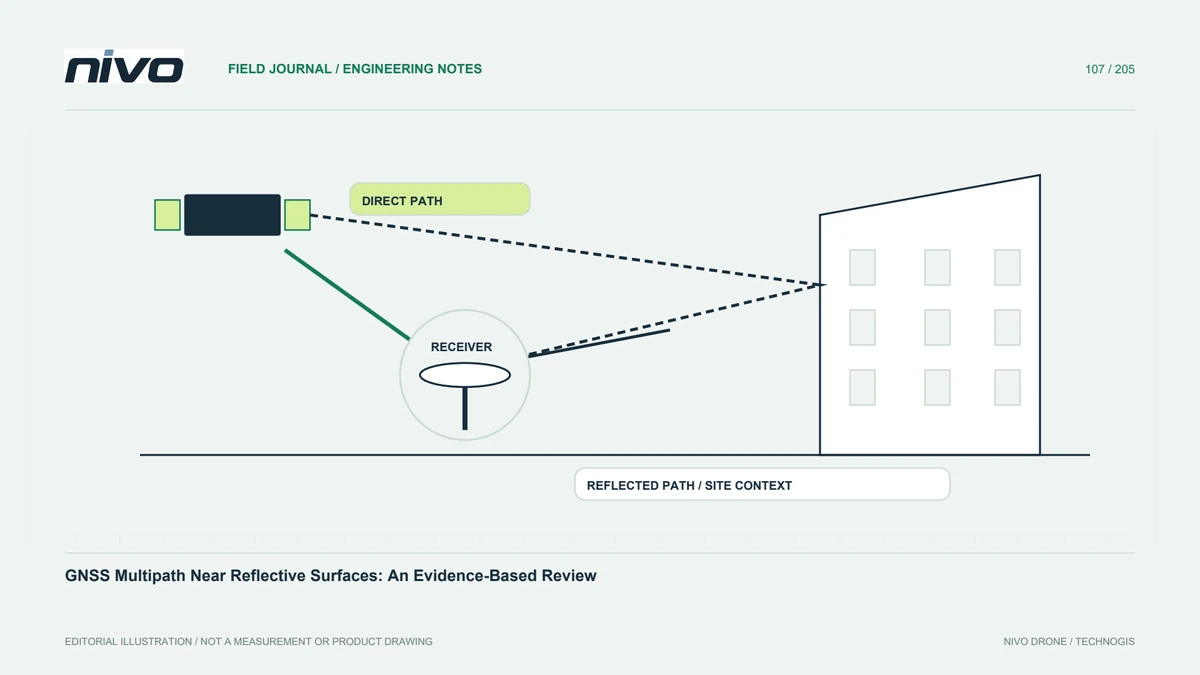
アンテナ環境、再現可能な観測、受信機の証拠、および独立した位置チェックを使用して、考えられる反射信号の影響を評価します。
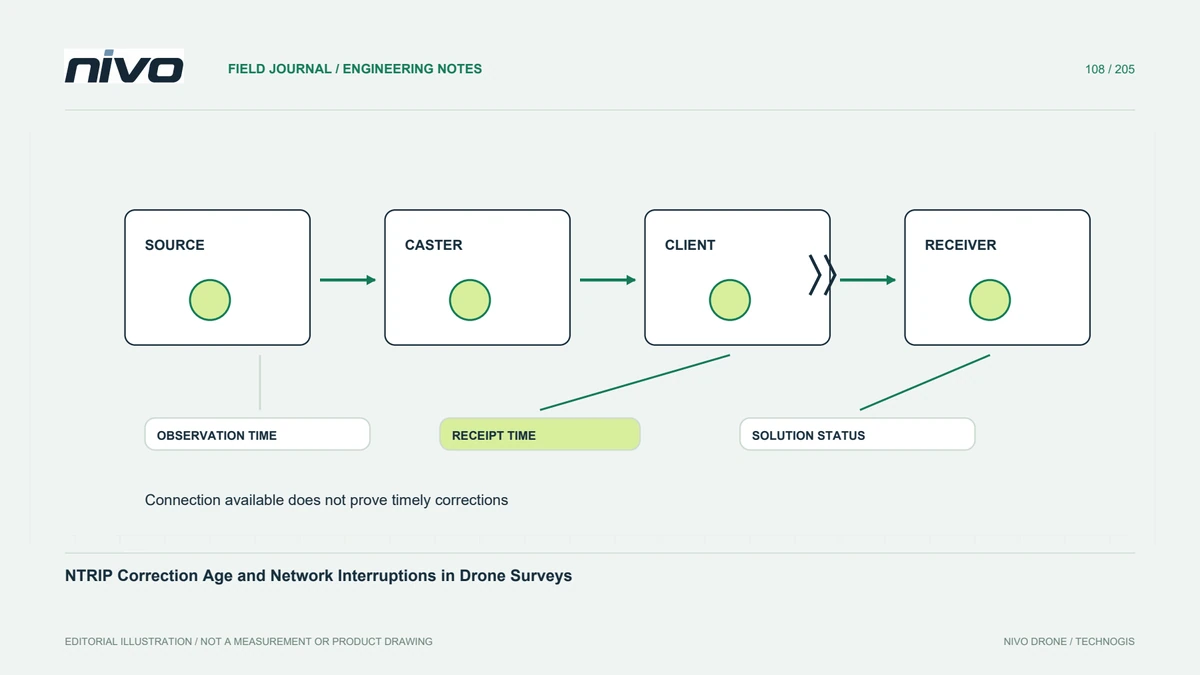
データ源、ストリーム内容、時刻、ネットワーク経路、受信機動作と後処理の証拠から、補正情報の可用性を追跡します。