VTOL、ドローン技術、地理空間データ、ペイロード、点検の実践ガイド。
実構成、役割、現場評価、データ準備、共通用語、証拠による評価に合わせてチーム訓練を設計します。
案件要件、実構成、センサー、完全納品、独立検証、人員準備、発見記録から受入を定義します。
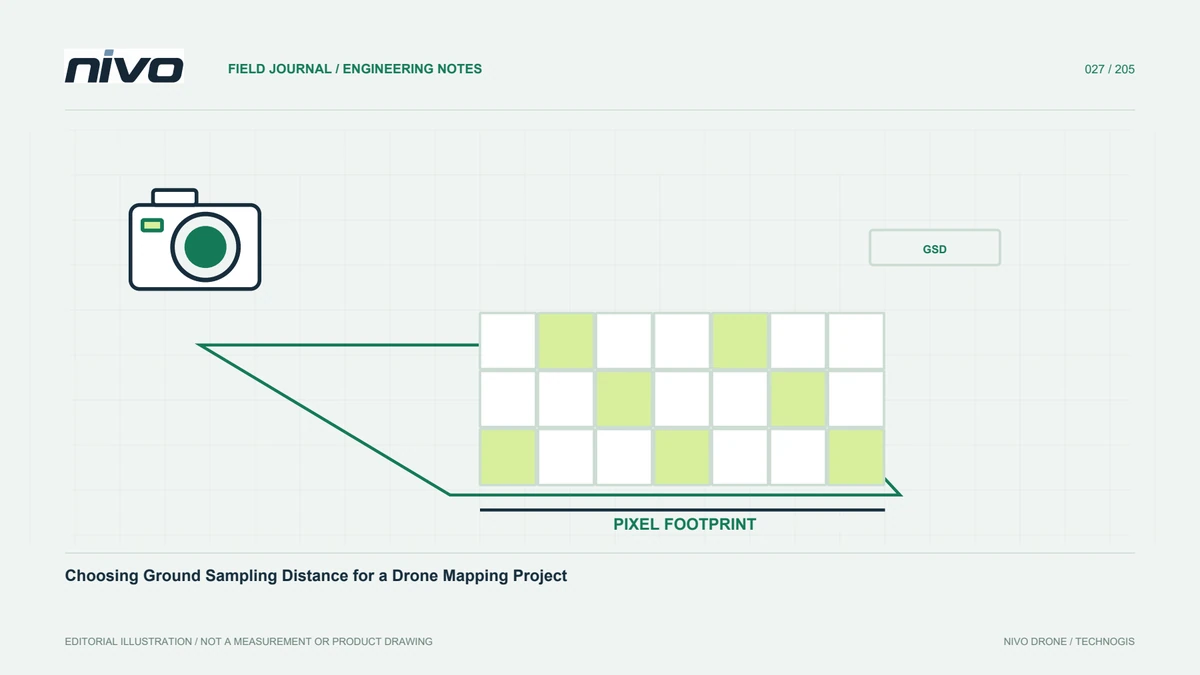
GSD、飛行高度、カメラ幾何、最小の有用要素を結び、画像解像度を利用者の判断に合わせます。
画像重複、地形、テクスチャ、実際のカメラ覆域を確認し、撤収前に観測欠落と区画接続を評価します。
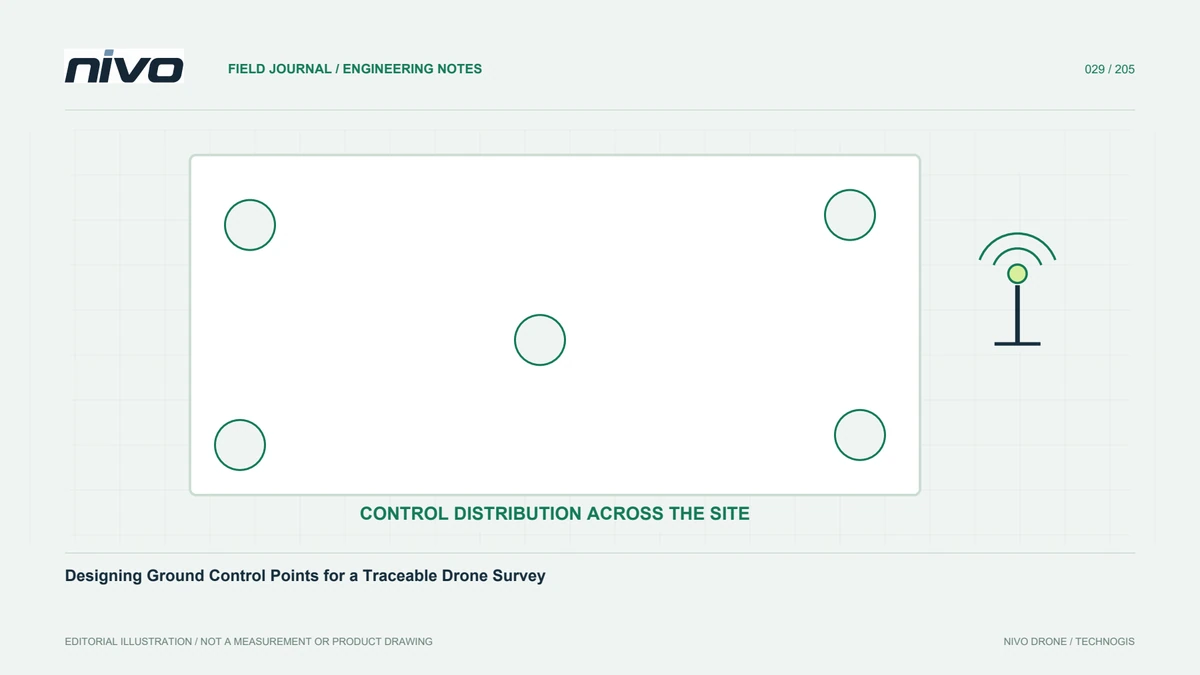
GCP配置、視認標的、座標測定、参考系、現場記録を計画し、地上測定から画像標定まで確認可能にします。
検証点とGCPを分け、位置評価、誤差分布、報告を設計し、小画素と正確な座標を混同しないようにします。
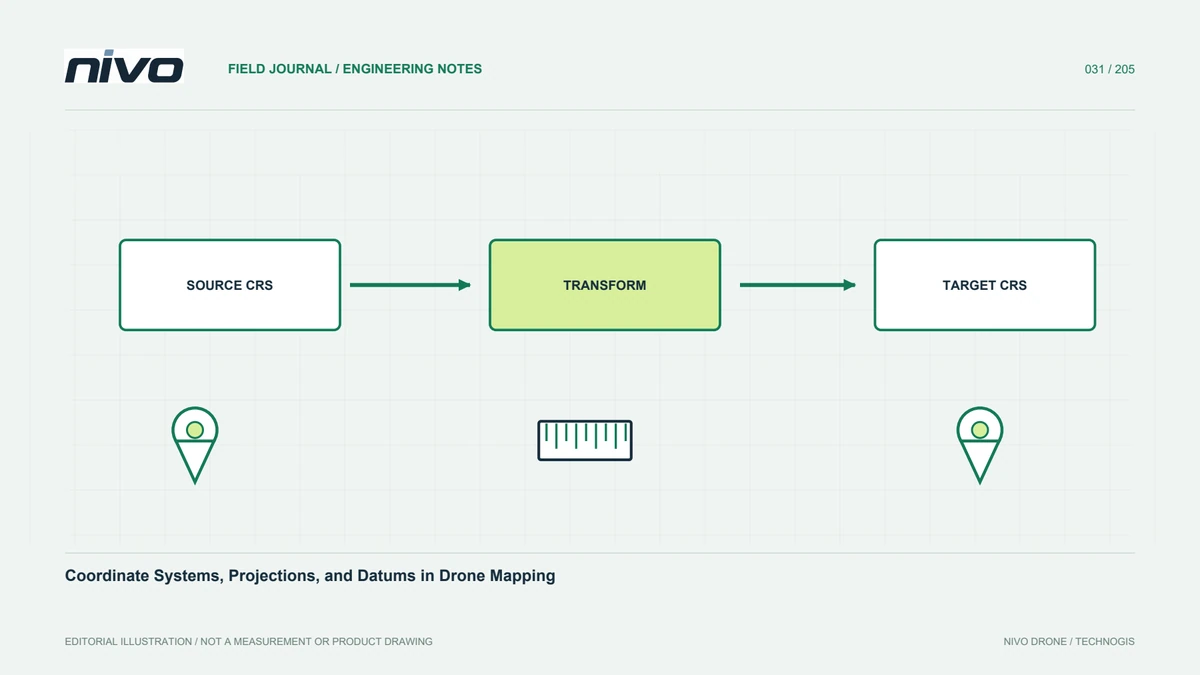
CRSと高さの定義を理解し、気づかない位置ずれを持ち込まず既存のプロジェクトデータと結合します。
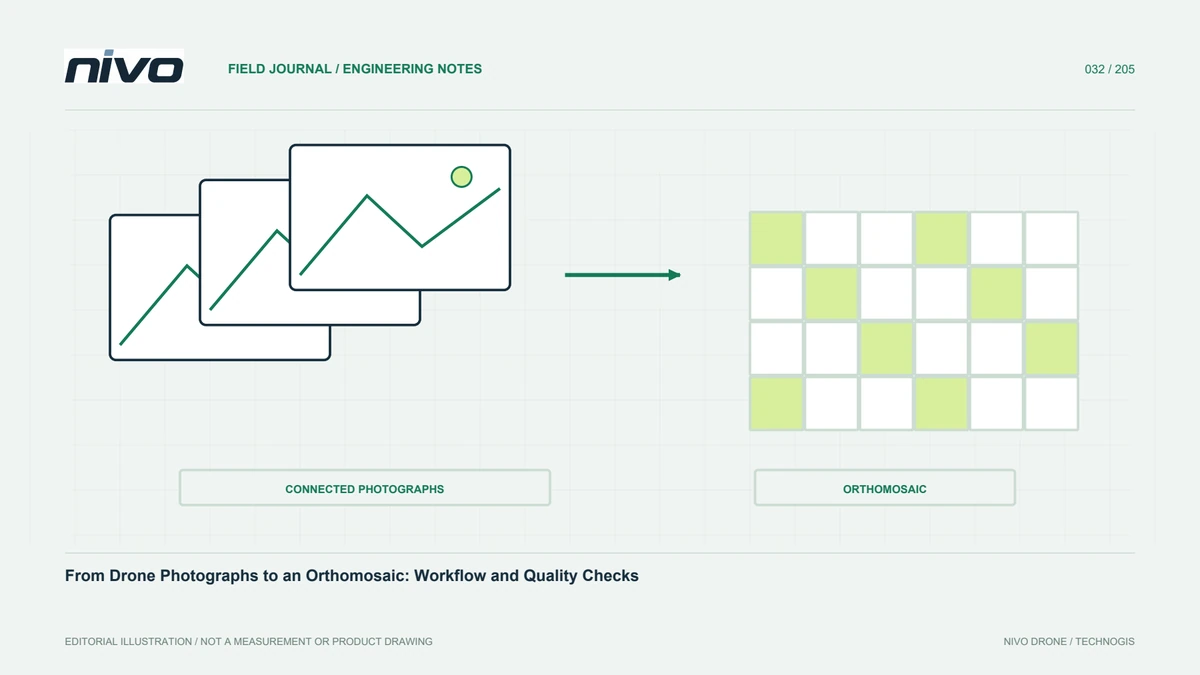
原画像、再構築、位置付け、正射化、接合、出力を確認し、GISで責任を持って使える空中地図を作ります。
可視表面、地形、相対高さを区別し、地面、建物、植生に関する正しい問いへ高程モデルを使います。
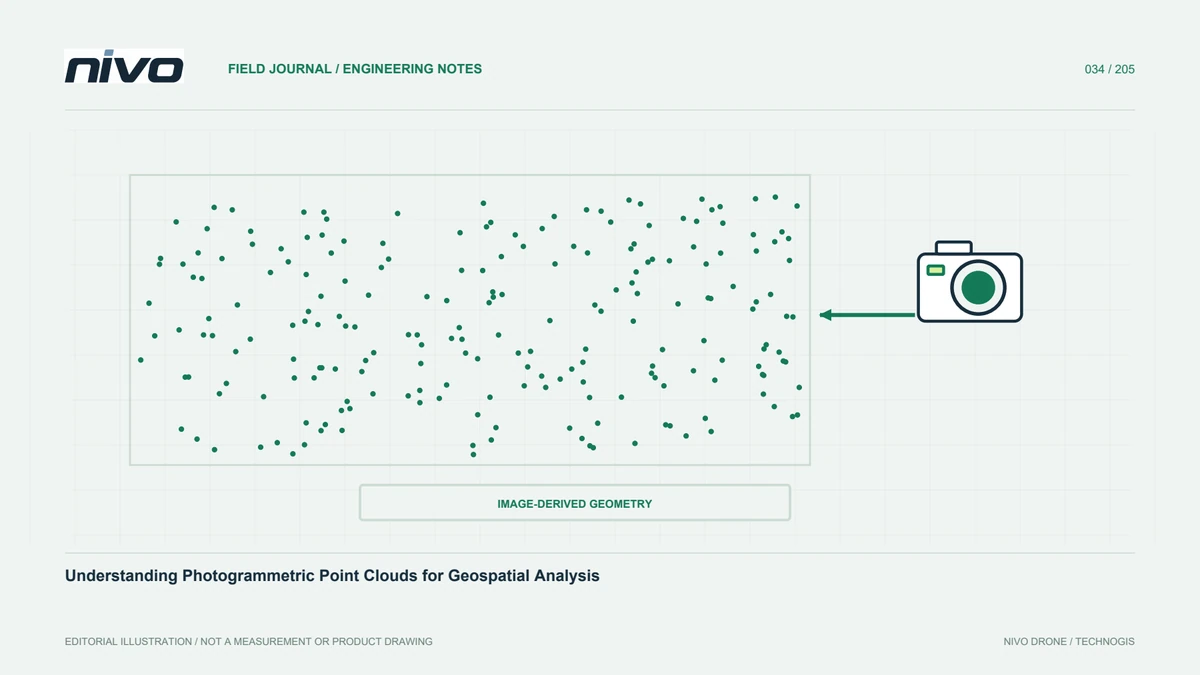
画像由来点群の生成、保つべき属性、密度と幾何の検査を理解し、根拠を追える分析成果を作ります。
観測、被覆、色、処理、検証、案件全体の作業を比較し、センサー仕様だけで測量方法を決めないようにします。
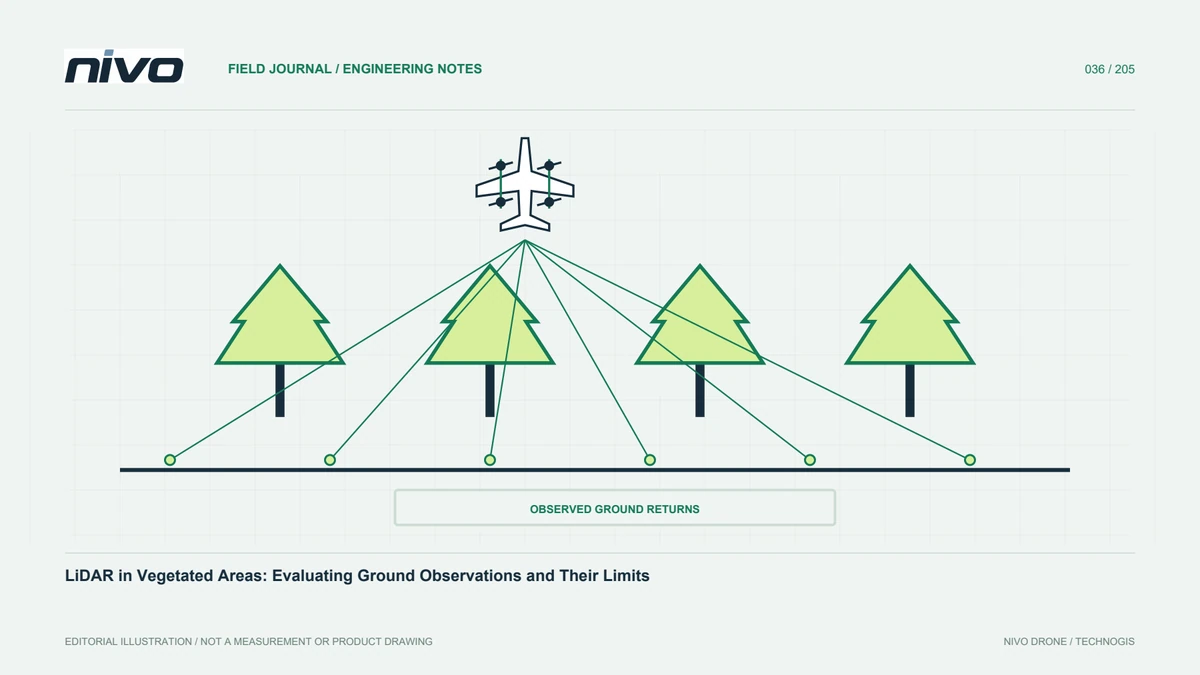
冠層の隙間、リターン、地面点の支え、分類、地形検証を理解し、未観測情報を約束しない植生測量を計画します。