用 RGB 缺苗疑似区地图指导田间数苗
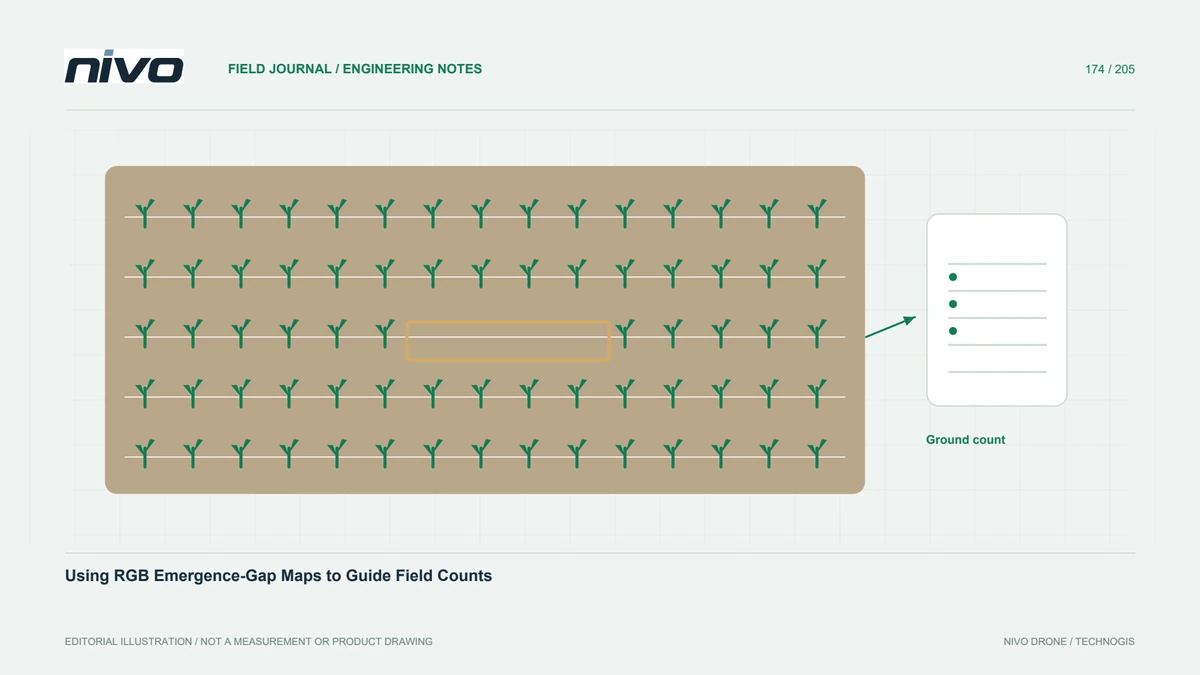
先将作物行内疑似缺苗区作为巡田目标,再核实植株存在、出苗进度与田间条件,辅助后续农艺判断。
定义真正需要关注的缺苗现象
作物行内看起来较暗或裸露的片段,不一定就是播种失败的位置。先约定地图要识别较长断行、建植不均区域,还是单株可见植株,定义必须符合影像细节和作物生育阶段。从选择田间数苗位置等管理问题出发,不能一开始就承诺自动决定补种。地图的价值在于把观察人员引导到具体、能够核实的问题,而不是给每一处颜色差异都贴上确定的生物学结论。
选择目标仍然可辨的观察时段
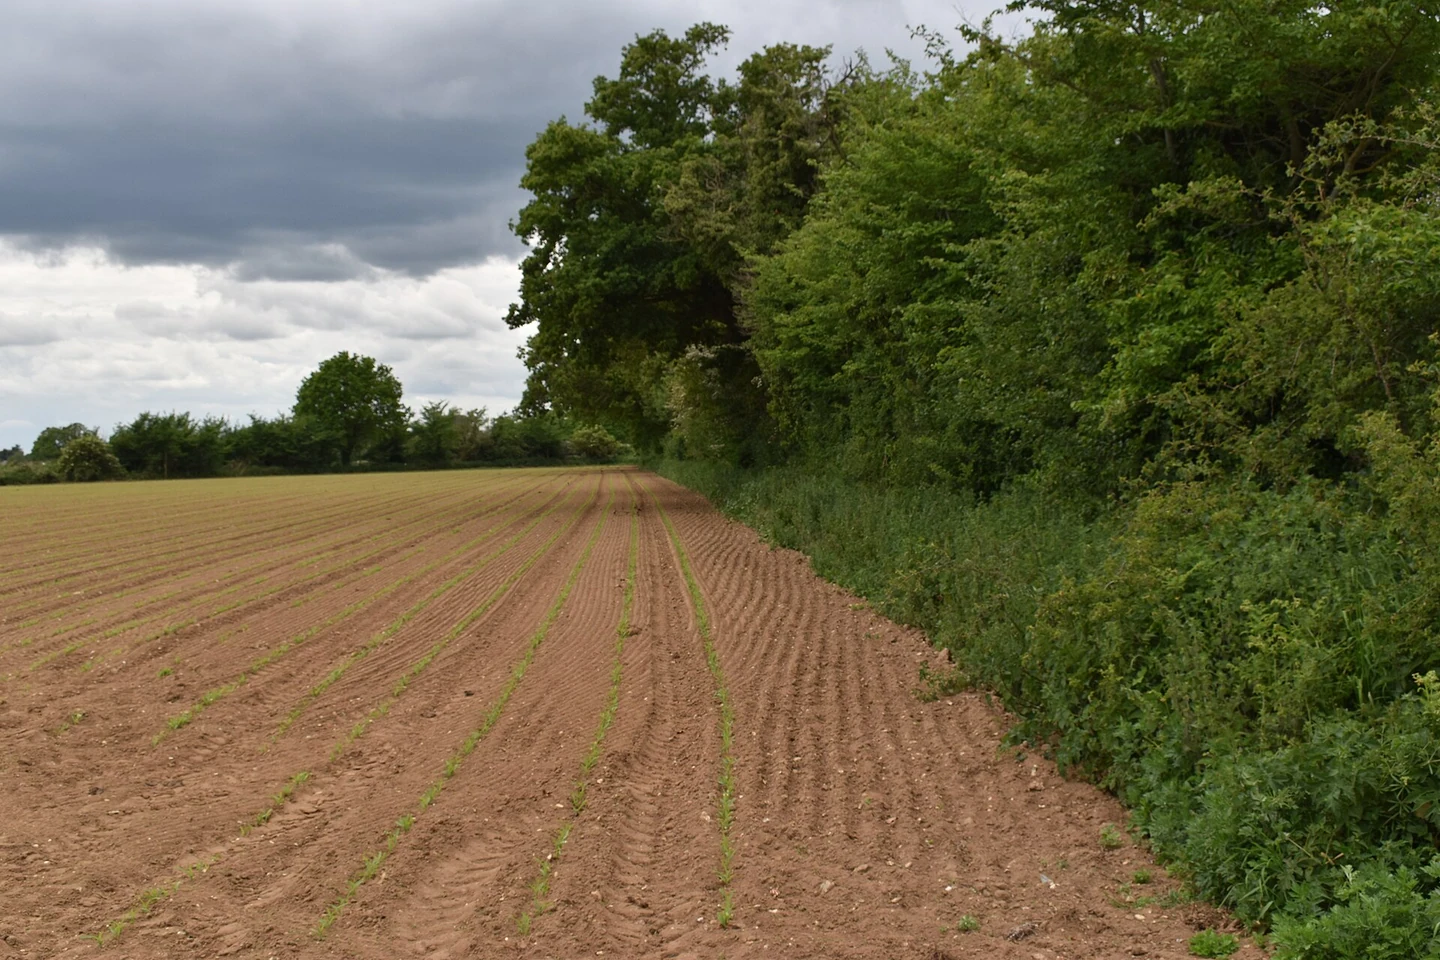
合适的观察窗口取决于作物发育与周围覆盖。有时幼苗太小,难以与土壤区分;之后冠层相接,又可能无法辨认单株。开展全田解译前,先检查代表性原片,记录播种日期、出苗观察、残茬和水分状况。不能为所有作物与气候套用同一时间规则。现场团队应确认预期缺口或植株在真实影像中确实可辨,并将这个判断关联到当时的作物阶段和拍摄条件。
区分影像外观与实际缺株
阴影、残茬、土色、杂草和拼接伪影,都可能看起来像缺苗。应在原始照片中比较疑似缺口,检查相邻种植行,并为不明确的片段保留待复核类别。简单的植被阈值也可能把非作物植物计入,因此未经试验,不能将其称为已验证的苗数。明确说明影像直接支持什么观察,保留尚未解决的不确定性,避免为图上每一段着色区域都强行赋予精确的缺株原因。
数苗样本不能只选显眼异常
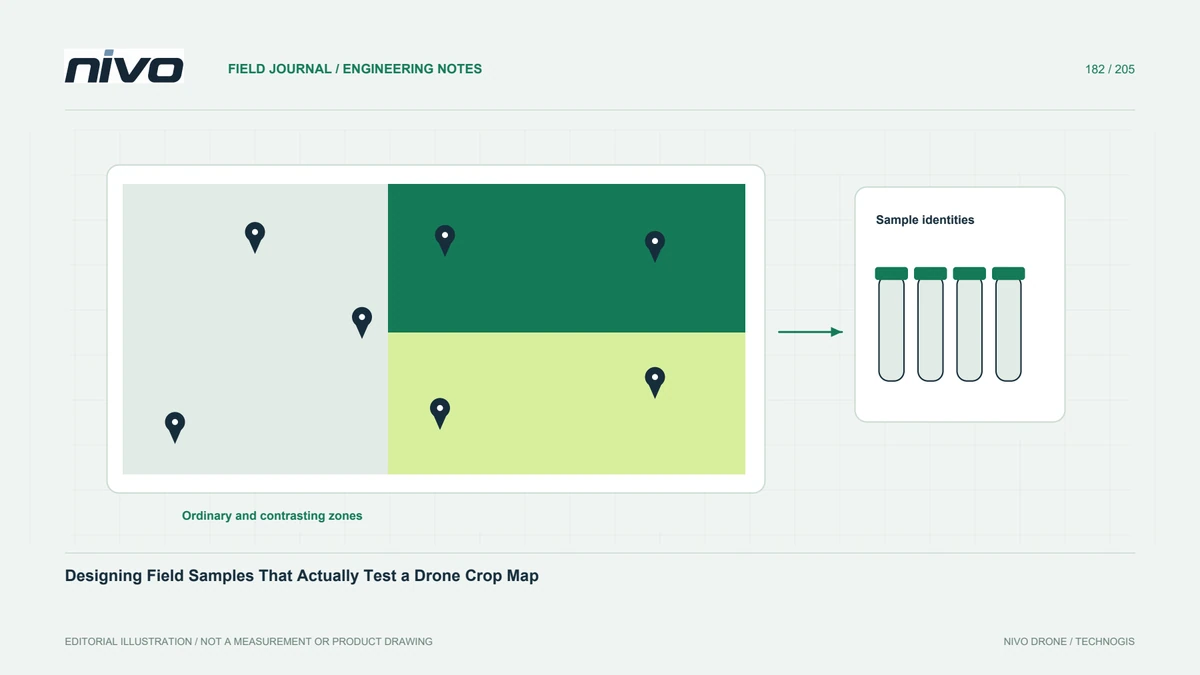
明尼苏达大学的指导强调评估代表性区域,并考虑现存植株的空间分布。利用航拍地图同时选择异常区和普通对照区,让数过的行段位置可识别,并记录日期。实地可能发现延迟出苗,或从上方无法分辨的植株。样本应真正检验地图是否有用,而不是只拍摄最醒目的案例来证实原有判断,却忽略较隐蔽的漏识别和误识别。普通区域的核查同样有助于解释地图边界。
把农艺决策与影像分类分开
即使已经确认建植差异,也不能单独据此确定是否值得补种。作物状况、时间、分布、成本及当地农艺背景都会影响决定。应把地图与观察资料交给负责的作物顾问,不将其他地区的数值建议直接套用到项目中。无人机团队提供的是可追溯的空间记录与针对性证据;任何管理结论都应明确归属于相应农艺评估,而不能让读者误以为影像分类器已经完成了补种效益判断。
形成可以再次到访的巡田图层
为片段或分区设置稳定编号,关联原片与田间数苗记录,区分疑似缺苗和实地核实结果,同时标明影像质量不足的范围。请另一名巡田人员根据移交资料寻找几个目标,检验位置说明是否清楚。咨询 NiVO 的 RGB 载荷细节时,使用拟作业环境中的早期作物样本。成功意味着图层能清楚说明应该去哪里检查,而不是承诺已经测得增产效果,或声称所有条件下都能准确统计每株作物。