ドローン雑草調査:疑いのある植生域と確認済みの種を分ける
空撮で現地確認の優先順位を付け、作物との混同、種の確認、地図の不確実性と別途必要な防除判断を記録します。
現地確認用の成果を定義する
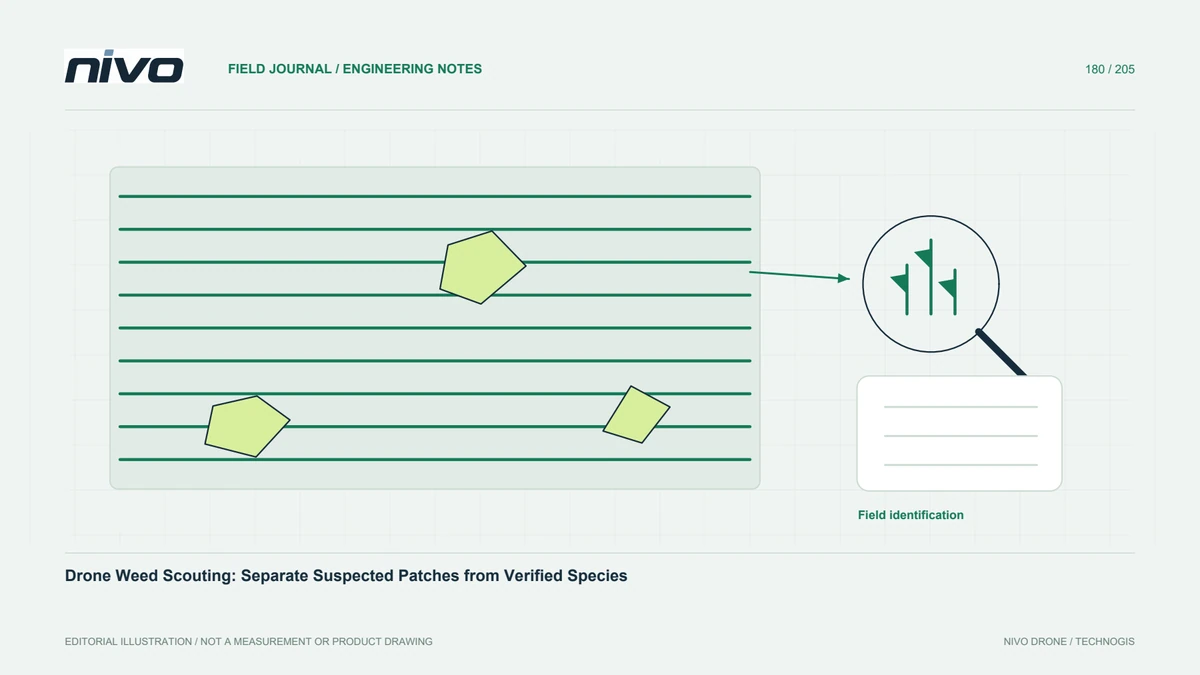
有用な最初の成果物は、検査が必要な非作物植物の疑いのある地図です。それは、検証された種の同定やすぐに適用できる防除処方とは異なります。センサーまたは分類器を選択する前に、その区別に同意してください。Penn State 大学の識別ガイダンスでは、害虫の認識をより広範な管理プロセスの中に位置づけています。作物、成長段階、畑の範囲、検証責任者を定義して、地図が裏付けのない植物学的主張ではなく実際の現地確認作業をサポートできるようにします。
画像で何を区別できるか試す
雑草は作物に似ている場合もあれば、その作物群落の下に隠れている場合もあります。作物、むき出しの土壌、残留物、および疑わしい斑点を含む代表的な元の画像を確認します。 RGB の形状とテクスチャ、またはマルチスペクトルの違いはターゲットの選択に役立つ場合がありますが、どちらもすべての種を自動的に識別するものではありません。疑わしい植生域が表示されたままになるスケールを記録します。実際のデータでターゲットを分離できない場合、凡例を変更したり、より強力な分類子を適用しても、欠けている観察情報を新たに生み出すことはできません。
学習と検証を独立させる
自動化されたメソッドが使用される場合は、その開発に使用されるサンプルと、パフォーマンスを評価するために使用される場所が別個に使用されます。通常の作物エリアと困難な混合植生域をチェックに含めます。成功した検出だけでなく、誤ったアラームや見逃した植生域も記録します。 1 つの圃場または季節でトレーニングされたモデルは、レビューせずに一般化すると想定すべきではありません。ラベル付けルールとソース例を保存して、別のアナリストがモデルに実際に認識するように教えられた内容を理解できるようにします。
種と現地状況を確かめる
マッピングされた候補および関連する比較領域に有能な現場観察者を派遣します。識別メモと写真を安定した植生域の識別情報にリンクし、日付と不確実性を記録します。現地では、こぼれ種から生えた作物、別の被覆、または空撮から判別できなかった植生が見つかる場合があります。マップに合わせて現地記録を黙って編集するのではなく、不一致をそのままにしておきます。検証では、疑わしいパターンの実際的な意味を説明し、追加の専門知識が必要な場所を特定する必要があります。
観察と散布計画を別に判断する
検証済みの植生域には、適切な管理評価が必要です。製品の適合性、作物の段階、設備の能力、および適用される指示は、個別の決定に属します。空中植生クラスを直接投与量や化学混合物に変換しないでください。ドローン散布に関するガイダンスは場所および製品に固有のものであり、普遍的な許可として譲渡されるべきではありません。現地確認マップは、質問が存在する場所を特定し、資格のある担当者がアクションを進めるかどうか、およびどのように進めるかを決定します。
状態が分かる植生域台帳を渡す
疑わしい植生域、検証済み植生域、拒否植生域、未解決植生域のステータスをソース リンクと現地観察とともに提供します。画像の制限と適切に表示されていない領域を記録します。引継ぎ資料だけを使って、別の現地担当者に対象の植生域を見つけてもらいます。これらの例を使用して RGB またはマルチスペクトルの詳細について NiVO と話し合い、Agrios による散布のコンサルティングを個別に確認された要件に結び付けてください。成功とは、管理者に情報を提供する追跡可能な調査プロセスであり、色付きの航空地図がすべての雑草をすでに特定し、その制御を規定しているという主張ではありません。