UTC, Masa GNSS dan Maksud Cap Masa Acara Kamera
Jejaki masa kamera dan navigasi melalui skala masa, zon waktu, jam permulaan, definisi acara dan penukaran yang didokumenkan sebelum menggabungkan pemerhatian.
Kenal pasti setiap jam sebelum memadankan rekod
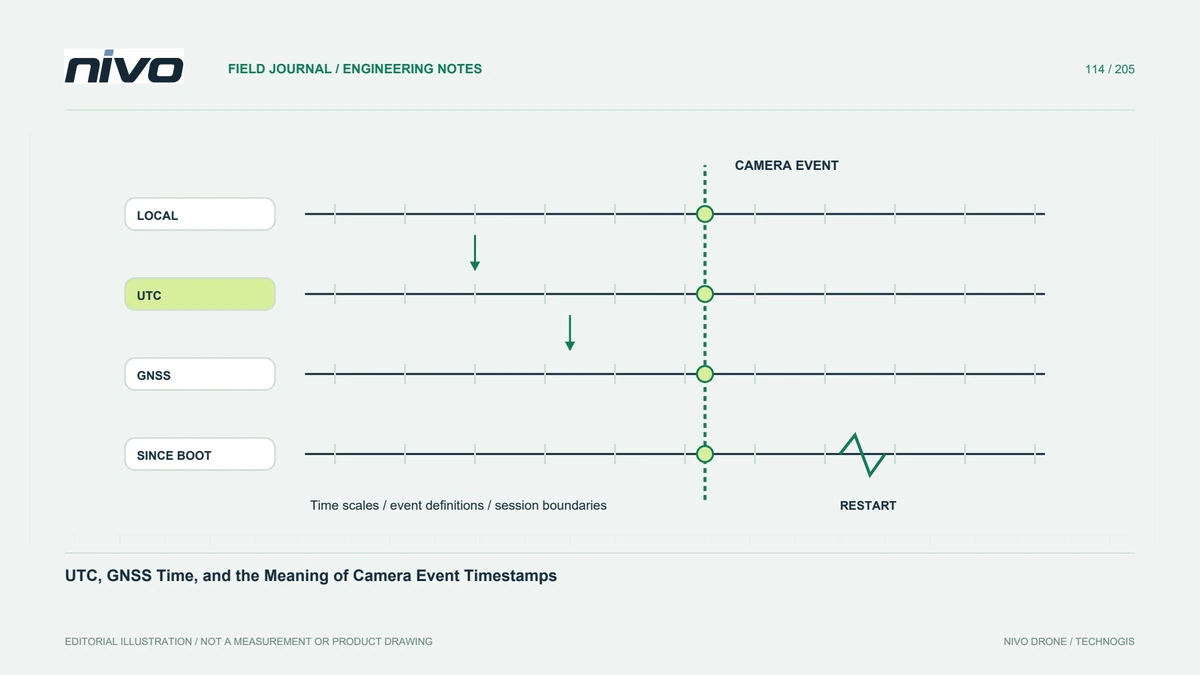
Cap masa boleh menerangkan masa sivil tempatan, UTC, masa sistem GNSS atau masa berlalu sejak permulaan. Medan yang kelihatan serupa tidak semestinya boleh ditukar ganti. Kenal pasti sumber, unit, epok masa dan definisi skala masa untuk setiap rekod yang digunakan dalam aliran kerja. Nama fail yang mengandungi tarikh tidak menyelesaikan soalan ini. Inventori ini menghalang percanggahan masa yang nampaknya kecil daripada ditangani dengan anjakan tidak berdokumen yang memecahkan bahagian lain set data.
Asingkan penukaran zon masa daripada penukaran skala masa
Menukar waktu tempatan kepada UTC ialah operasi yang berbeza daripada mentafsir skala masa GNSS. Pengendalian saat sisipan boleh menjadi penting kepada sistem yang menggabungkan rekod sedemikian. Gunakan maklumat berwibawa dan dokumentasi peranti atau perisian dan bukannya pengekodan keras offset yang diingati ke dalam aliran kerja kekal. Kekalkan tarikh dan kaedah penukaran jika berkaitan. Artikel ini tidak membekalkan ofset masa terkini yang sejagat untuk setiap buruj, output penerima dan format fail.
Tentukan acara yang ditetapkan masanya
Perintah kamera, peristiwa pendedahan, penciptaan fail dan penerimaan data boleh mempunyai cap masa yang berbeza. Penyegerakan jam tidak menjadikan peristiwa tersebut serupa secara fizikal. Tetapkan rekod sistem yang dipasang dan bagaimana ia berkaitan dengan pemerhatian yang digunakan untuk rujukan geo. Kekalkan medan acara asal dan sebarang hubungan masa yang diukur atau didokumenkan. Medan perisian yang mudah tidak seharusnya menggantikan acara yang sebenarnya diperlukan oleh kaedah kedudukan yang dimaksudkan.
Ambil kira permulaan semula dan putusnya kesinambungan masa
Jam berasaskan permulaan boleh ditetapkan semula apabila komponen dimulakan semula, manakala peranti lain meneruskan garis masanya. Kenal pasti sempadan sesi dan peristiwa status yang berkaitan sebelum menggabungkan fail. Cap masa berulang, tarikh berubah dan jurang memerlukan penjelasan dan bukannya pemadaman automatik. Kekalkan konteks yang mencukupi untuk mengaitkan setiap segmen dengan peranti dan sesi yang betul. Plot berterusan secara visual boleh menyembunyikan cantuman yang salah jika asal jam yang berasingan digabungkan tanpa rawatan yang didokumenkan.
Sahkan penukaran dengan contoh yang mewakili
Gunakan peristiwa yang diketahui dan semakan yang sesuai pada permulaan, tengah dan akhir tempoh yang berkaitan. Sahkan unit dan arah penukaran. Satu gambar yang dipadankan mungkin tidak mendedahkan drift, permulaan semula atau konvensyen tarikh yang salah. Kekalkan pengiraan atau tetapan perisian dan terangkan baki ketidakpastian. Apabila protokol penyegerakan terlibat, baca had pelaksanaannya dan bukannya menganggap kehadiran mesej penyegerakan membuktikan kesepadanan masa pendedahan yang tepat.
Terbitkan peta masa yang boleh dibaca
Sediakan rajah ringkas yang memautkan jam, makna peristiwa, sesi, penukaran dan bukti yang diterima. Simpan yang asal bersama cap masa yang diperoleh supaya penganalisis lain boleh mengaudit perhubungan itu. Kemas kini peta apabila peralatan atau pemprosesan berubah. Ini menyokong kamera NiVO dan integrasi GNSS sambil menghalang label cap masa yang biasa daripada dianggap sebagai bukti yang jelas bahawa semua pemerhatian berkongsi satu rujukan masa dan definisi peristiwa yang betul.