UTC・GNSS時間とカメライベントのタイムスタンプの意味
観測を組み合わせる前に、タイム スケール、タイム ゾーン、起動クロック、イベント定義、文書化された変換を通じてカメラとナビゲーションのタイミングを追跡します。
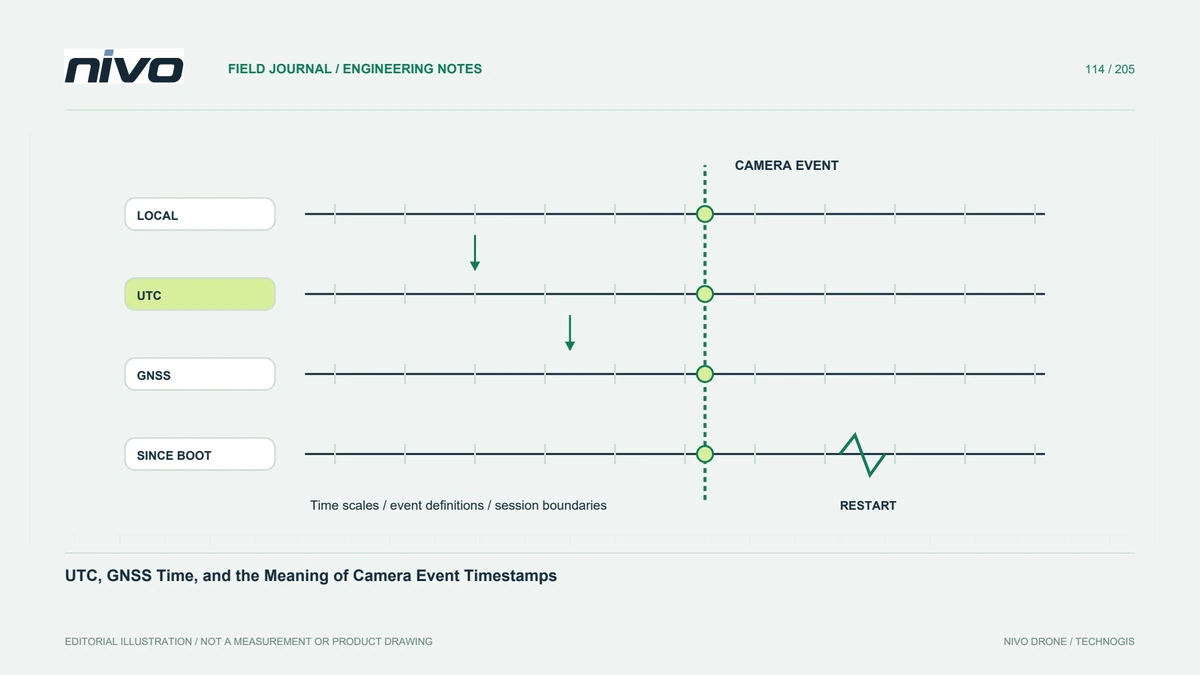
記録を照合する前に各時計を特定する
タイムスタンプは、現地の常用時間、UTC、GNSS システム時間、または起動からの経過時間を記述することができます。見た目が似ているフィールドは、必ずしも交換可能であるとは限りません。ワークフローで使用されるすべてのレコードのソース、単位、エポック、およびタイムスケールの定義を特定します。ファイル名に日付が含まれていても、これらの問題は解決されません。このインベントリにより、一見小さなタイミングの不一致が、データセットの別の部分を破壊する文書化されていないシフトによって対処されるのを防ぎます。
時間帯変換と時間尺度変換を区別する
現地時間を UTC に変更することは、GNSS タイム スケールを解釈することとは異なる操作です。うるう秒の処理は、そのようなレコードを組み合わせるシステムにとって重要になる可能性があります。記憶されたオフセットを永続的なワークフローにハードコーディングするのではなく、信頼できる情報とデバイスまたはソフトウェアのドキュメントを使用してください。変換日と変換方法は必要に応じて記録してください。この記事は、すべてのコンスタレーション、受信機出力、およびファイル形式に対する一律の現在の時刻オフセットを提供するものではありません。
時刻を記録する出来事を定義する
カメラ コマンド、露出イベント、ファイル作成、およびデータ受信には、異なるタイムスタンプが付けられる場合があります。クロック同期によって、これらのイベントが物理的に同一になるわけではありません。インストールされたシステムが何を記録するのか、またそれが地理参照に使用される観測とどのように関連するのかを確立します。元のイベント フィールドと、測定または文書化されたタイミング関係を保存します。便利なソフトウェア フィールドは、意図した測位方法で実際に必要なイベントを黙って置き換えるべきではありません。
再起動と時間の不連続を考慮する
起動ベースのクロックは、コンポーネントが再起動するときにリセットでき、一方で別のデバイスはタイムラインを継続します。ファイルを結合する前に、セッションの境界と関連するステータス イベントを特定します。タイムスタンプの繰り返し、日付の変更、ギャップについては、自動削除ではなく説明が必要です。各セグメントを正しいデバイスおよびセッションに関連付けるのに十分なコンテキストを保持します。別々のクロック原点が文書化された処理なしにマージされた場合、視覚的に連続したプロットによって誤った結合が隠蔽される可能性があります。
代表例で変換を検証する
関連する期間の初め、中間、終わりに既知のイベントと適切なチェックを使用します。単位と変換方向を確認してください。単一の一致する写真では、ドリフト、再起動、または誤った日付規則が明らかにならない可能性があります。計算またはソフトウェア設定を保存し、残っている不確実性を説明します。同期プロトコルが関係する場合は、同期メッセージの存在が正確な露光時刻の対応を証明すると仮定するのではなく、その実装制限を読んでください。
分かりやすい時刻関係図を示す
クロック、イベントの意味、セッション、変換、および認められた証拠を結び付ける簡潔な図を提供します。別のアナリストが関係を監査できるように、派生したタイムスタンプと並行してオリジナルを保管してください。装備や処理が変更された場合はマップを更新します。これにより、NiVO カメラと GNSS の統合がサポートされ、使い慣れたタイムスタンプ ラベルが、すべての観測が 1 つの正しい時間基準とイベント定義を共有していることの自明の証拠として扱われるのを防ぎます。