UTC, เวลา GNSS และความหมายของการประทับเวลาเหตุการณ์ของกล้อง
ติดตามกล้องและระยะเวลาการนำทางผ่านมาตราส่วนเวลา โซนเวลา นาฬิกาเริ่มต้น คำจำกัดความของเหตุการณ์ และการแปลงที่บันทึกไว้ก่อนที่จะรวมการสังเกต
ระบุนาฬิกาแต่ละชุดก่อนจับคู่บันทึก
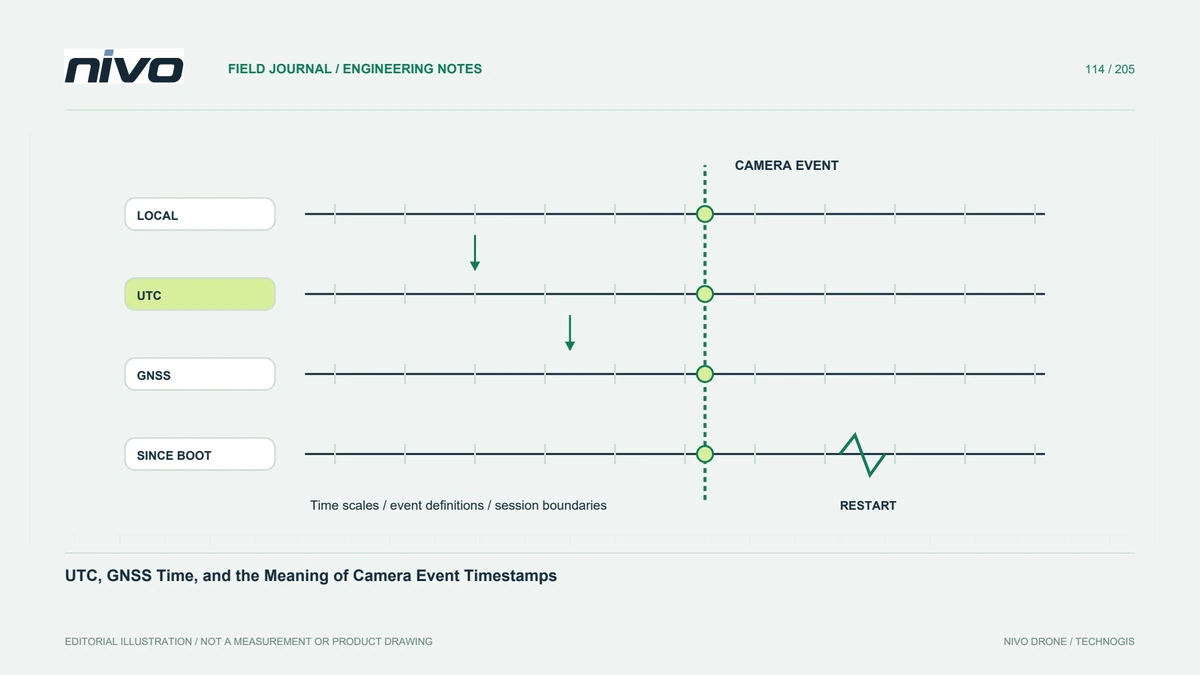
ตราเวลาอาจหมายถึงเวลาท้องถิ่นพลเรือน UTC เวลาของระบบ GNSS หรือเวลาที่ผ่านไปนับจากเปิดเครื่อง ช่องข้อมูลที่ดูคล้ายกันจึงไม่จำเป็นต้องใช้แทนกันได้ ระบุแหล่งที่มา หน่วย จุดเริ่มต้นนับเวลา และนิยามมาตราส่วนเวลาของทุกบันทึกในกระบวนงาน ชื่อไฟล์ที่มีวันที่ไม่ตอบคำถามเหล่านี้ การจัดทำรายการดังกล่าวช่วยป้องกันการแก้ความต่างเวลาที่ดูเล็กน้อยด้วยการเลื่อนเวลาแบบไม่มีเอกสาร ซึ่งอาจทำให้ข้อมูลส่วนอื่นผิดพลาด
แยกการแปลงเขตเวลาออกจากการแปลงมาตราส่วนเวลา
การเปลี่ยนเวลาท้องถิ่นเป็น UTC เป็นการดำเนินการที่แตกต่างจากการตีความมาตราส่วนเวลา GNSS การจัดการแบบวินาทีกระโดดอาจมีความสำคัญต่อระบบที่รวมบันทึกดังกล่าวเข้าด้วยกัน ใช้ข้อมูลที่เชื่อถือได้และเอกสารประกอบของอุปกรณ์หรือซอฟต์แวร์ แทนที่จะเขียนฮาร์ดโค้ดออฟเซ็ตที่จดจำไว้ในขั้นตอนการทำงานถาวร เก็บวันที่และวิธีการแปลงตามที่เกี่ยวข้อง บทความนี้ไม่ได้ระบุค่าต่างเวลาปัจจุบันแบบเดียวที่ใช้ได้กับทุกระบบสำหรับทุกกลุ่มดาว เอาต์พุตตัวรับ และรูปแบบไฟล์
นิยามเหตุการณ์ที่กำลังลงเวลา
คำสั่งกล้อง เหตุการณ์เปิดรับแสง การสร้างไฟล์ และการรับข้อมูลอาจมีการประทับเวลาที่แตกต่างกัน การซิงโครไนซ์นาฬิกาไม่ได้ทำให้เหตุการณ์เหล่านั้นเหมือนกันทางกายภาพ กำหนดสิ่งที่ระบบที่ติดตั้งจะบันทึก และเกี่ยวข้องกับการสังเกตที่ใช้สำหรับการอ้างอิงทางภูมิศาสตร์อย่างไร รักษาฟิลด์เหตุการณ์ดั้งเดิมและความสัมพันธ์ของเวลาที่วัดหรือบันทึกไว้ ฟิลด์ซอฟต์แวร์ที่สะดวกไม่ควรแทนที่เหตุการณ์ที่ต้องการตามวิธีการกำหนดตำแหน่งที่ต้องการโดยไม่ได้ตั้งใจ
พิจารณาการรีสตาร์ทและความไม่ต่อเนื่อง
นาฬิกาตามการเริ่มต้นสามารถรีเซ็ตได้เมื่อส่วนประกอบรีสตาร์ท ในขณะที่อุปกรณ์อื่นยังคงดำเนินตามไทม์ไลน์ต่อไป ระบุขอบเขตเซสชันและเหตุการณ์สถานะที่เกี่ยวข้องก่อนที่จะรวมไฟล์ การประทับเวลาซ้ำ วันที่ที่เปลี่ยนแปลง และช่องว่างจำเป็นต้องมีคำอธิบายมากกว่าการลบอัตโนมัติ รักษาบริบทให้เพียงพอเพื่อเชื่อมโยงแต่ละส่วนกับอุปกรณ์และเซสชันที่ถูกต้อง แผนภาพที่ต่อเนื่องกันทางสายตาสามารถปกปิดการเชื่อมต่อที่ไม่ถูกต้องได้ หากต้นกำเนิดนาฬิกาที่แยกจากกันถูกรวมเข้าด้วยกันโดยไม่มีการรักษาที่เป็นเอกสาร
ตรวจสอบการแปลงด้วยตัวอย่างที่เป็นตัวแทน
ใช้เหตุการณ์ที่ทราบและการตรวจสอบที่เหมาะสมตั้งแต่ต้น กลาง และปลายช่วงเวลาที่เกี่ยวข้อง ยืนยันหน่วยและทิศทางการแปลง ภาพถ่ายที่ตรงกันเพียงภาพเดียวอาจไม่เผยให้เห็นการเลื่อน การรีสตาร์ท หรือรูปแบบวันที่ที่ไม่ถูกต้อง คงการตั้งค่าการคำนวณหรือซอฟต์แวร์ไว้ และอธิบายความไม่แน่นอนที่เหลืออยู่ ในกรณีที่เกี่ยวข้องกับโปรโตคอลการซิงโครไนซ์ ให้อ่านขีดจำกัดการใช้งานแทนที่จะคิดว่ามีข้อความการซิงโครไนซ์พิสูจน์ให้เห็นถึงความสอดคล้องตามเวลาเปิดรับแสงที่แม่นยำ
เผยแพร่แผนที่เวลาที่อ่านได้
จัดเตรียมแผนภาพที่กระชับซึ่งเชื่อมโยงนาฬิกา ความหมายของเหตุการณ์ เซสชัน การแปลง และหลักฐานที่ยอมรับ เก็บต้นฉบับควบคู่ไปกับการประทับเวลาที่ได้รับเพื่อให้นักวิเคราะห์รายอื่นสามารถตรวจสอบความสัมพันธ์ได้ อัปเดตแผนที่เมื่ออุปกรณ์หรือการประมวลผลเปลี่ยนแปลง สิ่งนี้สนับสนุนกล้อง NiVO และการรวม GNSS ในขณะเดียวกันก็ป้องกันไม่ให้ป้ายกำกับการประทับเวลาที่คุ้นเคยถือเป็นข้อพิสูจน์ที่อธิบายตนเองได้ว่าการสังเกตทั้งหมดแบ่งปันการอ้างอิงเวลาและคำจำกัดความเหตุการณ์ที่ถูกต้องร่วมกัน