UTC、GNSS 时间与相机事件时间戳的含义
合并观测前,通过时间尺度、时区、启动计时、事件定义及有记录的转换,厘清相机与导航时序。
匹配记录前先识别各个时钟
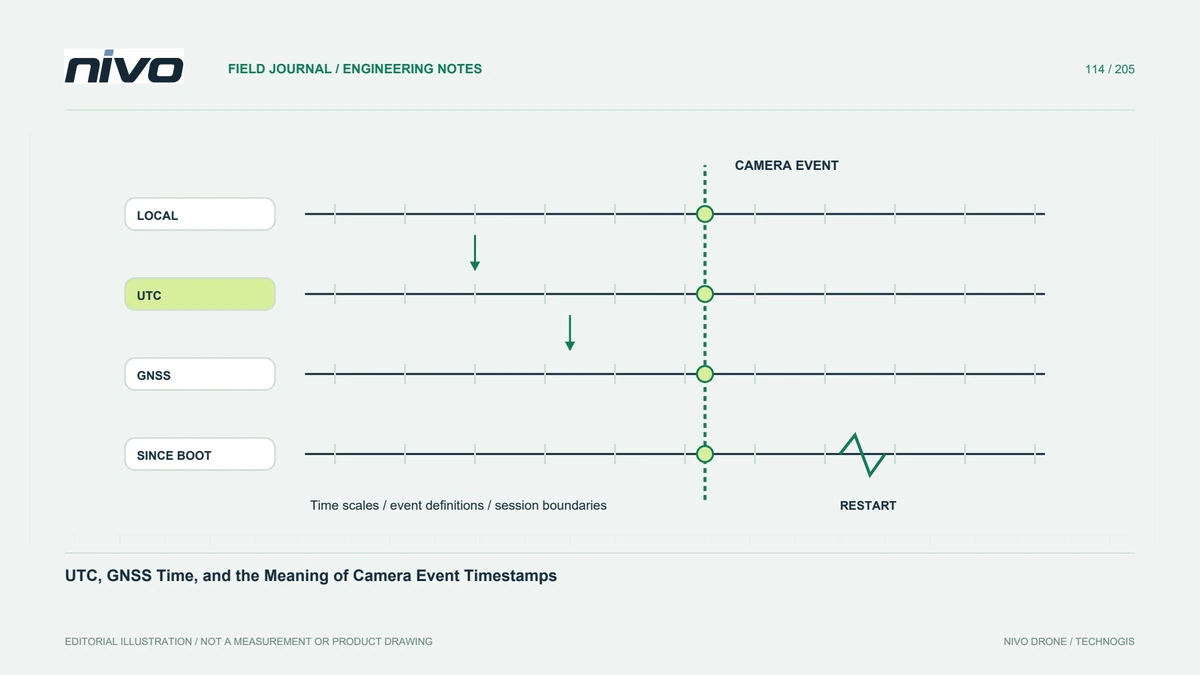
时间戳可以描述本地民用时间、UTC、GNSS 系统时间或自启动以来经过的时间。看起来相似的字段不一定可以互换。确定工作流程中使用的每条记录的来源、单位、起算时刻和时间尺度定义。包含日期的文件名不能解决这些问题。此清单可防止通过未记录的时间平移来解决明显较小的时间差异,从而破坏数据集的另一部分。
区分时区转换与时间尺度转换
将本地时间更改为 UTC 与解释 GNSS 时间尺度的操作不同。闰秒处理对于组合此类记录的系统很重要。使用权威信息和设备或软件文档,而不是将记住的偏移量硬编码到永久工作流程中。保留相关的转换日期和方法。本文不提供适用于每个星座、接收器输出和文件格式的统一的当前时间偏移量。
定义所计时的事件
相机命令、曝光事件、文件创建和数据接收可以具有不同的时间戳。时钟同步并不使这些事件在物理上相同。确定安装的系统记录的内容以及它与用于地理定位的观测的关系。保留原始事件字段以及任何测量或记录的时序关系。某个使用方便的软件字段不应该默默地取代预期定位方法实际需要的事件。
考虑重启及时间不连续
当组件重新启动时,基于启动的时钟可以重置,而另一个设备则继续其时间线。在组合文件之前确定会话边界和相关状态事件。重复的时间戳、更改的日期和间隙需要解释而不是自动删除。保留足够的上下文,将每个段与正确的设备和会话相关联。如果在没有记录处理的情况下合并单独的时钟起点,则视觉上连续的图可以隐藏不正确的连接。
用代表性事件验证转换
在相关期间的开始、中期和结束时使用已知事件和适当的检查。确认单位和换算方向。一张匹配的照片可能无法揭示漂移、重新启动或不正确的日期约定。保留计算或软件设置并解释剩余的不确定性。在涉及同步协议的情况下,请阅读其实现限制,而不是假设同步消息的存在证明了准确的曝光时间对应关系。
提供易读的时序关系图
提供一个简洁的图表,将时钟、事件含义、会话、转换及获接受的证据联系起来。将原件与派生时间戳一起保存,以便其他分析师可以审核这种关系。当设备或处理流程发生变化时更新时序关系图。这支持 NiVO 相机和 GNSS 集成,同时防止熟悉的时间戳标签被视为所有观测共享一个正确的时间参考和事件定义的不言自明的证据。