Prüfung fehlender Kamerabilder anhand von Trigger- und Feedback-Datensätzen
Erstellen Sie eine Bildprüfung, die Kamerabefehle, Belichtungsrückmeldungen, gespeicherte Dateien und räumliche Abdeckung trennt, sodass fehlende Bilder anhand von Beweisen untersucht werden.
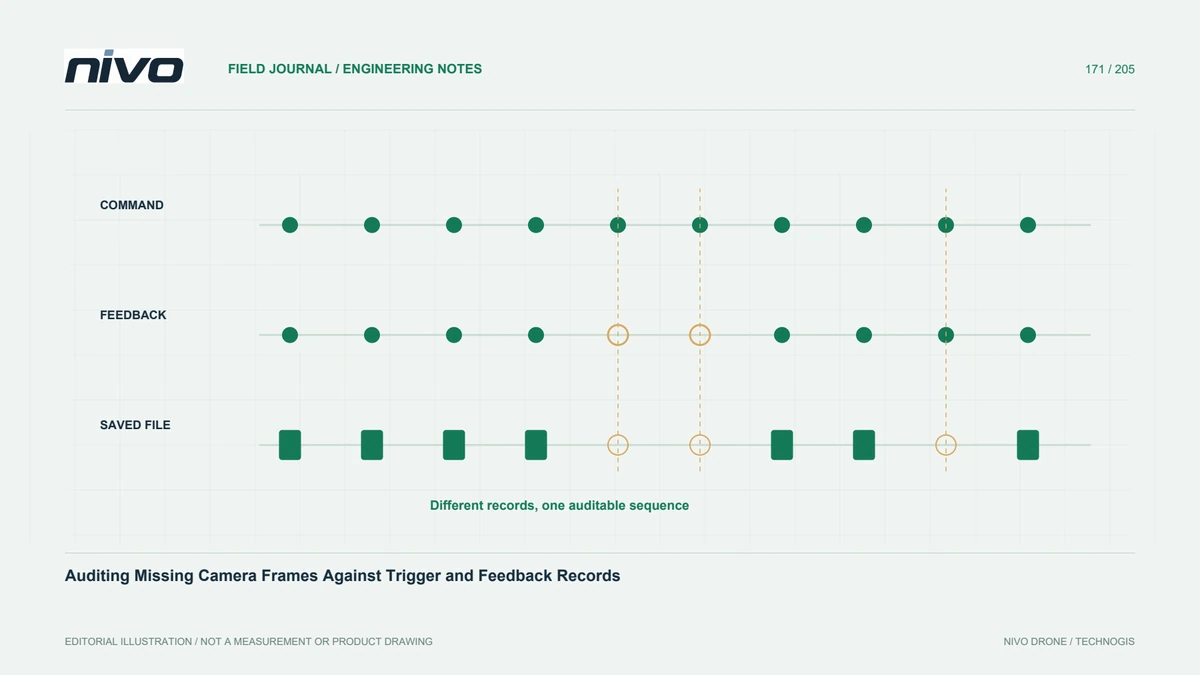
Unterscheiden Sie vier verschiedene Ereignisse
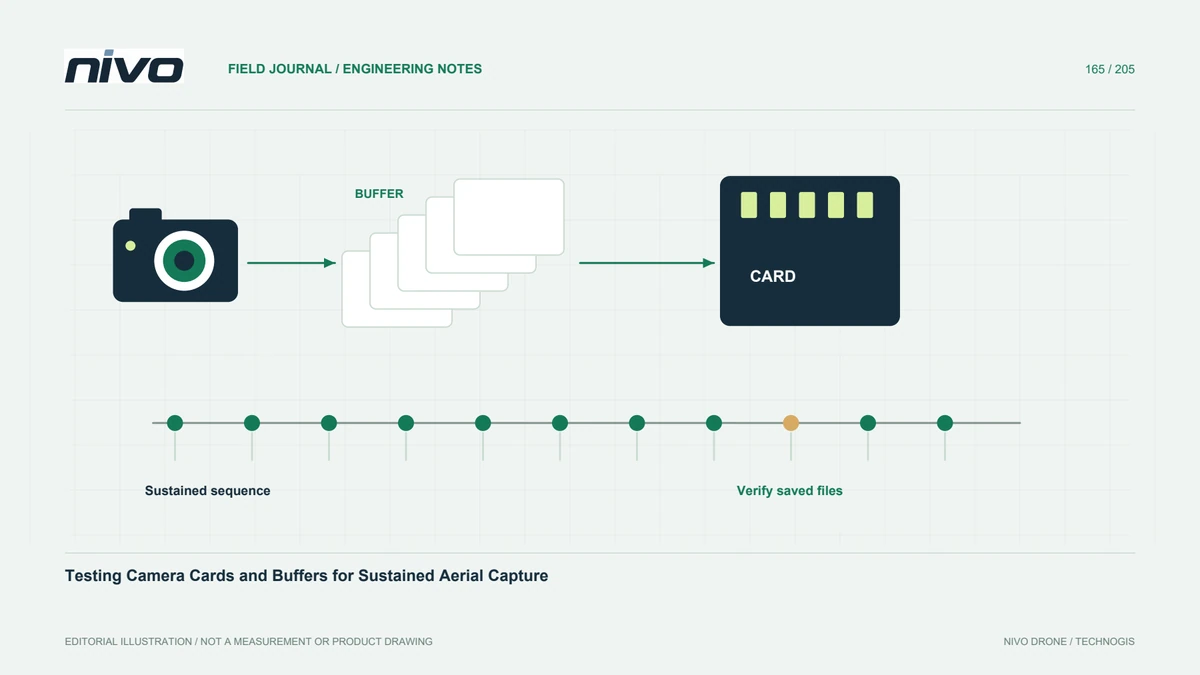
Eine geplante Aufnahme, ein Auslösebefehl, eine Belichtungsanzeige und ein verwendbares gespeichertes Bild sind unterschiedliche Ereignisse. Eine Zählung in einer Phase beweist nicht den Abschluss in der nächsten. Die ArduPilot-Dokumentation unterscheidet Triggeraufzeichnungen von Kamerarückmeldungen, wenn eine geeignete Verbindung implementiert ist. Bestätigen Sie, was das installierte System tatsächlich aufzeichnet. Diese Unterscheidung führt zu einer Prüfung mit aussagekräftigen Beweisen, anstatt davon auszugehen, dass jedes Einsatzkommando ein entsprechendes Foto auf der Karte erstellt haben muss.
Bewahren Sie die Originalaufzeichnungen auf
Kopieren Sie die relevanten Flugprotokolle und Kameradateien, ohne die Originale umzubenennen oder zu überschreiben. Zeichnen Sie Informationen zu Flugzeug, Kamera, Karte, Mission und Uhr auf. Behalten Sie Zeitzonen- und Zeitannahmen für einen späteren Abgleich bei. Eine Lücke im Dateinamen allein kann eher auf eine frühere Verwendung der Kamera als auf eine verpasste Aufnahme bei der Vermessung zurückzuführen sein. Die Prüfung sollte genügend Kontext enthalten, um die Sequenz zu rekonstruieren, einschließlich Pausen, separater Flüge und Testbilder, die vor Beginn des eigentlichen Kartierungsblocks aufgenommen wurden.
Erstellen Sie eine Vergleichstabelle
Erstellen Sie für jedes erwartete Ereignis eine Zeile mit der verfügbaren Befehlszeit, der Rückmeldungszeit, der Identität der Quelldatei und dem Überprüfungsstatus. Lassen Sie nicht verfügbare Beweise explizit, anstatt sie durch Annahmen zu füllen. Erklären Sie, wie Uhren zusammenhängen und wie mit unsicheren Übereinstimmungen umgegangen wird. Überprüfen Sie kleine Stichproben manuell, bevor Sie einen automatisierten Abgleich auf den gesamten Datensatz anwenden. Eine sauber ausgerichtete Tabelle ist nur dann nützlich, wenn ihre Abgleichsregeln das tatsächliche Systemverhalten und bekannte Timing-Einschränkungen berücksichtigen.
Untersuchen Sie das Muster der Lücken
Suchen Sie nach einzelnen fehlenden Dateien, langen fehlenden Läufen oder Problemen, die nach einer bestimmten Änderung auftreten. Vergleichen Sie das Muster mit dem Schreibverhalten der Kamera, Leistungsbeobachtungen, Konfiguration und Bedienernotizen. Weisen Sie keine Ursache zu, nur weil zwei Ereignisse nahe beieinander stattgefunden haben. Bewahren Sie alternative Erklärungen auf, bis sie getestet werden. Das Ziel ist eine vertretbare Darstellung der vorhandenen Beweise und der Teil der Aufzeichnungskette, der einer weiteren technischen Untersuchung bedarf, und nicht nur eine plausible Geschichte.
Raumfolgen gesondert prüfen
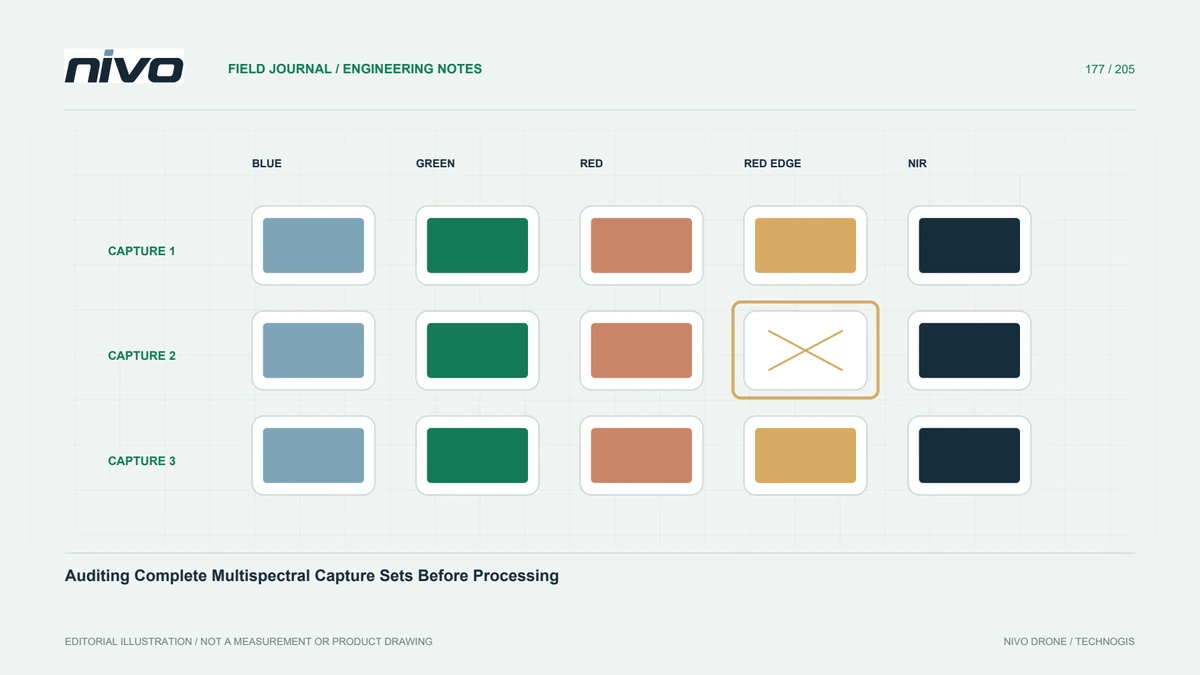
Die gleiche Anzahl fehlender Bilder kann je nach Ort und verbleibender Abdeckung sehr unterschiedliche Auswirkungen haben. Zeichnen Sie akzeptierte Bildpositionen ein und überprüfen Sie die Verbindung rund um die betroffene Region. Testen Sie dort den Anforderungen an Rekonstruktion oder Inspektion. Erklären Sie einen Block nicht allein aufgrund eines Prozentsatzes für unbrauchbar und akzeptieren Sie ihn nicht nur, weil die Verarbeitung abgeschlossen ist. Markieren Sie die tatsächliche Beweislücke und entscheiden Sie, ob eine Wiederholung erforderlich ist, solange der Zugang zum Gelände noch möglich ist.
Schließen Sie das Audit mit einer Aktion ab
Erfassen Sie akzeptierte Dateien, ungelöste Übereinstimmungen, Konsequenzen für die Berichterstattung und die ausgewählten technischen Folgemaßnahmen. Bewahren Sie alle überarbeiteten Konfigurations- und Wiederholungstestnachweise neben dem ursprünglichen Befund auf. Geben Sie repräsentative Datensätze während der NiVO-Supportberatung weiter, ohne zu behaupten, dass bei jeder Installation eine Protokollierungsmethode vorhanden ist. Ein abgeschlossenes Audit ermöglicht es einem anderen Prüfer, eine fehlende Frame-Entscheidung vom Befehl über das verfügbare Feedback bis hin zu den tatsächlich verwendbaren Bildern nachzuverfolgen, wodurch die Systemdiagnose von der praktischen Entscheidung über Projektergebnisse getrennt bleibt.