Controle van ontbrekende cameraframes op basis van trigger- en feedbackrecords
Bouw een frame-audit die cameraopdrachten, belichtingsfeedback, opgeslagen bestanden en ruimtelijke dekking scheidt, zodat ontbrekende beelden met bewijsmateriaal worden onderzocht.
Onderscheid vier verschillende gebeurtenissen
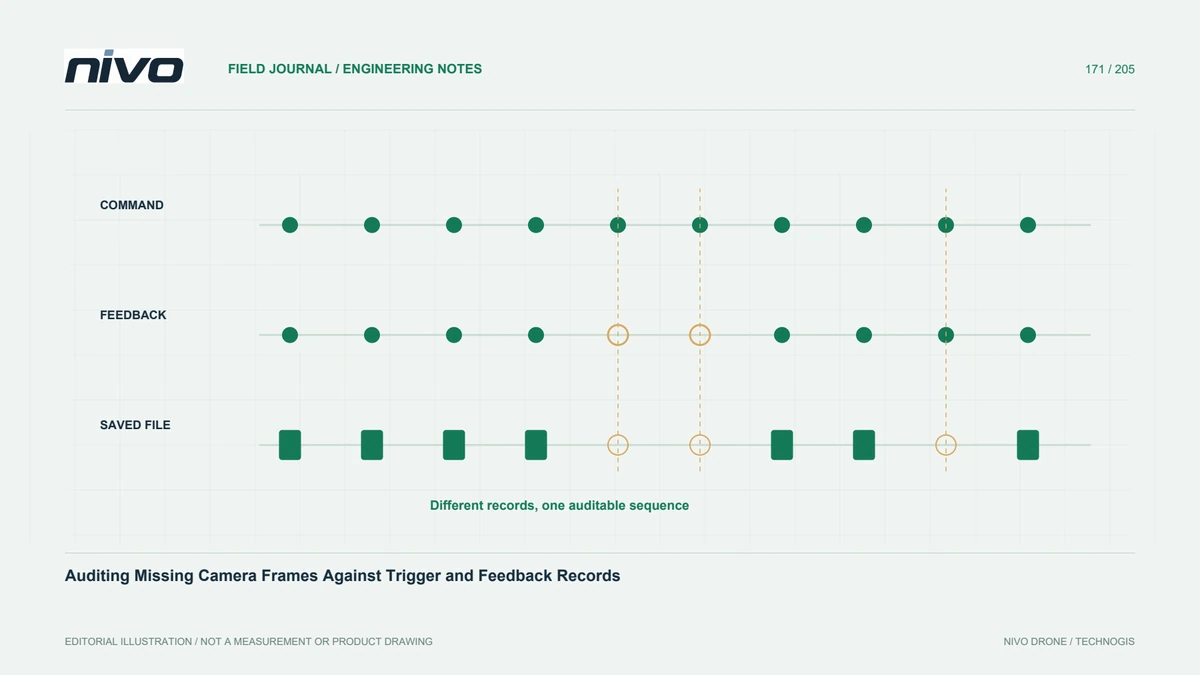
Een geplande opname, een triggercommando, een belichtingsindicatie en een bruikbaar opgeslagen beeld zijn verschillende gebeurtenissen. Een telling in de ene fase bewijst geen voltooiing in de volgende fase. ArduPilot-documentatie onderscheidt triggerrecords van camerafeedback wanneer een geschikte verbinding is geïmplementeerd. Bevestig wat het geïnstalleerde systeem daadwerkelijk registreert. Dit onderscheid creëert een audit met betekenisvol bewijsmateriaal in plaats van aan te nemen dat elk missiecommando een overeenkomstige foto op de kaart moet hebben opgeleverd.
Bewaar de originele documenten
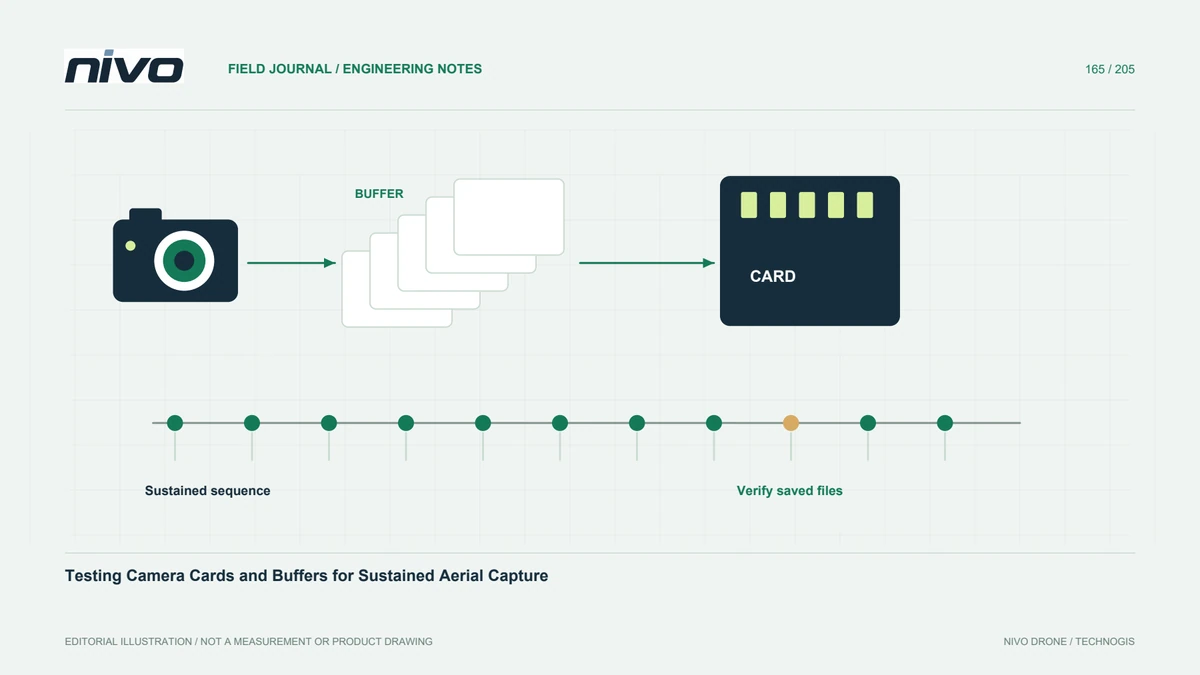
Kopieer de relevante vluchtlogboeken en camerabestanden zonder de originelen te hernoemen of te overschrijven. Registreer vliegtuig-, camera-, kaart-, missie- en klokinformatie. Behoud tijdzone- en timingaannames voor latere afstemming. Alleen al het ontbreken van een bestandsnaam kan een eerder gebruik van de camera weerspiegelen in plaats van een gemiste onderzoeksopname. De audit moet voldoende context behouden om de reeks te reconstrueren, inclusief pauzes, afzonderlijke vluchten en testbeelden die zijn gemaakt voordat het daadwerkelijke mappingblok begon.
Bouw een vergelijkingstabel
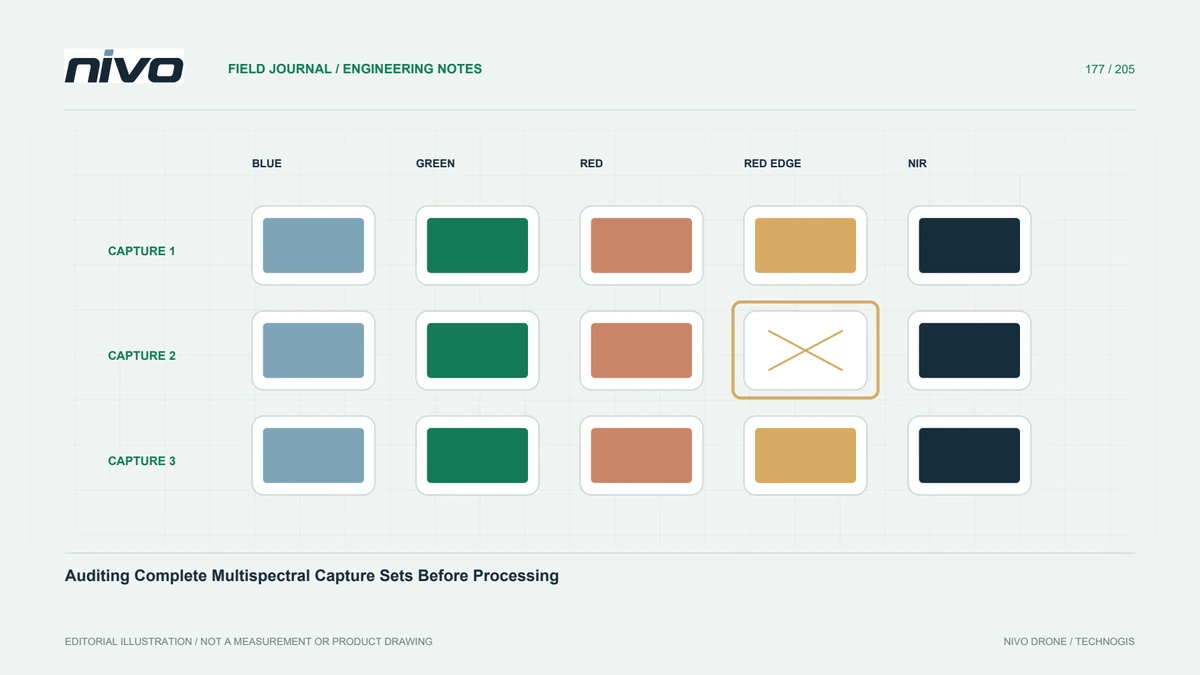
Maak één rij voor elke verwachte gebeurtenis met de beschikbare opdrachttijd, feedbacktijd, identiteit van het bronbestand en de beoordelingsstatus. Laat niet-beschikbaar bewijsmateriaal expliciet in plaats van het op basis van veronderstellingen in te vullen. Leg uit hoe klokken met elkaar in verband stonden en hoe met onzekere koppelingen werd omgegaan. Controleer kleine steekproeven handmatig voordat u een automatische match op de dataset toepast. Een netjes uitgelijnde tabel is alleen nuttig als de matchingregels het daadwerkelijke systeemgedrag en bekende timingbeperkingen respecteren.
Onderzoek het patroon van gaten
Zoek naar geïsoleerde ontbrekende bestanden, lange ontbrekende runs of problemen die beginnen na een bepaalde wijziging. Vergelijk het patroon met het schrijfgedrag van de camera, stroomwaarnemingen, configuratie en opmerkingen van de operator. Wijs geen oorzaak toe uitsluitend omdat twee gebeurtenissen dicht bij elkaar plaatsvonden. Bewaar alternatieve verklaringen totdat ze worden getest. Het doel is een verdedigbaar verslag van welk bewijsmateriaal er bestaat en welk deel van de opnameketen verder technisch onderzoek nodig heeft, en niet alleen maar een plausibel verhaal.
Controleer de ruimtelijke consequenties apart
Hetzelfde aantal ontbrekende afbeeldingen kan heel verschillende effecten hebben, afhankelijk van waar ze voorkomen en de resterende dekking. Breng geaccepteerde beeldposities in kaart en inspecteer de verbondenheid rond het getroffen gebied. Test daar de reconstructie- of keuringsvereiste. Verklaar een blok niet alleen op basis van een percentage onbruikbaar, of accepteer het alleen omdat de verwerking is voltooid. Markeer de feitelijke lacune in het bewijsmateriaal en beslis of herhaling nodig is terwijl toegang tot de locatie nog steeds beschikbaar is.
Sluit de audit af met een actie
Registreer geaccepteerde bestanden, onopgeloste koppelingen, gevolgen van de dekking en de geselecteerde technische follow-up. Bewaar eventuele herziene configuratie- en herhaaltestgegevens naast de oorspronkelijke bevindingen. Deel representatieve gegevens tijdens NiVO-ondersteuningsconsulten zonder te beweren dat er voor elke installatie één logmethode bestaat. Met een voltooide audit kan een andere recensent een ontbrekend frame-besluit traceren, van de opdracht via de beschikbare feedback tot daadwerkelijk bruikbare beelden, waardoor de systeemdiagnose gescheiden blijft van de praktische beslissing over de projectresultaten.