ट्रिगर और फीडबैक रिकॉर्ड्स के विरुद्ध गुम कैमरा फ़्रेमों का ऑडिट करना
एक फ़्रेम ऑडिट बनाएं जो कैमरा कमांड, एक्सपोज़र फीडबैक, सहेजी गई फ़ाइलें और स्थानिक कवरेज को अलग करता है ताकि गायब छवियों की सबूत के साथ जांच की जा सके।
चार अलग-अलग घटनाएँ बताइए
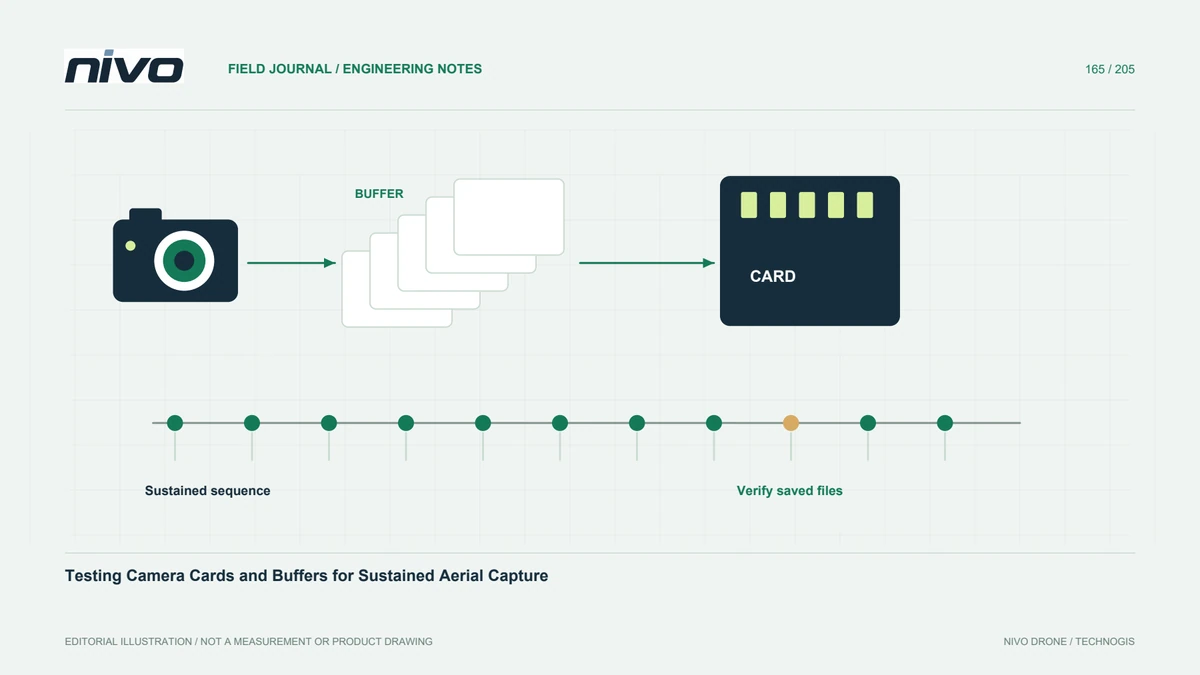
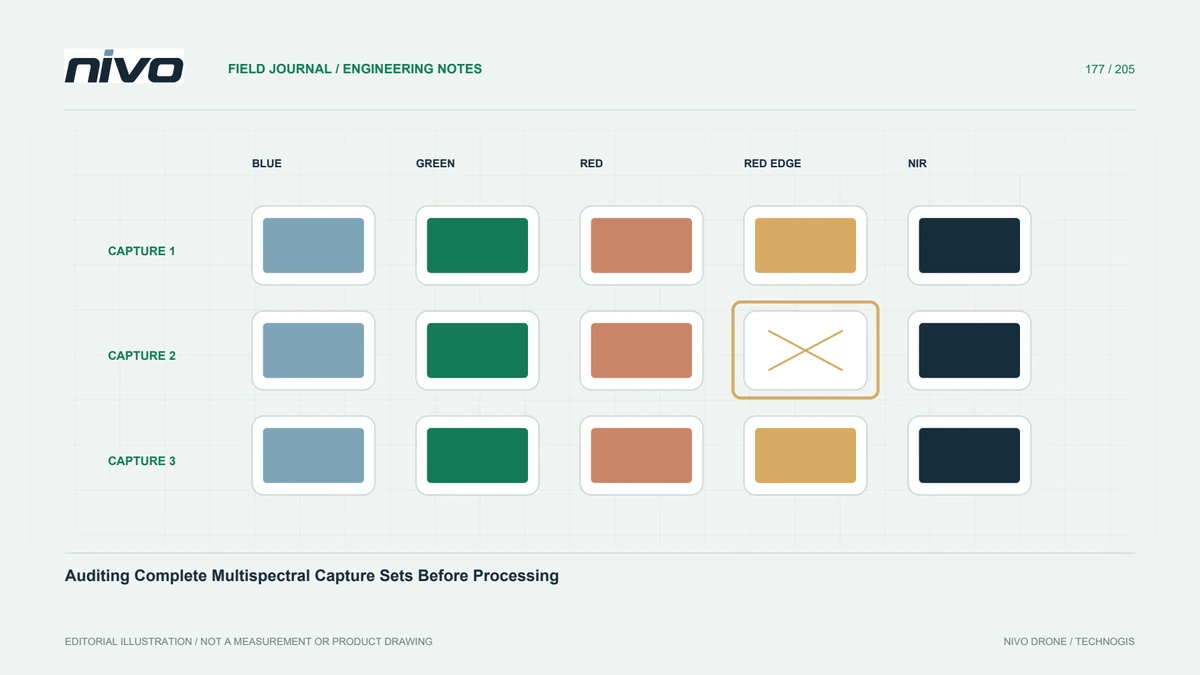
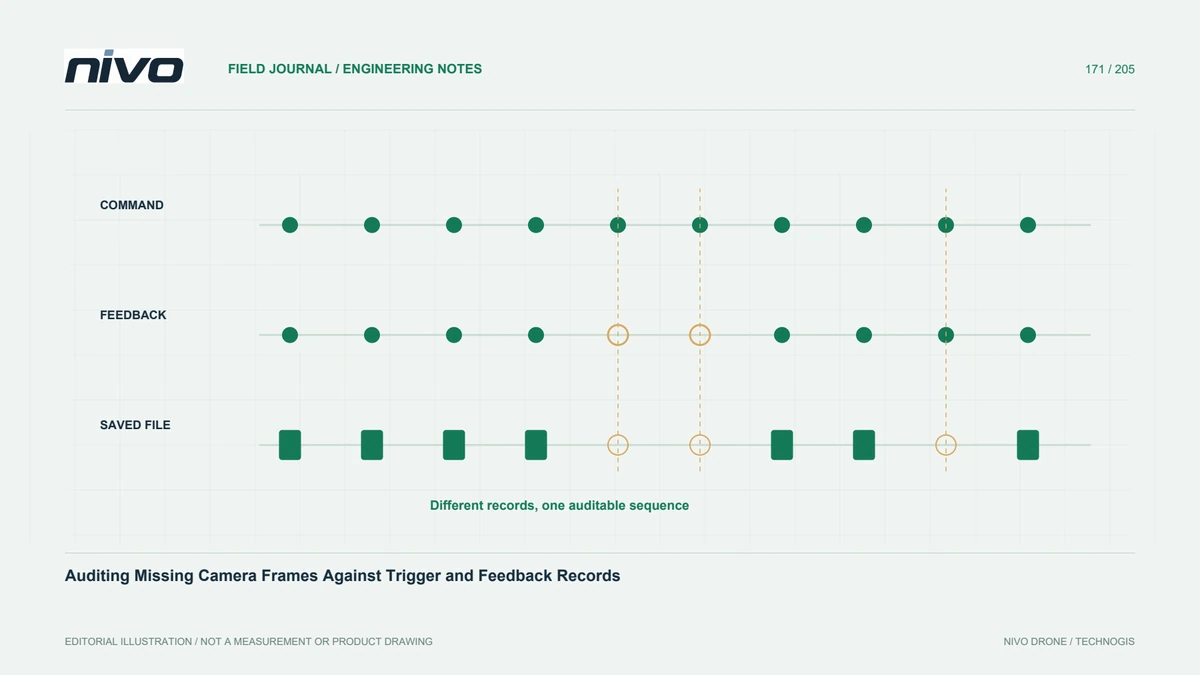
एक नियोजित कैप्चर, एक ट्रिगर कमांड, एक एक्सपोज़र इंडिकेशन और एक प्रयोग करने योग्य सहेजी गई छवि अलग-अलग घटनाएँ हैं। एक चरण में गिनती अगले चरण में पूर्णता साबित नहीं होती। उपयुक्त कनेक्शन लागू होने पर ArduPilot दस्तावेज़ीकरण ट्रिगर रिकॉर्ड को कैमरा फीडबैक से अलग करता है। पुष्टि करें कि स्थापित सिस्टम वास्तव में क्या रिकॉर्ड करता है। यह अंतर यह मानने के बजाय कि प्रत्येक मिशन कमांड ने कार्ड पर एक संबंधित तस्वीर तैयार की होगी, सार्थक साक्ष्य के साथ एक ऑडिट तैयार करता है।
मूल अभिलेखों को सुरक्षित रखें
प्रासंगिक उड़ान लॉग और कैमरा फ़ाइलों का नाम बदले बिना या मूल फ़ाइलों को ओवरराइट किए बिना कॉपी करें। विमान, कैमरा, कार्ड, मिशन और घड़ी की जानकारी रिकॉर्ड करें। बाद में समाधान के लिए समयक्षेत्र और समय संबंधी धारणाओं को सुरक्षित रखें। अकेले फ़ाइल नाम का अंतर छूटे हुए सर्वेक्षण-शॉट के बजाय कैमरे के पहले उपयोग को प्रतिबिंबित कर सकता है। ऑडिट को अनुक्रम के पुनर्निर्माण के लिए पर्याप्त संदर्भ बनाए रखना चाहिए, जिसमें वास्तविक मैपिंग ब्लॉक शुरू होने से पहले ली गई रुकावटें, अलग-अलग उड़ानें और परीक्षण छवियां शामिल हैं।
एक तुलना तालिका बनाएं
उपलब्ध कमांड समय, फीडबैक समय, स्रोत-फ़ाइल पहचान और समीक्षा स्थिति के साथ प्रत्येक अपेक्षित घटना के लिए एक पंक्ति बनाएं। अनुपलब्ध साक्ष्यों को अनुमान के आधार पर भरने के बजाय स्पष्ट छोड़ दें। बताएं कि घड़ियां कैसे संबंधित थीं और अनिश्चित मैचों को कैसे संभाला जाता था। डेटासेट में स्वचालित मिलान लागू करने से पहले छोटे नमूनों की मैन्युअल रूप से समीक्षा करें। एक सुव्यवस्थित रूप से संरेखित तालिका केवल तभी उपयोगी होती है जब इसके मिलान नियम वास्तविक सिस्टम व्यवहार और ज्ञात समय सीमाओं का सम्मान करते हैं।
अंतराल के पैटर्न की जांच करें
अलग-अलग गुम फ़ाइलों, लगातार गायब छवियों की लंबी श्रृंखला, या किसी विशेष परिवर्तन के बाद शुरू होने वाली समस्याओं की तलाश करें। कैमरा लेखन व्यवहार, पावर अवलोकन, कॉन्फ़िगरेशन और ऑपरेटर नोट्स के साथ पैटर्न की तुलना करें। केवल इसलिए कारण न बताएं कि दो घटनाएं एक-दूसरे के निकट घटित हुईं। परीक्षण होने तक वैकल्पिक स्पष्टीकरण सुरक्षित रखें। उद्देश्य साक्ष्य-समर्थित विवरण है कि क्या सबूत मौजूद हैं और रिकॉर्डिंग श्रृंखला के किस हिस्से को आगे की तकनीकी जांच की आवश्यकता है, न कि केवल एक प्रशंसनीय कहानी।
स्थानिक परिणामों की अलग से जाँच करें
गायब छवियों की समान संख्या उनके घटित होने के स्थान और शेष कवरेज के आधार पर बहुत भिन्न प्रभाव डाल सकती है। स्वीकृत छवि स्थितियों को प्लॉट करें और प्रभावित क्षेत्र के आसपास कनेक्टिविटी का निरीक्षण करें। वहां पुनर्निर्माण या निरीक्षण आवश्यकता का परीक्षण करें। किसी ब्लॉक को केवल अनुपस्थित छवियों के प्रतिशत के आधार पर अनुपयोगी न मानें और न ही केवल प्रसंस्करण पूरा हो जाने पर उसे स्वीकार करें। वास्तविक साक्ष्य अंतर को चिह्नित करें और तय करें कि साइट तक पहुंच अभी भी उपलब्ध होने पर पुनरावृत्ति की आवश्यकता है या नहीं।
एक कार्रवाई के साथ ऑडिट बंद करें
स्वीकृत फ़ाइलें, अनसुलझे मिलान, कवरेज परिणाम और चयनित तकनीकी अनुवर्ती रिकॉर्ड करें। मूल खोज के साथ-साथ किसी भी संशोधित कॉन्फ़िगरेशन और दोहराव-परीक्षण साक्ष्य को बनाए रखें। NiVO समर्थन परामर्श के दौरान प्रतिनिधि रिकॉर्ड साझा करें, बिना यह दावा किए कि प्रत्येक इंस्टॉलेशन पर एक लॉगिंग विधि मौजूद है। एक पूर्ण ऑडिट किसी अन्य समीक्षक को उपलब्ध फीडबैक के माध्यम से वास्तविक उपयोग योग्य इमेजरी के माध्यम से कमांड से लापता-फ्रेम निर्णय का पता लगाने देता है, सिस्टम निदान को प्रोजेक्ट डिलिवरेबल्स के बारे में व्यावहारिक निर्णय से अलग रखता है।