RGB 드론 영상으로 과수원 수관 개수 검증
한 나무의 집계 기준을 정하고 맞닿은 수관과 누락된 어린나무를 점검하며 독립 현장 관찰로 과수원 조사 결과를 검증합니다.
집계 단위를 먼저 정의하기
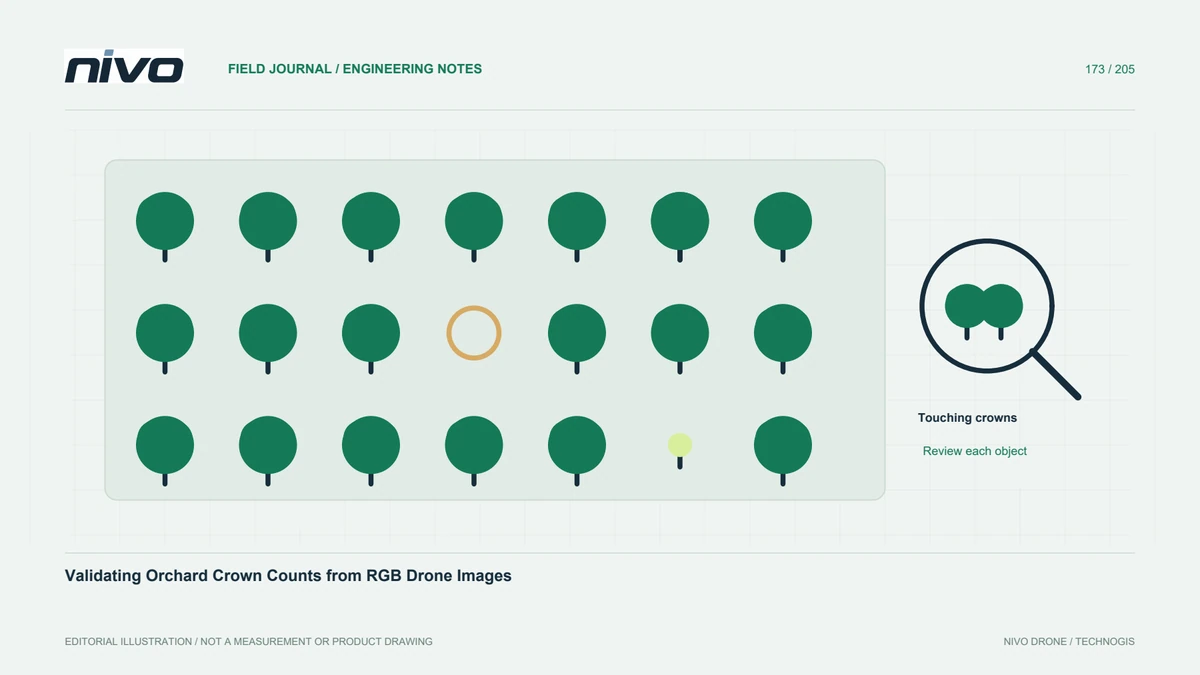
보이는 수관 하나가 반드시 살아 있는 줄기 하나나 생산 가능한 나무 한 그루는 아닙니다. 과수원 대장이 식재 위치, 개별 나무 또는 영상의 수관 객체 중 무엇을 세는지 정합니다. 보식, 빈 위치와 여러 줄기 식물을 어떻게 표현하는지 설명합니다. 이 정의는 표기와 검증을 모두 결정합니다. USGS 수관 연구는 개별 수관, 일부와 군락을 구분할 수 있음을 보여주지만 실제 과수원에는 자체 관리 문제에 맞는 규칙이 필요합니다.
인접 수관을 구분할 수 있는지 확인하기
계수 방법을 고르기 전에 대표 재배열을 검토합니다. 맞닿은 성숙 수관, 그림자, 작은 보식묘와 배경 식생은 서로 다른 오류를 만듭니다. 접합이 경계 외관을 바꿀 수 있으므로 모자이크와 원본을 함께 봅니다. 모든 객체에 확정 개수를 부여하지 말고 불확실한 사례를 표시합니다. 수관이 크게 겹칠 때 깔끔한 점 레이어가 조사에 필요한 모든 나무를 실제 구분했다는 증거는 아닙니다.
대표적인 검증 표본을 구성하기
가장 선명한 줄만 고르지 말고 수관 크기, 열 상태, 과수원 가장자리와 어려운 구역을 포함합니다. 자동 방법을 조정한 예시 위치와 검증 위치는 분리합니다. 현장 관찰자가 실제 집계 단위를 정하는 방법을 기록합니다. 표본은 합쳐진 수관과 이중 계수 같은 오류를 시험해야 합니다. 누락과 과다 검출이 수치상 상쇄되어 총수는 비슷해도 개별 나무 위치가 틀릴 수 있으므로 객체별 검증이 필요합니다.
검출 객체를 현장 식별 정보와 연결하기
지도 객체를 식별 가능한 식재 위치나 현장 기록과 비교합니다. 누락, 추가 검출과 여러 나무의 병합을 기록하고 매칭에 영향을 주는 위치 불확실성을 설명합니다. 총수가 거의 같다고 정확한 공간 대장이 입증되지는 않습니다. 소유자는 대략적인 수보다 정확한 보식 위치를 필요로 할 수 있습니다. 매칭 사례를 보존하여 검토자가 어떤 근거로 승인 판단을 했는지 이해할 수 있게 합니다.
조건별 불확실성을 보고하기
어린나무가 드문 열과 닫힌 성숙 수관처럼 의미 있는 조건별 결과를 요약합니다. 특정 유형의 근거가 부족하면 수동 검토나 다른 관찰 방법을 표시합니다. 한 구역의 성공을 모든 품종과 계절에 확대하지 않습니다. 처리 설정, 영상 날짜와 현장 검증 날짜를 보존합니다. 촬영과 확인 사이의 변화도 불일치를 설명할 수 있으므로 모든 차이를 알고리즘 탓으로 돌리기 전에 조사해야 합니다.
실제 작업에 유용한 대장을 납품하기
안정적인 나무 또는 식재 위치 번호, 검토 상태와 원본 링크를 제공하고 관찰과 추론 항목을 구분합니다. 직원이 지정된 누락 또는 불확실 위치를 현장에서 다시 찾는지 시험합니다. NiVO RGB 상담에 이 사례를 사용합니다. 검수는 조사 결과가 한계와 함께 실제 현장 과제를 지원함을 보여야 합니다. 보편적인 자동 나무 계수나 더 많은 화소가 모든 겹친 수관을 해결한다는 약속은 하지 않습니다.