Menggabungkan Data RGB, LiDAR dan Multispektrum dengan Kebolehjejakan Mutu
Rancang analisis gabungan RGB, LiDAR dan multispektrum melalui persoalan jelas, semakan koordinat serta masa, resolusi munasabah, penilaian mutu dan sumber yang boleh dijejaki.
Mulakan dengan persoalan yang memerlukan beberapa sumber
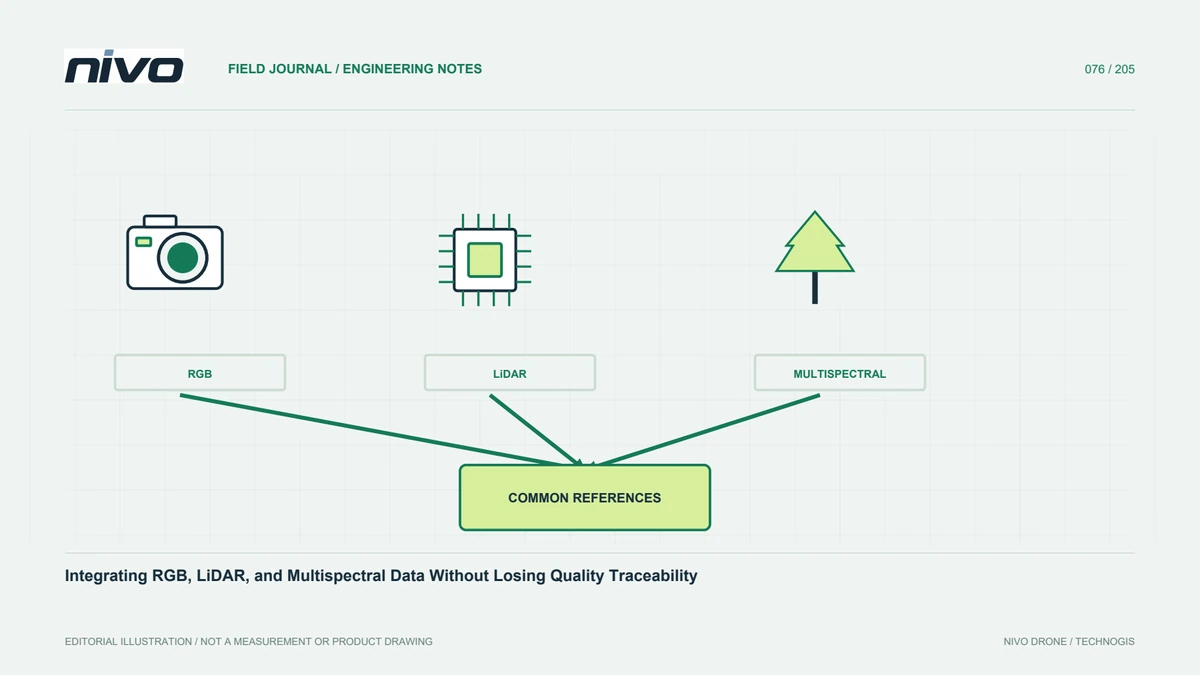
Penggabungan sensor menambah nilai apabila setiap sensor menyumbang maklumat yang relevan dengan persoalan. RGB menyokong tafsiran visual, LiDAR menyediakan geometri melalui cerapan pantulan laser, manakala imej multispektrum menambah respons spektrum terpilih. Tidak semua tugasan memerlukan ketiga-tiganya. Kenal pasti maklumat yang belum tersedia dan jelaskan cara sumber lain membantu keputusan. Kerja tumbuhan mungkin memerlukan bentuk kanopi serta corak spektrum bersama-sama, tetapi perincian dan masa masih perlu ditetapkan. Tanpa tujuan, integrasi boleh menjadi himpunan lapisan mahal yang manfaatnya sukar diterangkan kepada penerima yang memerlukan jawapan operasi.
Takrifkan peranan serta batas setiap set data
Nyatakan perkara yang diperhatikan oleh setiap sumber dan perkara yang tidak dibuktikannya. RGB tidak secara automatik menyediakan maklumat di luar saluran yang dirakam. Awan titik LiDAR bukan model rupa bumi secara automatik; pengelasan serta pemprosesan tetap berkaitan. Peta multispektrum tidak mendiagnosis keadaan tanaman tanpa konteks. Kekalkan perbezaan ini apabila menetapkan hasil. Simpan identiti sensor, konfigurasi dan kaedah pemprosesan. Peranan jelas memandu pemeriksaan sesuai dan menerangkan sebab lapisan mungkin berbeza, tanpa terus menganggap satu salah atau mengubahnya secara visual sehingga rupanya kebetulan sepadan.
Tinjau rujukan koordinat dan ketinggian
Lapisan yang bertindih pada skrin tidak semestinya berkongsi rujukan setara. Semak sistem koordinat, datum, unit, rujukan ketinggian serta transformasi. Rekod sumber kawalan dan hubungan kedudukan sensor. Nama unjuran fail sahaja tidak menerangkan cara data dihasilkan. Kaedah georujukan berlainan perlu dibandingkan terhadap ciri sesuai atau titik semakan. Laporkan ketidakpastian. Perbezaan rujukan boleh kelihatan seperti perubahan objek, maka selesaikannya sebelum pemotongan, pengelasan atau penggabungan nilai yang dianggap merujuk lokasi tanah sama dalam analisis akhir. Semakan ini memastikan hubungan ruang berasaskan bukti, bukan persamaan rupa semata-mata.
Pertimbangkan masa cerapan dan keadaan berubah
Tarikh pemerolehan berlainan boleh mewakili perubahan sebenar tumbuhan, kelembapan, pembinaan atau susunan bahan. Rekod masa serta keadaan berkaitan bagi setiap sumber. Sempadan sepadan tidak menjadikan cerapan serentak. Jika persoalan memerlukan masa yang hampir sama, reka pemerolehan untuknya atau nyatakan had tafsiran. Bandingkan nilai dan kos pengumpulan serentak serta berasingan dalam keupayaan integrasi yang disahkan. Jangan menganggap senarai muatan bermakna setiap gabungan boleh diterbangkan bersama pada semua pesawat. Hubungan masa tergolong dalam reka bentuk maklumat bersama penjajaran ruang serta pemilihan sensor.
Selaraskan resolusi tanpa mereka kepastian
Imej dan awan titik boleh mempunyai perincian serta taburan berlainan. Pensampelan semula atau pengagregatan ke satu grid tidak mencipta maklumat dalam sumber lebih kasar. Pilih unit analisis berdasarkan persoalan dan mutu semua input. Jelaskan lapisan yang mengehadkan analisis dan nilai sasaran kecil yang terjejas oleh skala atau kaedah ringkasan. Jangan memilih piksel terkecil hanya kerana kelihatan lebih tajam. Uji kawasan yang mewakili keadaan dan simpan parameter. Pilihan resolusi yang boleh diterangkan memberitahu penerima perincian yang diperhatikan serta perincian yang datang daripada perwakilan, interpolasi atau pengagregatan.
Periksa setiap sumber sebelum integrasi
Tinjau ketajaman, liputan dan geometri RGB; kelengkapan, konsistensi jalur, pengelasan serta penentududukan LiDAR mengikut kaitannya; dan penjajaran jalur serta pembetulan nilai multispektrum. Penggabungan sumber yang belum diperiksa boleh menyembunyikan satu masalah di bawah masalah lain dan menyukarkan diagnosis. Hubungkan laporan mutu khusus sumber dengan versi diterima. Lapisan yang sesuai hanya sebagai konteks visual tidak patut diam-diam menjadi rujukan ukuran. Integrasi kukuh mengekalkan status mutu setiap input supaya kesimpulan gabungan bersandar pada bukti dikenal pasti, bukannya rupa meyakinkan paparan berbilang lapisan.
Jelaskan hubungan analisis
Selepas ruang, masa dan mutu disemak, pilih hubungan sesuai dengan persoalan, contohnya statistik petak atau pemeriksaan berasaskan objek. Corak berdekatan tidak membuktikan sebab akibat. Teliti rupa bumi, litupan, keadaan rakaman serta pengaruh lain yang diketahui. Gunakan sampel lapangan untuk menguji tafsiran. Simpan kaedah dan andaian supaya analisis dapat diulangi. Hasil berguna menerangkan maklumat baharu yang diperoleh daripada penggabungan sumber dan asas yang menyokong tafsiran tersebut. Ia tidak sekadar memaparkan beberapa set data bersama tanpa hubungan yang dapat dipertahankan dengan keputusan yang dikehendaki.
Kekalkan asal usul dalam hasil serahan
Tunjukkan sumber, tarikh, kaedah, perincian dan had penggunaan setiap lapisan. Rekod versi serta parameter di sebalik statistik atau kelas gabungan. Benarkan penemuan dijejaki kepada imej atau titik sokongan. Penyampaian boleh memudahkan komunikasi tanpa menyembunyikan perbezaan mutu. Tandakan kawasan yang kekurangan sumber sehingga mengehadkan analisis gabungan. Bezakan cerapan langsung, produk terbitan dan tafsiran. Asal usul jelas menyokong keyakinan serta penambahbaikan apabila data baharu atau kaedah lebih baik tersedia, bukannya memaksa pasukan seterusnya membina semula proses yang menghasilkan keputusan kelihatan berwibawa.
Rundingkan muatan berdasarkan hasil yang diperlukan
Bawa persoalan analisis, sasaran, keluasan, masa, keperluan rujukan dan hasil serahan untuk perundingan NiVO. Tinjau jisim terpasang, kuasa, pencetus, pemasaan dan keupayaan pesawat bagi susunan RGB, LiDAR atau multispektrum yang dicadangkan. Jangan menganggap integrasi serentak tersedia hanya kerana semua sensor ada dalam katalog. Bina ujian penerimaan sehingga penggabungan serta hasil akhir. Keputusan sensor patut mengikut keperluan projek dan bukti. Integrasi bernilai apabila sumber berlainan menghasilkan jawapan lebih kukuh tanpa menyembunyikan batas masing-masing, membolehkan hasil difahami, diuji serta digunakan untuk keputusan sebenar.
Contoh hipotesis: perubahan tumbuhan yang kelihatan akibat sumber tidak sejajar
Bayangkan analisis hipotesis menggabungkan ortomosaik RGB, permukaan terbitan LiDAR dan peta multispektrum. Jalur sempit di sepanjang sempadan tumbuhan kelihatan berbeza dalam hasil gabungan, lalu timbul cadangan bahawa keadaan tanaman berubah mengikut ketinggian. Sebelum mentafsir hubungan itu, penganalisis menyemak rujukan koordinat, takrif ketinggian, tarikh pemerolehan dan padanan ruang sebenar. Lapisan bertindih secara anggaran pada skrin, tetapi perbandingan belum membuktikan bahawa setiap nilai mewakili objek sama. Pasukan mengekalkan corak tersebut sebagai persoalan, bukannya segera membina penjelasan sebab akibat daripada warna dan ketinggian yang berdekatan secara visual.
Semakan bebas serta ciri stabil digunakan untuk menyiasat hubungan antara sumber. Setiap set data turut mengekalkan rekod mutunya sendiri: perincian serta liputan imej, semakan awan titik berkaitan dan bukti penjajaran serta pembetulan multispektrum. Jika resolusi berbeza, unit analisis dipilih mengikut persoalan serta maklumat yang mengehadkannya, bukan sekadar mensampel semula semuanya ke piksel terkecil. Grid paparan tidak menambah perincian kepada sumber lebih kasar. Masa pemerolehan berlainan didokumentasikan kerana perubahan lapangan sebenar kekal sebagai penjelasan lain yang mungkin. Pasukan memelihara lapisan asal dan merekod transformasi atau pengagregatan berasas dalam sejarah pemprosesan yang boleh diulangi.
Dua keputusan dibandingkan: menggunakan pandangan gabungan sebagai visualisasi konteks atau menerimanya untuk hubungan kuantitatif yang ditakrifkan. Pilihan kedua memerlukan bukti tambahan dan tidak patut mewarisi kewibawaannya daripada pilihan pertama. Penyerahan merangkumi versi sumber, takrif rujukan, masa, skala analisis dipilih, hasil semakan dan ketidakpastian yang mempengaruhi tafsiran. Penganalisis lain mesti dapat menjejaki hasil kepada cerapan penyumbangnya. Kes hipotesis ini menunjukkan bahawa integrasi sensor berguna mengekalkan makna serta batas setiap input, bukannya menjadikan tindihan yang kelihatan meyakinkan sebagai bukti tanpa sokongan.