RGB, LiDAR en multispectraal combineren met herleidbare kwaliteit
Plan gecombineerde analyse met heldere vragen, ruimte- en tijdcontrole, passende resolutie, bronkwaliteit en herleidbaarheid.
Begin met vraag voor meerdere bronnen
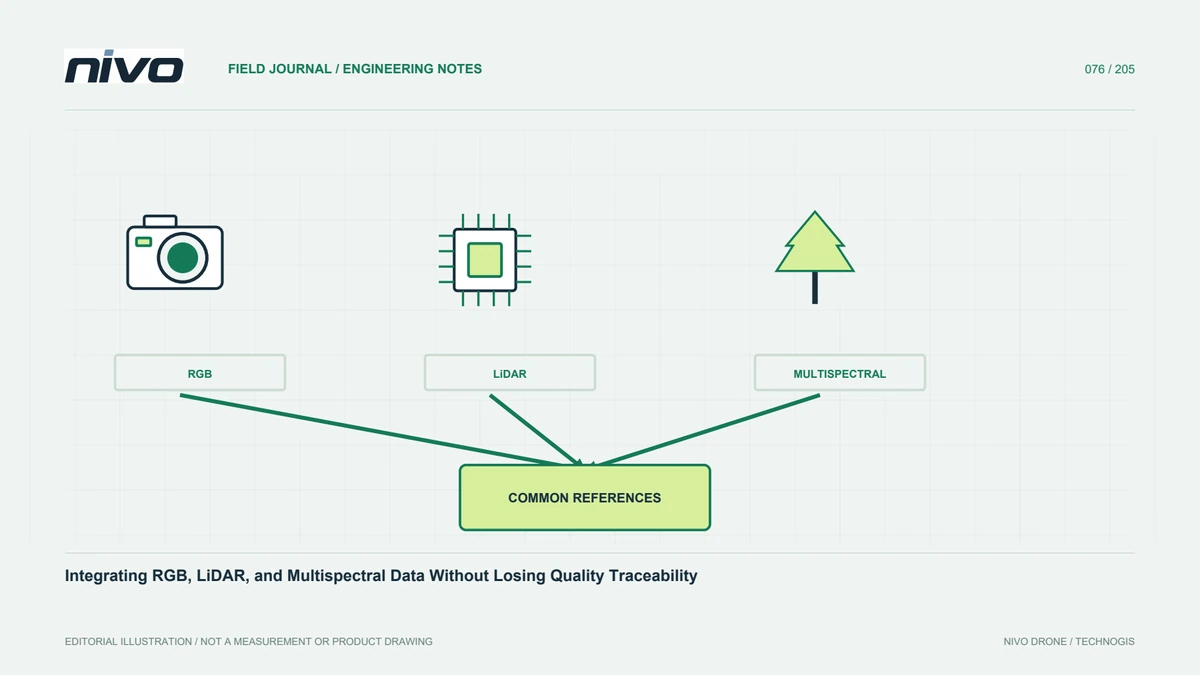
Sensoren combineren voegt waarde toe wanneer iedere bron relevante informatie levert. RGB ondersteunt interpretatie, LiDAR geometrie door laserwaarnemingen en multispectraal geselecteerde respons. Niet iedere opdracht vraagt alle drie. Benoem ontbrekende informatie en hoe een extra bron de beslissing helpt. Vegetatie kan kroonvorm en spectra samen vragen, maar detail en tijd moeten worden gedefinieerd. Zonder doel wordt integratie een dure verzameling lagen waarvan het nut lastig aan een operationele gebruiker is uit te leggen.
Definieer rollen en grenzen
Leg vast wat iedere bron waarneemt en niet aantoont. RGB bevat niet automatisch informatie buiten opgenomen kanalen. Een LiDAR-wolk is niet vanzelf een terreinmodel: classificatie en verwerking tellen. Multispectraal diagnosticeert zonder context geen gewastoestand. Houd dit bij producten zichtbaar met identiteit, configuratie en methode. Duidelijke rollen sturen controle en verklaren laagverschil zonder één als fout te behandelen of ze visueel te veranderen tot ze toevallig overeenkomen.
Controleer coördinaten en hoogte
Overlappende lagen op een scherm delen niet noodzakelijk gelijkwaardige referenties. Controleer stelsel, datum, eenheden, hoogten en transformaties met grondslagbron en sensorpositie. Projectienaam verklaart productie niet. Verschillende georeferentiemethoden vragen vergelijking met geschikte kenmerken of punten. Rapporteer onzekerheid. Referentieverschil lijkt objectverandering: los dit vóór knippen, classificeren en combineren op wanneer waarden verondersteld worden dezelfde grondlocatie te vertegenwoordigen.
Beoordeel tijd en verandering
Andere opnamedata kunnen werkelijk ander groen, vocht, bouw of materiaal tonen. Noteer tijd en condities per bron. Gelijke grenzen maken observaties niet gelijktijdig. Vraagt het doel nabijheid, plan die of noem de grens. Vergelijk kosten en nut van tegelijk of apart binnen bevestigde integratie. Een payloadlijst betekent niet dat iedere combinatie samen vliegt. Tijd hoort bij informatieontwerp naast uitlijning en sensor.
Harmoniseer zonder fictie
Beeld en wolk verschillen in detail en verdeling. Resampling of aggregatie naar één raster creëert geen informatie in de grovere bron. Kies analyseeenheden rond vraag en kwaliteit van alle inputs. Benoem de beperkende laag en kleine doelen die door schaal worden beïnvloed. Kies niet alleen het scherpst lijkende pixel. De proef en parameters verklaren welke details echt zijn waargenomen en welke uit interpolatie of voorstelling komen.
Toets bronnen afzonderlijk
RGB krijgt scherpte en geometrie, LiDAR strook en klasse, multispectraal band en waarden. Ongecheckt combineert problemen. Bewaar kwaliteit per versie en maak contextlaag niet stil meetbasis. De conclusie blijft op identificeerbaar bewijs rusten.
Verklaar analyserelatie
Na ruimte en tijd volgt passende statistiek of objectanalyse. Nabijheid bewijst geen oorzaak. Bekijk terrein, bedekking en bekende omstandigheden en toets veld. Methode en aannames blijven voor herhaling en toegevoegde kennis wordt verklaard.
Bewaar afkomst
Bron, datum, detail, proces en grens staan per laag. Gecombineerde klasse krijgt versie en parameter. Bevinding gaat naar beelden of punten. Markeer ontbrekend en scheid direct, afgeleid en interpretatie. Dit ondersteunt latere verbetering zonder reconstructie.
Adviseer vanuit product
Breng vragen, doelen, gebied, tijd, referentie-eisen en producten naar NiVO-advies. Beoordeel massa, stroom, activering, timing en toestel voor het voorgestelde RGB-, LiDAR- of multispectrale systeem. Catalogusbeschikbaarheid bewijst geen gelijktijdige integratie. Acceptatie loopt door combinatie en eindproduct. Sensorbesluit volgt project en bewijs. Integratie schept waarde wanneer bronnen samen sterker antwoorden zonder hun grenzen te verbergen, zodat het resultaat begrijpelijk, testbaar en bruikbaar voor de echte beslissing blijft.
Hypothetisch praktijkvoorbeeld: verschoven bronnen lijken vegetatieverandering
Stel dat RGB, LiDAR-oppervlak en multispectraal samen een afwijkende randstrook tonen. Iemand koppelt dit aan hoogteafhankelijke gewastoestand. Analist controleert eerst kader, hoogtedefinitie, data en echte overeenkomst. Ongeveer op scherm is geen bewijs dat iedere waarde hetzelfde object betreft. Patroon blijft vraag, geen oorzaak uit naburige kleuren.
Onafhankelijke referentie en vaste kenmerken toetsen relatie. Iedere bron behoudt kwaliteit voor detail, wolk en spectra. Analysemaat volgt vraag en beperkend detail, niet alles klein resamplen. Andere tijd is mogelijk echte verandering. Originelen en verantwoorde omzetting of aggregatie blijven reproduceerbaar.
Besluit onderscheidt contextvisualisatie en kwantitatieve relatie. Tweede vraagt extra bewijs en erft geen gezag van eerste. De overdracht geeft versies, kaders, tijd, schaal, controles en onzekerheid. Andere analist kan conclusie terugvoeren. Betekenis en grenzen blijven dus behouden in plaats van mooie overlay als bewijs.