รวม RGB LiDAR และมัลติสเปกตรัมโดยรักษาการตามรอยคุณภาพ
วางวิเคราะห์หลายเซนเซอร์ด้วยคำถามชัด พิกัด เวลา ความละเอียดเหมาะ ตรวจคุณภาพ และสายที่มาของแต่ละผล
เริ่มจากคำถามที่ต้องหลายแหล่ง
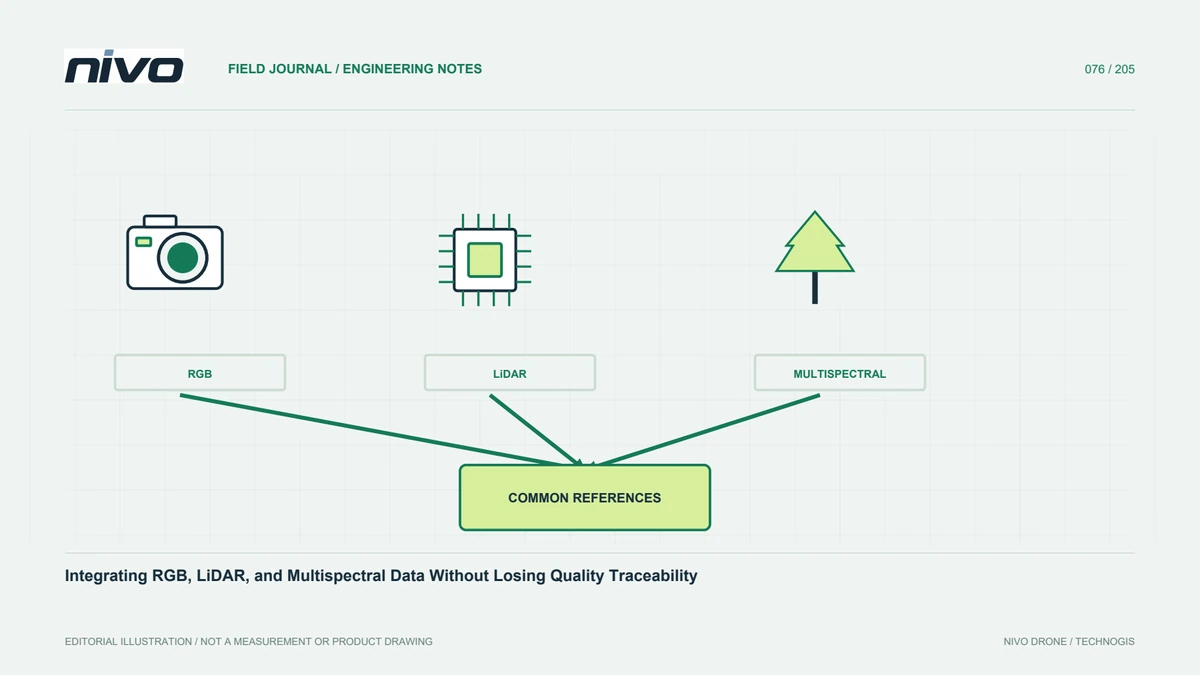
รวมเซนเซอร์มีค่าเมื่อแต่ละให้ข้อมูลเกี่ยวคำถาม RGB ช่วยภาพ LiDAR ให้เรขาคณิตจากเลเซอร์ และมัลติสเปกตรัมเพิ่มการตอบช่วงเลือก ไม่ใช่ทุกงานต้องสาม ระบุข้อมูลขาดและเหตุอีกแหล่งช่วยตัดสิน งานพืชอาจต้องรูปเรือนยอดกับสเปกตรัมร่วม แต่ยังต้องนิยามรายละเอียดกับเวลา หากไม่มีเป้า การรวมอาจกลายเป็นชั้นสะสมแพงที่อธิบายประโยชน์ต่อผู้รับซึ่งต้องคำตอบปฏิบัติยาก
กำหนดหน้าที่กับขอบแต่ละชุด
ระบุแต่ละแหล่งเห็นอะไรและไม่ยืนยันอะไร RGB ไม่ให้ข้อมูลนอกช่องที่เก็บอัตโนมัติ กลุ่มจุด LiDAR ไม่ใช่ภูมิประเทศทันที ยังต้องจำแนกและประมวล มัลติสเปกตรัมไม่วินิจฉัยพืชโดยไม่มีบริบท รักษาความต่างเมื่อกำหนดผล เก็บรหัสเซนเซอร์ ชุด และวิธี บทบาทนิยามนำตรวจเหมาะและอธิบายเหตุชั้นอาจต่างโดยไม่ถืออันหนึ่งผิดหรือปรับภาพจนบังเอิญเหมือน
ทบทวนพิกัดและอ้างอิงความสูง
ชั้นซ้อนจอไม่ได้แปลอ้างอิงเท่า ตรวจระบบพิกัด พื้นหลักฐาน หน่วย ความสูง และแปลง บันทึกแหล่งควบคุมกับสัมพันธ์ตำแหน่งเซนเซอร์ ชื่อ projection ลำพังไม่อธิบายผลิตอย่างไร วิธีอ้างอิงต่างต้องเทียบลักษณะเหมาะหรือจุดตรวจ รายงานความไม่แน่ ความต่างอ้างอิงดูเหมือนวัตถุเปลี่ยนได้ จึงแก้ก่อนตัด จำแนก หรือรวมค่าที่สมมติอ้างพื้นเดียวในการวิเคราะห์สุดท้าย
คิดเวลาสังเกตและสภาพเปลี่ยน
วันต่างอาจแทนพืช ความชื้น ก่อสร้าง หรือวัสดุเปลี่ยนจริง บันทึกเวลาและสภาพทุกแหล่ง ขอบตรงไม่ทำพร้อมกัน หากคำถามต้องเวลาใกล้ให้ออกแบบหรือระบุขอบตีความ เทียบคุณค่ากับต้นทุนเก็บพร้อมหรือแยกในความสามารถรวมยืนยัน อย่าถือรายการเพย์โหลดหมายทุกชุดบินร่วมได้ทุกลำ ความสัมพันธ์เวลาเป็นส่วนออกแบบสารสนเทศพร้อมจัดแนวพื้นที่และเลือกเซนเซอร์
ปรับความละเอียดร่วมโดยไม่สร้างความแน่เทียม
ภาพกับจุดอาจรายละเอียดและกระจายต่าง การสุ่มหรือรวมลงกริดเดียวไม่สร้างข้อมูลในแหล่งหยาบ เลือกหน่วยวิเคราะห์ตามคำถามและคุณภาพทุกข้อมูลนำเข้า อธิบายชั้นจำกัดกับประเมินเป้าเล็กที่สเกลหรือวิธีสรุปกระทบ อย่าเลือกพิกเซลเล็กสุดเพียงดูคม ทดสอบตัวแทนและเก็บค่า เหตุเลือกชัดบอกผู้รับรายละเอียดใดเห็นจริงและใดมาจากการแทน แทรก หรือรวม
ตรวจแต่ละแหล่งก่อนรวม
ตรวจ RGB คม ครอบคลุม เรขาคณิต; LiDAR ครบ แนวสอดคล้อง จำแนก และตำแหน่งตามเกี่ยว; มัลติสเปกตรัมจัดแบนด์และแก้ค่า รวมแหล่งไม่ตรวจซ่อนปัญหาทับกันและวินิจฉัยยาก เก็บรายงานคุณภาพรายแหล่งเชื่อมรุ่นยอมรับ ชั้นใช้แค่บริบทไม่ควรกลายเป็นอ้างอิงวัดเงียบ การรวมแข็งรักษาสถานะคุณภาพทุกข้อมูลเข้า ให้ข้อสรุปร่วมอิงหลักฐานระบุได้ ไม่ใช่ภาพหลายชั้นดูน่าเชื่อ
อธิบายความสัมพันธ์วิเคราะห์
เมื่อทบทวนพื้นที่ เวลา และคุณภาพแล้ว เลือกสัมพันธ์เหมาะ เช่น สถิติแปลงหรือตรวจตามวัตถุ รูปแบบใกล้กันไม่พิสูจน์เหตุ ตรวจภูมิประเทศ สิ่งปกคลุม สภาพถ่าย และอิทธิพลทราบอื่น ใช้ตัวอย่างสนามทดสอบ เก็บวิธีกับสมมติฐานให้ทำซ้ำ ผลมีประโยชน์อธิบายสารใหม่ที่ได้จากรวมและฐานตีความ ไม่เพียงแสดงหลายชุดร่วมโดยไม่เชื่อมการตัดสินอย่างมีเหตุ
เก็บสายที่มาในสิ่งส่งมอบ
แสดงแหล่ง วัน วิธี รายละเอียด และขอบใช้ทุกชั้น บันทึกรุ่นกับค่าที่ให้สถิติหรือชั้นรวม ให้ข้อพบตามถึงภาพหรือจุดรองรับ นำเสนอย่อเพื่อสื่อโดยไม่ซ่อนคุณภาพต่าง ทำเครื่องหมายที่แหล่งหนึ่งขาดจำกัดร่วม แยกสังเกตตรง ผลต่อยอด และตีความ ที่มาชัดช่วยมั่นใจและปรับภายหลังเมื่อมีข้อมูลหรือวิธีดีขึ้น ไม่บังคับทีมถัดสร้างใหม่ว่าผลดูมีอำนาจประกอบอย่างไร
ปรึกษาเพย์โหลดจากผลที่ต้องการ
นำคำถาม เป้า พื้นที่ เวลา ข้ออ้างอิง และสิ่งส่งไป NiVO ทบทวนน้ำหนักติดตั้ง ไฟ สั่งถ่าย เวลา และกำลังลำสำหรับ RGB, LiDAR หรือมัลติสเปกตรัมเสนอ อย่าสมมติรวมพร้อมจากมีในแคตตาล็อก สร้างทดสอบถึงรวมและผลสุดท้าย การเลือกตามงานกับหลักฐาน รวมมีค่าเมื่อแหล่งต่างตอบแข็งขึ้นโดยไม่ซ่อนขีดแต่ละ ให้ผลเข้าใจ ทดสอบ และใช้ตัดสินจริง
กรณีสมมติ: แหล่งเหลื่อมทำดูเหมือนพืชเปลี่ยน
สมมติวิเคราะห์รวมออร์โทโมเสก RGB ผิวจาก LiDAR และมัลติสเปกตรัม แถบแคบตามขอบพืชต่างในผลร่วม จึงมีคนเสนอว่าสภาพพืชเปลี่ยนตามระดับ ก่อนตีความ นักวิเคราะห์ตรวจพิกัด นิยามระดับ วัน และตำแหน่งตรงจริง ชั้นซ้อนจอคร่าวแต่ยังไม่พิสูจน์แต่ละค่าแทนวัตถุเดียว ทีมคงรูปแบบเป็นคำถาม ไม่สร้างเหตุจากสีข้างกับความสูงทันที
ใช้อ้างอิงอิสระและลักษณะคงที่สืบสัมพันธ์แหล่ง แต่ละชุดคงคุณภาพตน รายละเอียดและครอบคลุมภาพ ตรวจกลุ่มจุดที่เกี่ยว และหลักฐานจัดแนวกับแก้มัลติสเปกตรัม หากละเอียดต่าง เลือกหน่วยตามคำถามกับข้อมูลจำกัด ไม่แค่สุ่มทุกอย่างพิกเซลเล็กสุด กริดแสดงไม่เพิ่มรายละเอียดแหล่งหยาบ บันทึกวันต่างเพราะสนามเปลี่ยนจริงยังเป็นคำอธิบายได้ เก็บชั้นเดิมและการแปลงหรือรวมมีเหตุในประวัติทำซ้ำ
เทียบสองตัดสิน ใช้ภาพร่วมเป็นบริบท หรือยอมรับความสัมพันธ์เชิงปริมาณนิยาม หลังต้องหลักฐานเพิ่ม ไม่รับอำนาจจากแรก ส่งมอบมีรุ่นต้นทาง นิยามอ้างอิง เวลา สเกลวิเคราะห์ ผลตรวจ และความไม่แน่กระทบตีความ อีกนักวิเคราะห์ต้องตามผลถึงการสังเกตที่ร่วมได้ กรณีสมมติแสดงรวมเซนเซอร์มีค่าต้องรักษาความหมายกับขอบทุกข้อมูลนำเข้า ไม่เปลี่ยนภาพซ้อนน่าเชื่อเป็นข้อพิสูจน์ไร้ฐาน