整合RGB、LiDAR与多光谱数据,同时保持质量可追溯
通过明确问题、坐标与时间核对、合理分辨率、质量复核和来源追踪,规划RGB、LiDAR及多光谱联合分析。
从确实需要多源的问题开始
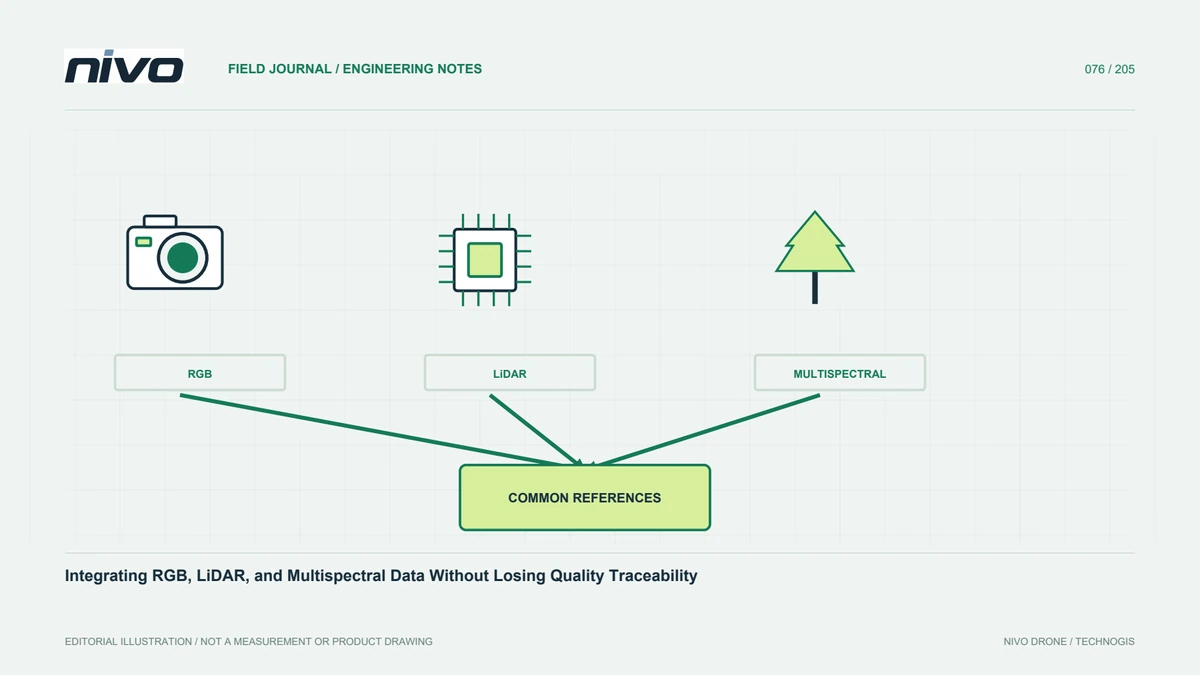
各传感器都提供与问题相关的信息时,组合才有价值。RGB支持视觉解释,LiDAR通过激光回波提供几何,多光谱增加特定光谱响应,但不是所有任务都需要三者。应识别缺失信息,并解释另一来源如何帮助决策。植被工作可能需要冠层形态与光谱模式结合,但细节和时间仍需定义。没有目的,集成会变成昂贵图层堆积,难以向需要作业答案的接收者解释收益。
明确每个数据集的角色和边界
应说明每个来源观测什么、不能确立什么。RGB不自动提供记录通道以外信息,LiDAR点云不自动是地形模型,仍需分类与处理,多光谱图也不能没有背景就诊断作物。规格制定应保留这些区分,记录传感器身份、配置及处理。角色明确指导检查,也解释图层为何可能不同,而不是认定某层错误,或不断视觉调整直到外观看似一致。
复核坐标和高程参考
屏幕图层重叠,不必然表示参考等效。应核对坐标系、基准、单位、高程参考及转换,记录控制来源与传感器位置关系。文件投影名不能独自解释生产方式,不同地理定位方法需用适当要素或检查点比较,并报告不确定性。参考差异可能看似对象变化,应在裁切、分类或组合被认为代表同一地面位置的数值前解决。
考虑观测时间与条件变化
不同采集日期可能代表植被、湿度、施工或材料安排真实变化,每个来源都需记录时间与相关条件。边界相同不代表观测同步。问题要求接近时间时,应据此设计或说明解释限制,在已确认集成能力内比较同步和分开采集价值与成本。不能认为载荷清单代表所有组合都可在每架飞机同时飞行。时间关系与空间配准、传感器选择同属信息设计。
协调分辨率,不创造虚假确定性
影像与点云细节和分布可能不同,重采样或聚合到同一网格,不会在较粗来源中创造信息。分析单元应围绕问题及所有输入质量选择,说明限制性图层,评估受尺度或汇总影响的小目标。不能只因更清楚就选最小像元。代表区域需测试并保留参数。可解释分辨率让接收者知道哪些细节确已观测,哪些来自表达、插值或聚合。
集成前分别检查来源
RGB需检查清晰度、覆盖与几何,LiDAR按用途检查完整性、航带一致、分类及定位,多光谱检查波段对齐与数值修正。未经检查就组合,可能一问题藏在另一层下,使诊断更难。源专用质量报告应连接已接受版本,仅适合视觉背景的层不能悄然变成量测参考。可靠集成保留每个输入质量状态,让联合结论立足可识别证据,而非多层显示的可信外观。
解释分析关系
空间、时间和质量复核后,应选择适合问题的关系,如地块统计或基于对象的检查。邻近模式不能证明因果,应考察地形、覆盖、采集条件及其他已知影响,并用现场样本检验解释。方法与假设要保留,便于重复。有用结果解释组合后新增了什么信息、什么证据支持解释,而不只是把多个数据放在一起,却无法说明与目标决策的关系。
在交付中保留来源谱系
应展示每层来源、日期、方法、细节及用途限制,记录联合统计或类别背后的版本与参数,使发现可追踪至影像或点。展示可以简化沟通,但不能掩盖质量不等,某来源缺失限制分析的区域应标明。要区分直接观测、派生成果和解释。清楚来源既支持信心,也便于新数据或更好方法到来后改进,而不用让下个团队重建看似权威结果的组合过程。
从所需输出咨询载荷
NiVO咨询应带分析问题、目标、范围、时机、参考和交付要求,为拟议RGB、LiDAR或多光谱安排复核安装质量、供电、触发、时间和飞机能力,不能从目录可用性推定同步集成。验收需贯穿最终组合与输出。传感器决策应服从需求与证据,只有不同来源在不掩盖各自限制时提供更强答案,集成才有价值,结果才能被理解、检验并用于真实决策。
假设案例:源错位造成表观植被变化
假设分析组合RGB正射图、LiDAR表面与多光谱图,植被边界的一条窄带在联合结果中异常,有人提出作物状态随高程变化。解释前,分析人员先查坐标、高程定义、日期和真实空间对应。屏幕上大致重叠,尚不能证明各数值代表同一对象。团队保留问题,不因视觉邻近颜色与高度就立即创建因果解释。
独立检查和稳定要素用于调查来源关系,每套数据保留自身质量记录,包括影像细节覆盖、相关点云检查及多光谱对齐修正证据。分辨率不同,分析单元应依据问题和限制性信息选择,不能只把一切重采样到最小像元;显示网格不为较粗源增加细节。不同采集时间也需记录,因为真实田间变化仍是可能原因。原图层保留,任何合理转换或聚合都进入可重复处理历史。
两种决策应比较:把组合视图用作背景展示,或接受它用于明确量化关系。后者需更多证据,不能继承前者视觉权威。交付包含源版本、参考定义、时间、分析尺度、检查结果和解释不确定性,让另一分析人员追踪结果的输入观测。这个假设案例说明,有用集成应保留每个来源的含义与限制,不能把可信叠加外观变成无依据证明。