品質の追跡性を保ちながらRGB・LiDAR・マルチスペクトルを統合する
明確な問い、座標と時刻の確認、適切な解像度、品質評価、出典の追跡性から複数センサーの統合分析を計画します。
複数の情報源が必要な問いから始める
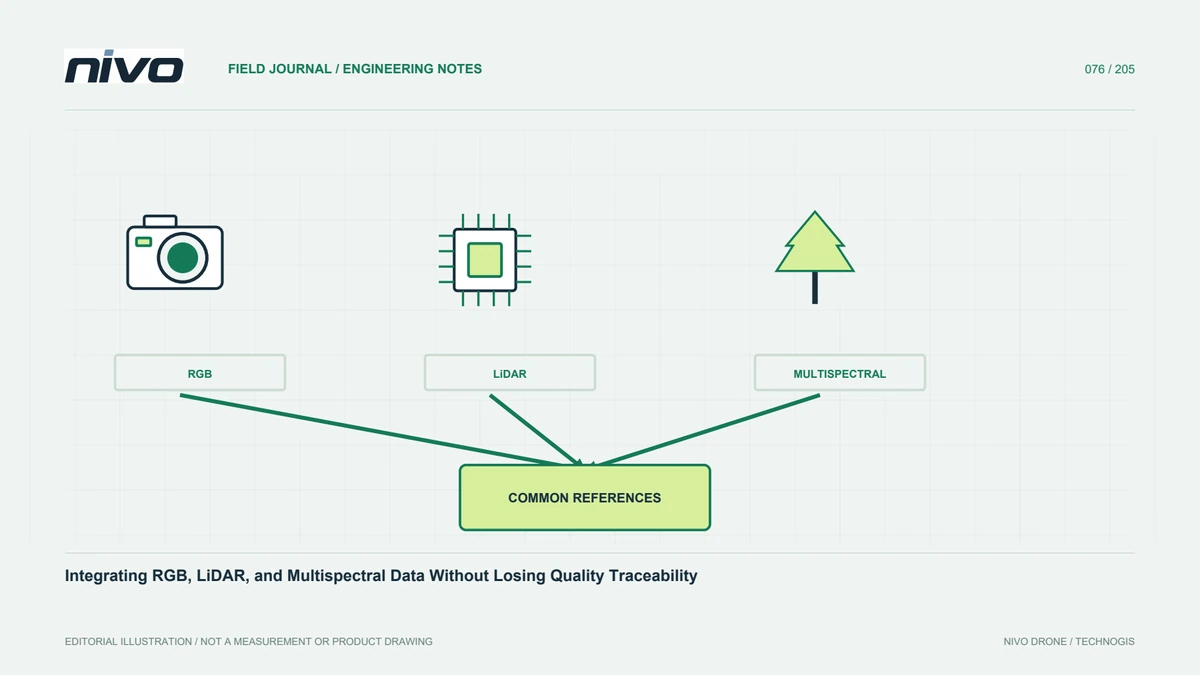
各センサーが課題に関係する情報を加えるとき、統合には価値があります。RGBは目視による解釈、LiDARはレーザーのリターン観測による形状、マルチスペクトルは選択した波長帯の応答を提供します。すべての仕事に三つ全部が必要とは限りません。何が不足し、別の情報源がどう判断を助けるのかを説明します。植生調査では樹冠形状とスペクトル分布を合わせる場合がありますが、必要な詳細度と時期は別途定めます。目的がなければ、統合は高価なレイヤーの蓄積となり、実務上の答えを求める受取人に利点を説明しにくくなります。
各データの役割と限界を定める
各情報源が何を観測し、何までは示さないかを明記します。RGBが記録していないチャンネルの情報を自動的に与えることはありません。LiDAR点群はそのまま地形モデルになるわけではなく、分類と処理が必要です。マルチスペクトル地図だけで、背景情報なしに作物状態を診断することもできません。成果仕様を決める際にも、この違いを明らかにします。センサー識別、構成、処理方法を残します。役割が明確なら適切な確認ができ、レイヤーの違いを、片方の誤りと決め付けたり見た目が合うまで調整したりせずに説明できます。
座標と高さの基準を確認する
画面で重なるレイヤーが、同等の基準を持つとは限りません。座標系、測地系、単位、高さの基準、変換を確認します。基準点の出典とセンサー間の位置関係も記録します。ファイルの投影法名だけでは作成方法は分かりません。異なる位置付け方法は、適切な地物や検証点と比較する必要があります。不確実性も報告します。基準の違いが対象物の変化に見えることがあるため、同じ地表位置の値と仮定して切出し、分類、統合する前に解決します。
観測日時と現場の変化を考慮する
取得日が異なれば、植生、水分、建設、資材の配置が実際に変化していることがあります。すべての情報源について日時と関連条件を記録します。境界が一致していても同時観測とは限りません。近い時期の取得が必要な問いなら、そのように設計するか、解釈の限界を示します。確認済みの統合能力の範囲で、同時取得と別々の取得の価値と費用を比較します。搭載物の一覧に載っているからといって、全機体であらゆる組合せを同時搭載できると考えてはいけません。時間の関係も、空間的位置合わせやセンサー選定と並ぶ情報設計の一部です。
確実さを作り出さず解像度を調整する
画像と点群は、詳細度や分布が異なる場合があります。同じ格子へ再標本化や集約をしても、粗い情報源に新しい情報は生まれません。問いと全入力の品質に応じて分析単位を選びます。制約になるレイヤーを説明し、尺度や集約方法の影響を受ける小さな対象も評価します。鮮明に見えるという理由だけで最小画素を選びません。代表区域で試し、パラメーターを残します。説明可能な解像度選択によって、観測された詳細と、表示、補間、集約から生じた詳細を受取人が区別できます。
統合前に情報源ごとの品質を調べる
RGBでは鮮明さ、被覆、幾何を確認します。LiDARでは必要に応じて欠落、走査帯の整合、分類、位置を確認し、マルチスペクトルではバンドの位置合わせと値の補正を評価します。未点検のデータを重ねると、一つの問題が別の問題に隠れ、原因調査が難しくなります。採用版に各情報源の品質報告を結び付けます。視覚的な背景にしか適さないレイヤーを、説明なく測定の基準にしてはいけません。統合後も各入力の品質状態を保ち、重ね合わせの説得力ではなく識別できる証拠に結論を支えさせます。
分析上の関係を説明する
空間、時期、品質を確認したら、区画統計や対象物単位の点検など、問いに適した関係を選びます。近くにある分布が因果関係を証明するわけではありません。地形、被覆、撮影条件、その他の既知要因を調べ、現地標本で解釈を確かめます。分析を再現できるよう、方法と前提を残します。有用な成果は、複数の情報源を合わせて得た新しい情報と、その解釈を支える根拠を説明します。判断との妥当なつながりがないまま、複数のデータを同時表示するだけでは不十分です。
成果物に由来を残す
各レイヤーの出典、日付、方法、詳細度、利用限界を示します。統合統計や分類を作った版とパラメーターを記録し、所見から裏付け画像や点へたどれるようにします。説明を簡潔にしても、品質差を隠してはいけません。情報源の欠落で統合分析が制限される区域を表示します。直接観測、派生成果、解釈を区別します。明確な由来情報は信頼と将来の改善を支え、新しいデータや方法が得られた際、次の担当者が権威的に見える成果の作成過程を一から復元する負担を減らします。
必要な成果から搭載物を相談する
NiVOへの相談には、分析課題、対象、範囲、時期、基準条件、成果物を示します。提案するRGB、LiDAR、マルチスペクトル構成について、搭載総重量、電力、トリガー、時刻同期、機体能力を確認します。カタログにあるだけで同時統合を想定しません。最終的な統合と成果作成まで含む受入試験を設けます。センサーの判断は、案件の必要と証拠に基づくべきです。各情報源の限界を隠さず、より強い答えを得られれば、受取人は結果を理解、検証し、実際の判断に使えます。
仮想事例:位置のずれが植生変化に見える
RGBオルソモザイク、LiDAR由来の表面モデル、マルチスペクトル地図を組み合わせる分析を想定します。統合結果で植生境界に沿う細い帯が異なって見え、高さによって作物状態が変化したという案が出ます。分析者は関係を解釈する前に、座標基準、高さの定義、取得日、実際の空間的対応を調べます。画面ではおおよそ重なっていますが、各値が同じ対象を表すことはまだ確認されていません。班は、隣接する色と高さから直ちに因果説明を作らず、分布を確認すべき問いとして保持します。
独立した検証と安定した地物を使い、情報源間の関係を調べます。画像の詳細と被覆、関連する点群確認、マルチスペクトルの位置合わせと補正証拠など、データごとの品質記録も保ちます。解像度が違う場合は、すべてを最小画素にするのではなく、問いと情報上の制約に基づいて分析単位を決めます。表示用の格子は粗い情報源の詳細を増やしません。実際の現地変化も可能性として残るため、取得時期の違いを記録します。元レイヤーを保存し、根拠のある変換や集約を、再現可能な処理履歴として残します。
選択肢は、重ね合わせを背景の可視化として使うことと、定義した定量関係の分析に採用することです。後者には追加証拠が必要で、前者の見た目から信頼性を引き継いではいけません。引渡しには、出典版、基準定義、日時、選んだ分析尺度、検証結果、解釈に影響する不確実性を含めます。別の分析者が、結果から元の観測へたどれることを条件にします。この仮想事例は、有用な統合とは、説得力のある重ね合わせを根拠のない証明に変えず、各入力の意味と限界を保つことだと示します。