Kết hợp RGB, LiDAR và đa phổ mà vẫn truy xuất chất lượng
Lập phân tích kết hợp RGB, LiDAR và đa phổ theo câu hỏi rõ, kiểm tra tọa độ và thời gian, độ phân giải hợp lý, chất lượng và nguồn gốc.
Bắt đầu bằng câu hỏi cần nhiều nguồn
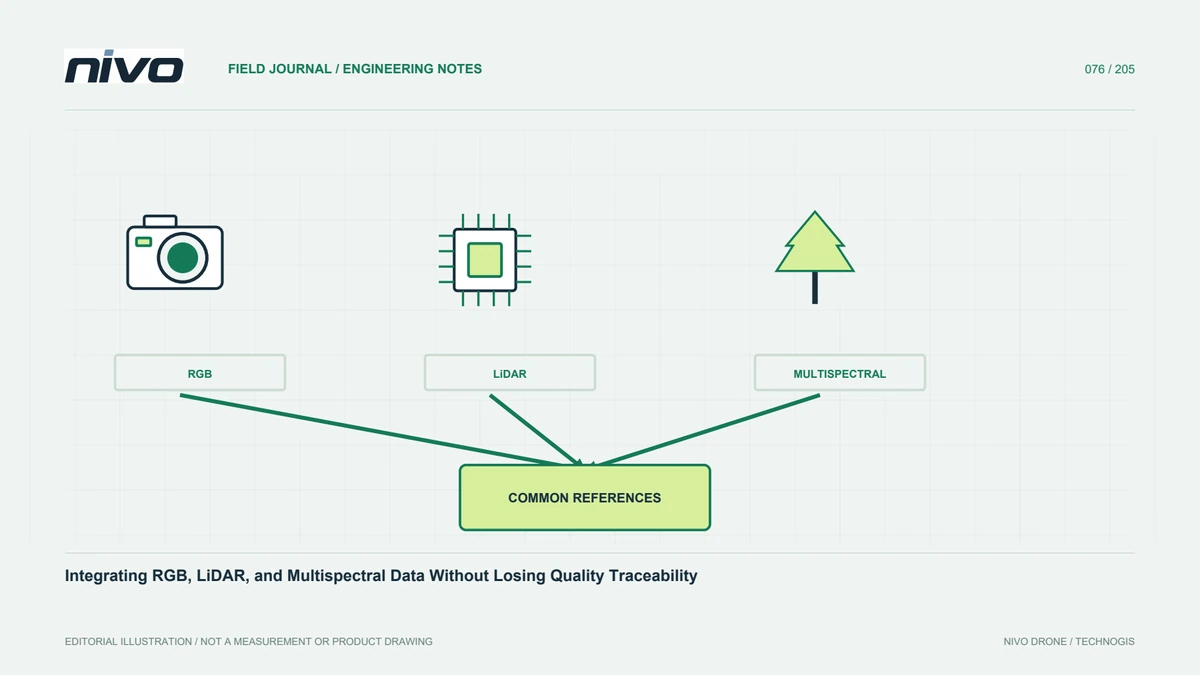
Kết hợp cảm biến có giá trị khi mỗi nguồn đóng góp thông tin liên quan câu hỏi. RGB hỗ trợ diễn giải trực quan, LiDAR cung cấp hình học qua quan sát tia laser phản hồi, đa phổ thêm đáp ứng ở dải chọn. Không phải nhiệm vụ nào cần cả ba. Xác định thông tin thiếu, giải thích nguồn khác giúp quyết định ra sao. Công việc thực vật có thể cần cả dạng tán và mẫu hình phổ, nhưng vẫn phải định chi tiết, thời điểm. Thiếu mục đích, tích hợp thành tích lũy lớp tốn kém, khó giải thích lợi ích cho người cần câu trả lời vận hành.
Định vai trò và giới hạn từng bộ dữ liệu
Nêu mỗi nguồn quan sát gì và chưa xác lập gì. RGB không tự cho thông tin ngoài kênh đã ghi. Đám mây LiDAR không tự là mô hình địa hình; phân loại và xử lý vẫn liên quan. Bản đồ đa phổ không chẩn đoán cây khi thiếu bối cảnh. Giữ phân biệt này khi quy định đầu ra. Lưu mã cảm biến, cấu hình và phương pháp xử lý. Vai trò rõ hướng kiểm tra phù hợp, giải thích vì sao lớp có thể khác mà không mặc định một lớp sai hoặc chỉnh bằng mắt đến khi chúng tình cờ trông khớp.
Rà hệ quy chiếu tọa độ và độ cao
Các lớp chồng trên màn hình chưa chắc chung tham chiếu tương đương. Kiểm tra hệ tọa độ, hệ quy chiếu, đơn vị, tham chiếu độ cao và phép chuyển. Ghi nguồn khống chế, quan hệ vị trí cảm biến. Tên phép chiếu của tệp riêng lẻ không giải thích cách tạo dữ liệu. Cách gắn tọa độ khác cần so với đối tượng hoặc điểm kiểm tra thích hợp; báo bất định. Khác tham chiếu có thể giống đối tượng đổi, nên giải quyết trước cắt, phân loại hoặc kết hợp giá trị vốn được giả định cùng một vị trí mặt đất trong phân tích cuối.
Xét thời điểm quan sát và điều kiện thay đổi
Ngày thu khác có thể phản ánh thực vật, ẩm, công trình hoặc bố trí vật liệu thực đã đổi. Ghi thời gian, điều kiện liên quan cho từng nguồn. Ranh giới khớp không làm quan sát đồng thời. Nếu câu hỏi cần thời gian gần nhau, thiết kế đáp ứng hoặc nêu giới hạn diễn giải. So giá trị và chi phí thu đồng thời, tách đợt trong khả năng tích hợp đã xác nhận. Không cho danh mục tải nghĩa mọi tổ hợp bay chung trên mọi máy. Quan hệ thời gian thuộc thiết kế thông tin bên cạnh căn chỉnh không gian và chọn cảm biến.
Hài hòa độ phân giải mà không tạo chắc chắn giả
Ảnh và đám mây điểm có mức chi tiết, phân bố khác. Lấy mẫu lại hoặc tổng hợp lên chung lưới không tạo thông tin cho nguồn thô hơn. Chọn đơn vị phân tích theo câu hỏi và chất lượng mọi đầu vào. Giải thích lớp giới hạn, xem mục tiêu nhỏ chịu ảnh hưởng tỷ lệ hoặc cách tổng hợp. Không chọn điểm ảnh nhỏ nhất chỉ vì trông nét hơn. Thử vùng đại diện, giữ tham số. Lựa chọn độ phân giải giải thích được cho người nhận biết chi tiết nào quan sát thật, chi tiết nào do biểu diễn, nội suy hoặc tổng hợp.
Kiểm tra từng nguồn trước tích hợp
Rà độ rõ, phủ trùm và hình học RGB; độ đầy đủ, nhất quán dải quét, phân loại, định vị LiDAR khi liên quan; căn dải và hiệu chỉnh giá trị đa phổ. Gộp nguồn chưa kiểm có thể giấu lỗi này dưới lỗi khác, làm chẩn đoán khó. Giữ báo cáo chất lượng riêng nguồn nối đúng bản đã nghiệm thu. Lớp chỉ hợp bối cảnh trực quan không được âm thầm thành chuẩn đo. Tích hợp tốt giữ trạng thái chất lượng từng đầu vào để kết luận chung dựa chứng cứ nhận diện được, không chỉ diện mạo thuyết phục của hiển thị nhiều lớp.
Giải thích quan hệ phân tích
Sau khi rà không gian, thời gian, chất lượng, chọn quan hệ phù hợp câu hỏi như thống kê lô hoặc kiểm tra theo đối tượng. Mẫu hình gần nhau không chứng minh nhân quả. Xem địa hình, độ phủ, hoàn cảnh chụp và ảnh hưởng đã biết khác; dùng mẫu thực địa thử cách hiểu. Giữ phương pháp, giả định để phân tích lặp lại được. Kết quả hữu ích giải thích thông tin mới có nhờ kết hợp và cơ sở diễn giải, không chỉ trình nhiều bộ cùng nhau mà thiếu liên hệ có căn cứ với quyết định dự định.
Giữ nguồn gốc trong sản phẩm bàn giao
Thể hiện nguồn, ngày, phương pháp, chi tiết và giới hạn dùng mỗi lớp. Ghi phiên bản, tham số sau thống kê hoặc lớp kết hợp. Cho truy phát hiện tới ảnh hay điểm hỗ trợ. Trình bày có thể đơn giản để dễ hiểu nhưng không che chất lượng không đồng đều. Đánh vùng thiếu nguồn làm hạn chế phân tích chung. Phân biệt quan sát trực tiếp, sản phẩm dẫn xuất và diễn giải. Nguồn gốc rõ hỗ trợ tin cậy, cải thiện khi có dữ liệu mới hoặc phương pháp tốt hơn, thay vì buộc nhóm sau dựng lại kết quả trông có thẩm quyền đã được lắp thế nào.
Tư vấn tải từ đầu ra cần thiết
Mang câu hỏi phân tích, mục tiêu, phạm vi, thời gian, yêu cầu tham chiếu và sản phẩm tới tư vấn NiVO. Rà khối lượng lắp, nguồn, kích chụp, đồng bộ thời gian và khả năng máy bay cho cấu hình RGB, LiDAR hoặc đa phổ đề xuất. Không suy tích hợp đồng thời từ việc có trong danh mục. Xây nghiệm thu tới bước kết hợp và đầu ra cuối. Quyết định cảm biến phải theo nhu cầu dự án và chứng cứ. Tích hợp tạo giá trị khi các nguồn cho câu trả lời mạnh hơn mà không che giới hạn riêng, giúp hiểu, thử và dùng kết quả cho quyết định thực.
Tình huống minh họa: thay đổi cây giả do các nguồn lệch nhau
Giả sử phân tích kết hợp ảnh trực giao ghép RGB, bề mặt dẫn xuất LiDAR và bản đồ đa phổ. Một dải hẹp dọc ranh thực vật trông khác trong kết quả chung, khiến có ý kiến tình trạng cây thay đổi theo độ cao. Trước diễn giải quan hệ, người phân tích kiểm tham chiếu tọa độ, định nghĩa độ cao, ngày thu và tương ứng không gian thực. Các lớp gần khớp trên màn hình nhưng chưa chứng minh mỗi giá trị đại diện cùng đối tượng. Nhóm giữ mẫu hình thành câu hỏi, không lập tức giải thích nhân quả từ màu, cao độ gần nhau về thị giác.
Kiểm tra độc lập và đối tượng ổn định được dùng xem quan hệ giữa nguồn. Từng bộ vẫn có hồ sơ chất lượng riêng: chi tiết, phủ ảnh, kiểm đám mây điểm liên quan, căn chỉnh và hiệu chỉnh đa phổ. Nếu khác độ phân giải, đơn vị phân tích chọn theo câu hỏi, thông tin giới hạn thay vì lấy mẫu mọi thứ về điểm ảnh nhỏ nhất. Lưới hiển thị không thêm chi tiết vào nguồn thô. Thời gian thu khác được ghi vì biến đổi hiện trường thực vẫn là khả năng khác. Nhóm giữ lớp gốc, ghi biến đổi hoặc tổng hợp có căn cứ trong lịch sử xử lý tái lập được.
Hai lựa chọn được so: dùng chồng lớp làm trực quan bối cảnh hoặc nghiệm thu cho quan hệ định lượng đã xác định. Lựa chọn sau cần thêm chứng cứ, không được thừa hưởng thẩm quyền từ lựa chọn trước. Bàn giao gồm bản nguồn, định nghĩa tham chiếu, thời gian, tỷ lệ phân tích, kết quả kiểm và bất định ảnh hưởng diễn giải. Người phân tích khác phải truy kết quả về quan sát góp phần tạo nó. Tình huống giả định cho thấy tích hợp hữu ích giữ ý nghĩa, giới hạn từng đầu vào, không biến chồng lớp thuyết phục về mắt thành bằng chứng thiếu căn cứ.