Интеграция RGB, LiDAR и мультиспектральных данных с сохранением прослеживаемости качества
Планируйте совместный анализ RGB, LiDAR и мультиспектральных данных через вопрос, координаты и время, разумное разрешение, контроль качества и источники.
Начинайте с вопроса для нескольких источников
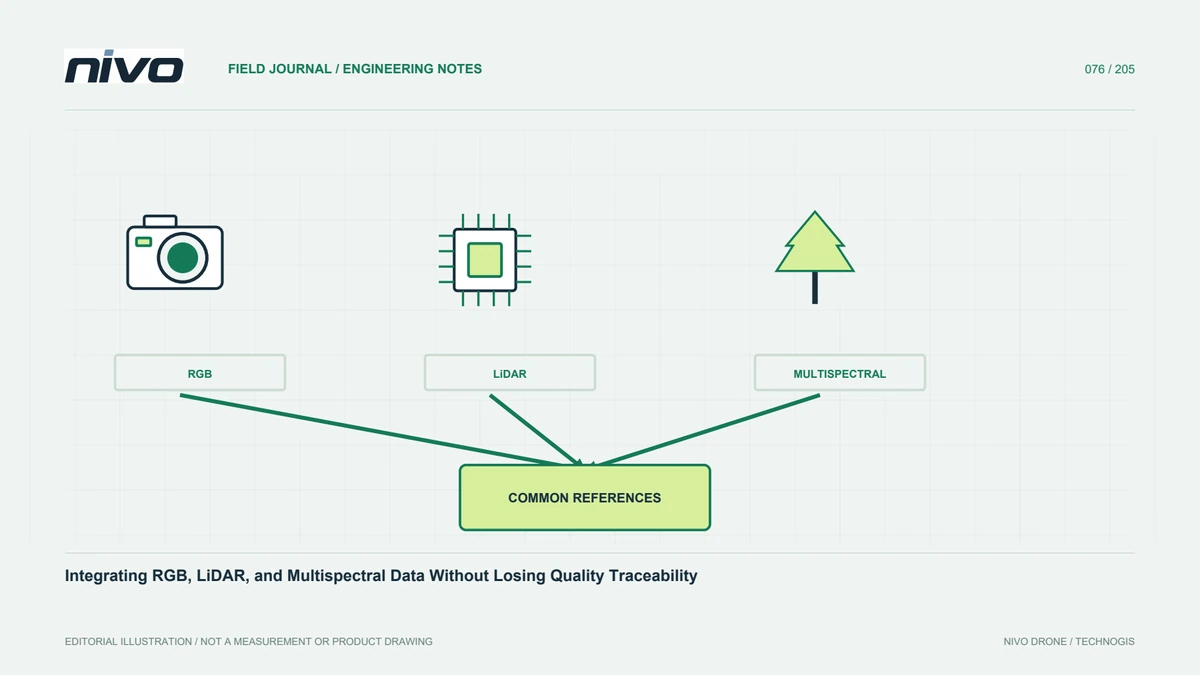
Сенсоры полезно объединять, если каждый добавляет нужную информацию. RGB поддерживает визуальную интерпретацию, LiDAR — геометрию лазерных отражений, мультиспектральные изображения — выбранные спектральные отклики. Не каждой задаче нужны все три. Определите пробел и пользу источника для решения. Растительности могут требоваться форма крон и спектральный рисунок, но подробность и время всё равно определяются. Без цели интеграция превращается в дорогое накопление слоёв с необъяснимой пользой получателю рабочего ответа.
Задайте роль и границы каждого набора
Укажите наблюдаемое каждым источником и неустанавливаемое. RGB не добавляет каналов вне записанного. LiDAR-облако не автоматически модель рельефа: существенны классификация и обработка. Мультиспектральная карта не диагностирует без контекста. Сохраняйте различия в спецификации, идентификаторы, конфигурации и методы. Роли направляют проверки и объясняют различия слоёв без объявления одного ошибочным или визуального подгона до случайного совпадения.
Проверьте координатную и высотную основу
Совпадение на экране не означает равноценные системы. Проверьте координаты, датумы, единицы, высоты и преобразования. Запишите опору и взаимное положение сенсоров. Имя проекции не объясняет производство. Разные методы привязки требуют сравнения подходящими объектами или точками. Сообщайте неопределённость. Различие основы выглядит как изменение объекта, поэтому решите его до обрезки, классификации и объединения значений, якобы относящихся к одной земле.
Учитывайте время и меняющиеся условия
Разные даты отражают настоящие изменения растительности, влаги, стройки и материалов. Запишите время и условия каждого источника. Одинаковые границы не делают наблюдения одновременными. Если вопросу нужна близость времени, обеспечьте её или ограничьте интерпретацию. Сравните пользу и стоимость совместного и отдельного сбора в подтверждённой интеграции. Не считайте список нагрузок разрешением любых сочетаний на любом аппарате. Временная связь входит в проектирование вместе с пространством и сенсорами.
Согласуйте разрешение без выдуманной уверенности
У изображений и облаков разная подробность и распределение. Пересчёт или агрегирование в одну сетку не добавляет информации грубому источнику. Выберите единицу анализа по вопросу и качеству всех входов. Объясните ограничивающий слой и малые цели, чувствительные к масштабу и сводкам. Не выбирайте мелкий пиксель только ради резкости. Испытайте примеры, сохраните параметры. Объяснимый выбор отличает наблюдённую подробность от представления, интерполяции и агрегирования.
Проверьте источники до объединения
Оцените резкость, покрытие и геометрию RGB; полноту LiDAR, согласованность полос, классификацию и положение по задаче; совмещение каналов и поправки мультиспектральных значений. Непроверенные входы скрывают проблему другой и усложняют диагностику. Свяжите отчёты качества с принятыми версиями. Контекстный слой не должен незаметно стать измерительной опорой. Сильная интеграция сохраняет статус входов, обосновывая вывод определёнными свидетельствами, а не убедительным многослойным экраном.
Объясните аналитическую связь
После пространства, времени и качества выберите подходящую связь: статистику участков или объектный осмотр. Соседние рисунки не доказывают причинности. Изучите рельеф, покров, обстоятельства и известные факторы. Проверяйте толкование полевой выборкой. Храните метод и допущения для повторения. Полезный результат объясняет новую информацию объединения и её поддержку, а не только показывает несколько наборов без обоснованной связи с решением.
Сохраняйте происхождение при передаче
Покажите источник, дату, метод, подробность и пределы слоя. Запишите версии и параметры объединённых классов и статистики. Позвольте проследить находку до снимков и точек. Представление упрощает общение без скрытия разного качества. Отметьте отсутствие источника, ограничивающее анализ. Различайте наблюдение, производный продукт и интерпретацию. Происхождение поддерживает уверенность и улучшения при новых данных вместо восстановления следующей командой внешне авторитетного результата.
Обсуждайте нагрузки от нужного продукта
Принесите вопросы, цели, территорию, время, координатные требования и продукты на консультацию NiVO. Проверьте массу установки, питание, запуск, синхронизацию и аппарат для RGB, LiDAR или мультиспектрального решения. Не предполагайте совместность из каталога. Приёмка проходит до конечного объединения и выхода. Сенсоры следуют нужде и свидетельствам. Интеграция ценна более сильным ответом без скрытия пределов, позволяющим понять, проверить и применить результат.
Условный пример: кажущееся изменение растительности из-за несовмещения источников
Представим условный анализ RGB-ортофотоплана, LiDAR-поверхности и мультиспектральной карты. Узкая полоса границы растительности отличается в объединении, вызывая предположение о связи культуры с высотой. До толкования аналитик проверяет координаты, определение высот, даты и настоящее соответствие. На экране слои примерно совпадают, но ещё не доказано представление одного объекта каждым значением. Рисунок остаётся вопросом без немедленной причины из соседних цветов и высот.
Независимые проверки и устойчивые объекты исследуют связь источников. Каждый сохраняет собственное качество: подробности и покрытие изображения, проверки облака и мультиспектральные поправки с совмещением. При разных разрешениях единица анализа следует вопросу и ограничивающей информации вместо пересчёта всего в мелкий пиксель. Сетка не добавляет подробностей грубому входу. Разные даты документируют: настоящая перемена поля остаётся альтернативой. Исходные слои сохраняются, обоснованные преобразования и агрегирование записываются воспроизводимо.
Сравнивают объединённый контекстный просмотр и принятие определённой количественной связи. Второму нужны дополнительные свидетельства, оно не наследует авторитет первого. Передача содержит версии, определения, время, масштаб анализа, проверки и неопределённость. Другой аналитик должен проследить результат до наблюдений. Условный пример сохраняет смысл и пределы каждого входа вместо превращения убедительного совмещения в неподтверждённое доказательство.